商品详情
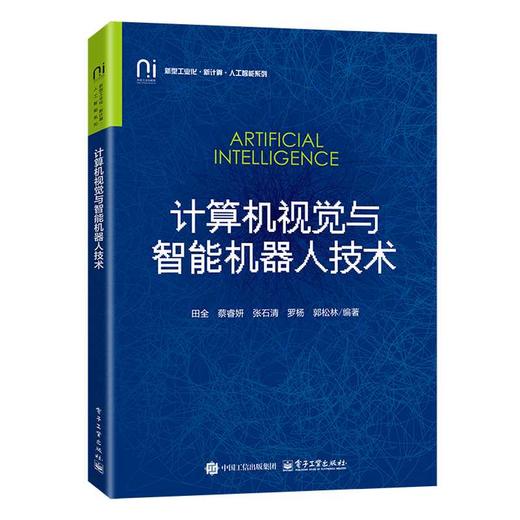
本书面向人工智能、机器人工程、智能科学与技术等本科专业师生。立足人工智能技术前沿领域,系统阐释人工智能核心技术原理与实践应用,培养读者在计算机视觉、机器人感知及智能系统开发方面的综合能力。本书围绕人工智能技术的两大核心方向(计算机视觉与智能机器人)展开,全书共8章。第1章系统解析计算机视觉与智能机器人的核心定义、技术特征及发展脉络;第2章深入剖析成像原理,涵盖图像传感器技术(CMOS/CCD)、光学系统建模及图像采集关键技术;第3章构建数字图像处理知识体系,重点讲解图像增强、边缘检测与图像分割等核心算法;第4章揭示计算机视觉的光学理论基础,涵盖光学分辨率、畸变校正等工程实践关键问题;第5章聚焦机器学习与深度学习方法,阐释支持向量机、神经网络等算法的技术演进与实现原理;第6~7章构建机器人感知理论框架,系统讲解机器人运动学相关的坐标系与姿态表示法,以及机器人接触和压力的检测;第8章贯通理论与实践,详解ROS、OpenCV开源平台及其他开源平台在智能系统开发中的应用。田全,男,研究生学历,2020年毕业于大连理工大学信号与信息处理专业。台州学院高级工程师、硕士生导师,曾任科技创新软件企业技术总监、副总经理,上市公司自动驾驶研发中心高级经理。主要从事射频信号处理,高级辅助驾驶与自动驾驶,循环平稳信号参数估计,以及计算机视觉等方向的研究与教学工作,近年来在《Signal Processing》《IEEE Communications Letters》等期刊发表学术论文20余篇,其中10余篇被SCI检索,出版教材1部,学术专著1部(国家科学技术学术著作出版基金资助项目)。第1章 ?绪论11.1 ?计算机视觉的定义21.2 ?计算机视觉的特点与发展史21.3 ?智能机器人的定义71.4 ?智能机器人的特点与发展史8本章小结15思考与练习16第2章 ?成像原理172.1 ?图像传感器172.2 ?CMOS图像传感器182.3 ?CCD图像传感器232.4 ?CMOS和CCD的区别272.5 ?摄像机模型282.5.1 ?针孔相机模型292.5.2 ?坐标系变换312.5.3 ?摄像机的主要参数312.6 ?光源的类型与选择322.7 ?光源的照明方式362.8 ?图像采集方式38本章小结40思考与练习40第3章 ?数字图像处理基础413.1 ?模拟图像和数字图像413.2 ?图像的颜色空间433.3 ?图像格式473.4 ?图像的噪声503.5 ?图像增强533.5.1 ?基于空间域的图像增强方法543.5.2 ?基于频率域的图像增强方法633.6 ?边缘检测673.6.1 ?图像的边缘和边缘检测方法683.6.2 ?边缘检测算子693.7 ?图像分割72本章小结79思考与练习79第4章 ?计算机视觉系统的几何光学基础804.1 ?计算机视觉中的光学系统及基本概念804.2 ?孔径光阑与视场光阑834.3 ?光学系统的分辨率864.4 ?光学系统的焦深和景深874.5 ?光学系统的像差894.6 ?畸变的校正方法与工具92本章小结96思考与练习97第5章 ?机器学习与深度学习985.1 ?机器学习概述985.2 ?机器学习要解决的问题995.2.1 ?分类问题995.2.2 ?回归问题1015.2.3 ?聚类问题1045.2.4 ?规则学习问题1055.3 ?支持向量机1065.3.1 ?超平面分割和最大间隔1065.3.2 ?线性可分支持向量机1075.3.3 ?非线性可分支持向量机1075.4 ?核方法1085.4.1 ?表示定理1085.4.2 ?核函数的定义1085.4.3 ?常用的核函数1105.5 ?深度学习的发展历史1115.6 ?神经网络与深度学习1135.6.1 ?基本概念1135.6.2 ?BP神经网络1155.6.3 ?RBF神经网络1165.6.4 ?Hopfield神经网络1175.6.5 ?卷积神经网络1195.6.6 ?生成对抗网络120本章小结122思考与练习122第6章 ?机器人坐标系与姿态表示法1236.1 ?机器人的位姿描述1236.1.1 ?笛卡儿坐标系1236.1.2 ?机器人位姿描述1246.2 ?坐标变换1276.2.1 ?平移变换1276.2.2 ?旋转变换1286.2.3 ?复合变换1306.3 ?齐次坐标与齐次变换1316.3.1 ?齐次坐标1326.3.2 ?齐次变换1326.4 ?机器人姿态的其他表示法1336.4.1 ?四元数表示法1336.4.2 轴角表示法1346.5 ?机器人机构分类1356.5.1 ?串联机器人机构1356.5.2 ?并联机器人机构1366.5.3 ?其他机器人机构137本章小结138思考与练习138第7章 ?机器人接触和压力的检测1397.1 ?传感器的分类1397.2 ?接触传感器1407.2.1 ?微动开关1407.2.2 ?接近传感器1427.3 ?力觉传感器1567.3.1 ?压阻式压力传感器1567.3.2 ?压电式压力传感器1587.4 ?距离传感器1617.4.1 ?超声波传感器1617.4.2 ?激光测距传感器1657.5 ?姿态平衡传感器1667.5.1 ?陀螺仪的发展史1677.5.2 ?陀螺仪的结构1687.5.3 ?陀螺仪的工作原理1697.5.4 ?定轴性与进动性1697.5.5 ?陀螺仪的分类170本章小结171思考与练习171第8章 ?开源平台介绍1728.1 ?树莓派开源平台1738.2 ?Arduino开源平台1778.3 ?ROS1838.4 ?OpenCV开源库186本章小结192思考与练习192
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...