商品详情
前 言近些年,我国机器人市场规模持续快速增长,;机器人 十应用不断拓展深入,其服务应用场景逐渐渗透至物流仓储、家庭服务、医疗健康、工业生产和国防等领域。作为一种多学科领域知识交叉融合的高度集成系统,移动机器人在代替或辅助人类从事肮脏、枯燥、危险、重复任务时发挥着重要作用。自主导航技术作为移动机器人高效、稳定和安全执行任务的前提和基础,是赋予移动机器人行动能力的关键。经典的自主导航技术涉及运动学模型、同步定位与建图、任务规划、路径规划、运动规划与控制等多项核心技术。本书针对以上技术逐一进行讲解,按照由顶层到底层、由简单到复杂、由理论到实践的思路设计章节,具有较强的前沿性和创新性,可激发学生的学习兴趣,提高学生的工程实践和创新能力。全书共分 7 章,具体内容如下:第 1 章绪论,介绍了移动机器人的发展概况及自主导航关键技术的研究现状。第 2 章移动机器人运动学模型,总结了常见的差速转向、阿克曼转向、滑移转向和全向移动等四种构型机器人运动学模型的建立方法。第 3 章移动机器人同步定位与建图,以激光雷达传感器作为环境感知器件,介绍了其数据处理方法、占据栅格地图构建算法和基于粒子滤波的自适应蒙特卡罗定位算法。第 4 章移动机器人任务规划,讲解了基于专家系统的任务规划、基于协同进化理论的任务规划和基于强化学习的任务规划方法。第 5 章移动机器人路径规划,引入了路径规划问题描述和运动基元设计与生成的相关知识,介绍了基于启发式搜索的路径规划和基于快速扩展随机树的路径规划算法。第 6 章移动机器人运动规划与控制,介绍了基于纯跟踪算法、基于动态窗口法和基于模型预测控制的运动规划策略。第 7 章移动机器人自主导航系统开发案例,介绍了 ROS 集成开发环境配置与搭建、基于 ROS 的自主导航开发框架和;挑战杯竞赛案例。本书的先进性及创新性主要体现在以下几个方面: (1)深化思教融合,蕴含思政育人元素 每一章均设置了拓展阅读部分,深入挖掘了与本章知识点相关的思想政治教育元素,以趣味小故事、名人轶事及荣耀时刻等形式将价值理念和精神追求融入本书。(2)强化研教融合,引入团队科研实践 第 5 章和第 6 章分别引入了在;多功能移动目标模拟平台项目中提出的基于用户预设参数的路径规划方法和基于预瞄面积动态选取预瞄点技术的运动规划控制策略等。(3)深化赛教融合,包括典型比赛案例验证 本书以第十八届;挑战杯全国大学生课外学术科技作品竞赛;揭榜挂帅专项赛题目;地外天体探测巡视器自主导航与路径规划作为典型比赛案例,深入剖析了移动机器人自主导航理论在具体工程中的应用实践,不仅可以使学生加深对每项核心技术及其之间关联性的理解,也可以让他们更好地熟悉移动机器人自主导航框架的开发过程。本书由北京科技大学自动化学院张浩杰、李擎担任主编,王恒、张玉东、梁荣敏、姜峰参编。其中,第 1 章、第 4 章由张浩杰、李擎共同编写,第 2 章由张浩杰、张玉东共同编写,第 3 章由王恒、张玉东共同编写,第 5 章、第 6 章由张浩杰、梁荣敏共同编写,第 7 章由李擎、姜峰共同编写。在本书的出版过程中,机械工业出版社的编辑们付出了辛勤的劳动,在此表示衷心的感谢!在编写本书的过程中参考了大量文献,在此对文献的作者致以真挚的谢意!本书可作为高等院校机器人工程、自动化、人工智能等专业的高年级本科生和研究生的专业基础课教材,也可为广大从事移动机器人和自主导航系统研究、设计及应用开发的科研与工程人员提供参考。由于编者水平有限,书中难免有疏漏和错误之处,敬请广大读者批评指正。编 者2025 年 12 月
当下人工智能技术快速发展,智能移动机器人已广泛应用于各行各业,自主导航作为其核心技术,成为领域学习与研发重点。本书紧扣行业发展趋势,完整梳理移动机器人自主导航技术体系,细致讲解运动学模型、SLAM、规划控制等核心理论与算法,搭配真实系统开发案例,打通理论学习与工程落地。全书编排循序渐进、逻辑清晰,同时深度融合思政、科研、赛事内容,将育人理念、科研成果与竞赛实战融入教学内容,特色鲜明。本书既可作为高校机器人工程、自动化、人工智能等专业师生的教学用书,也适合智能无人系统领域技术人员研读参考,是一本兼顾理论深度、实践价值与育人功能的优质专业读物。
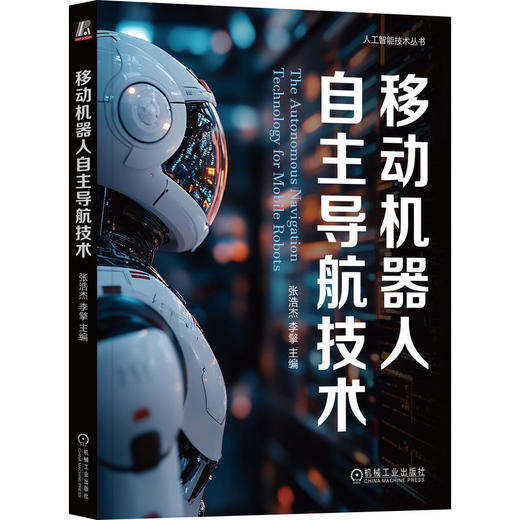
本书以移动机器人自主导航系统研究中的定位、感知和规划技术作为研究内容,总结了移动机器人自主导航技术的研究现状,阐述了移动机器人运动学模型、移动机器人同步定位与建图、移动机器人任务规划、移动机器人路径规划,给出了移动机器人运动规划与控制方法,提供了移动机器人自主导航系统开发案例,突出了理论性和实用性。
张浩杰,北京理工大学与美国卡内基梅隆大学机器人系联合培养博士,北京科技大学副教授,主要研究方向为无人驾驶车辆、机器人路径规划与跟踪控制,承担多项国家自然科学基金青年基金和军工装备项目,发表论文多篇。
目 录
序前言
第 1 章 绪论 11.1 移动机器人发展概况 11.1.1 移动机器人通用平台 41.1.2 自动驾驶车辆 41.1.3 轮足复合式移动机器人 81.1.4 移动机器人的应用领域 111.2 移动机器人自主导航关键技术研究现状 151.2.1 环境感知技术161.2.2 同步定位与地图构建技术 221.2.3 路径规划技术241.3 本章小结 271.4 拓展阅读 27参考文献 28
第 2 章 移动机器人运动学模型.302.1 刚体运动学基础 302.1.1 瞬时旋转中心302.1.2 底盘的旋转322.1.3 接触点与侧滑332.1.4 正逆运动学342.2 两轮差速转向机器人运动学模型 342.3 阿克曼转向机器人运动学模型 382.3.1 自行车模型运动学分析 402.3.2 阿克曼转向机器人运动学模型 422.4 滑移转向机器人运动学模型442.5 全向移动机器人运动学模型482.5.1 麦克纳姆轮移动机器人运动学模型 482.5.2 全向轮移动机器人运动学模型 542.6 本章小结 592.7 扩展阅读 60参考文献 60
第 3 章 移动机器人同步定位与建图 623.1 移动机器人坐标系 643.1.1 Gmapping 算法坐标系 643.1.2 坐标系转换基础653.2 激光雷达传感器数据处理 783.2.1 球面坐标系数据处理 78 3.2.2 概率学基础803.3 占据栅格地图构建算法.853.3.1 占据栅格地图更新原理 853.3.2 基于激光雷达数据构建占据栅格地图 883.4 基于粒子滤波的自适应蒙特卡罗定位算法.893.4.1 定位的基本思想903.4.2 基于粒子滤波的机器人定位与建图 903.4.3 Gmapping 算法的改进 933.5 本章小结 973.6 扩展阅读 97参考文献 98
第 4 章 移动机器人任务规划1004.1 基于专家系统的任务规划 1014.1.1 专家系统的基本知识1014.1.2 机器人专家知识表示1034.1.3 基于规则的专家系统的自主导航任务 1084.2 基于协同进化理论的任务规划1124.2.1 任务规范语言 1144.2.2 进化搜索 1154.3 基于强化学习的任务规划 1254.3.1 强化学习的基本概念1254.3.2 基于强化学习的任务规划架构 1264.3.3 基于任务可靠性图的规划策略 1284.4 本章小结 1314.5 扩展阅读 132参考文献 133
第 5 章 移动机器人路径规划1355.1 路径规划的问题描述 1355.2 运动基元的设计与生成1365.2.1 机器人状态约束表示1375.2.2 运动基元优化 1375.3 基于启发式搜索的路径规划1395.3.1 基于 Dijkstra 算法的路径规划 1395.3.2 基于 A* 算法的路径规划 1445.3.3 基于 ARA* 算法的路径规划 1485.3.4 基于 AD* 算法的路径规划 1585.4 基于快速扩展随机树的路径规划1685.4.1 基于传统 RRT 算法的路径规划 1695.4.2 基于 B_RRT* 算法的路径规划 1725.4.3 基于 Anytime RRT* 算法的路径规划 174 5.5 本章小结 1825.6 扩展阅读 183参考文献 184
第 6 章 移动机器人运动规划与控制 1866.1 基于纯跟踪算法的运动规划1876.1.1 纯跟踪算法的原理 1886.1.2 预瞄距离选取方法 1916.1.3 预瞄点选取方法1926.1.4 速度规划方法 1966.1.5 验证示例 2016.2 基于动态窗口法的运动规划2036.2.1 机器人的运动学模型2046.2.2 搜索空间 2076.2.3 评价函数 2106.2.4 验证示例 2116.3 基于模型预测控制的运动规划2136.3.1 预测模型 2156.3.2 预测方程 2186.3.3 滚动优化 2216.3.4 反馈矫正 2226.3.5 验证示例 2226.4 本章小结 2256.5 扩展阅读 226参考文献 227
第 7 章 移动机器人自主导航系统开发案例 2297.1 ROS 集成开发环境配置与搭建2297.1.1 Ubuntu 20.04 安装与配置 2297.1.2 ROS Noetic 安装与环境配置 2347.2 基于 ROS 的自主导航开发框架2377.2.1 move_base 简介 2377.2.2 move_base 的安装与测试 2397.2.3 仿真环境中 move_base的使用 2417.3 第十八届;挑战杯竞赛案例2467.3.1 题目介绍与要求2467.3.2 总体方案设计 2487.3.3 全局路径规划模块 2507.3.4 局部路径规划模块 2567.4 本章小结 2637.5 扩展阅读 264
参考文献 265
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...