商品详情
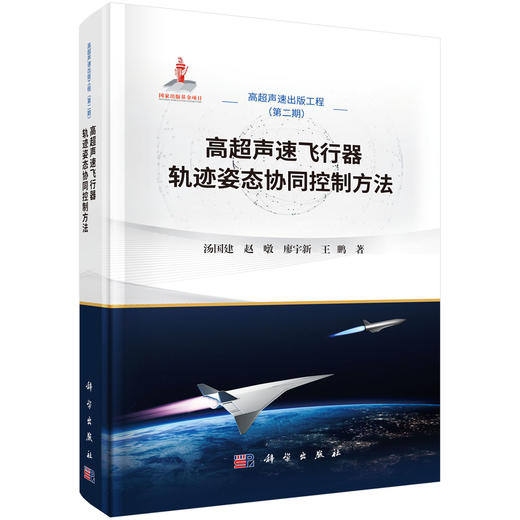
书名:高超声速飞行器轨迹姿态协同控制方法
定价:150.0
ISBN:9787030853219
作者:汤国建等
版次:1
出版时间:2026-06
内容提要:
目录:
目录
丛书序
本书序
前言
第1章 绪论
1.1 高超声速飞行器发展概述 1
1.1.1 高超声速滑翔飞行器 1
1.1.2 高超声速巡航飞行器 11
1.1.3 高超声速导弹 13
1.2 高超声速飞行器轨迹姿态协同控制方法研究现状 15
1.2.1 基于反步控制的轨迹姿态协同控制方法 15
1.2.2 基于…控制的轨迹姿态协同控制方法 18
1.2.3 基于滑模控制的轨迹姿态协同控制方法 19
1.2.4 基于其他控制的轨迹姿态协同控制方法 22
第2章 高超声速飞行器模型与运动特性分析 24
2.1 高超声速飞行器刚体运动模型 24
2.1.1 GHV模型 24
2.1.2 气动力与气动力矩模型 25
2.1.3 高超声速飞行器六自由度运动模型 26
2.2 高超声速飞行器通道间耦合特性分析 39
2.2.1 运动学耦合 39
2.2.2 气动交叉耦合 44
2.2.3 惯性耦合 44
2.3 质心运动与绕质心运动耦合特性分析 45
2.3.1 质心运动与绕质心运动耦合 45
2.3.2 考虑绕质心运动影响的质心运动特性 46
2.3.3 考虑质心运动影响的绕质心运动特性 47
2.3.4 基于信号处理的质心与绕质心运动耦合分析 48
2.4 制导系统时间常数分析 51
2.4.1 二阶系统的时间常数 52
2.4.2 基于比例导引的闭环制导系统时间常数分析 52
第3章 高超声速飞行器制导控制联合设计 55
3.1 滑模制导律设计 55
3.1.1 质心运动简化模型 55
3.1.2 纵向滑模制导律设计 57
3.1.3 侧向滑模制导律设计 59
3.2 带终端落角约束的…制导律设计 60
3.2.1 相对运动方程 60
3.2.2 纵向俯冲平面内…制导律设计 61
3.2.3 侧向转弯平面内…制导律设计 63
3.2.4 …制导指令的解算 63
3.3 制导控制系统联合设计 66
3.3.1 控制回路实际特性约束下的制导回路设计 66
3.3.2 制导回路实际特性约束下的控制回路设计 69
3.4 制导控制系统联合设计仿真验证 72
3.5 高超声速飞行器三维制导与控制系统分离设计方法 74
3.5.1 带终端落角约束的滑模变结构制导方法 75
3.5.2 基于反馈线性化和滑模变结构的姿态控制方法 77
第4章 俯冲段自适应块动态面轨迹姿态协同控制方法 81
4.1 俯冲段轨迹姿态协同控制设计模型 81
4.1.1 气动力及气动力矩的处理 82
4.1.2 飞行器与目标相对运动方程的处理 82
4.1.3 绕质心运动学方程的处理 85
4.1.4 绕质心动力学方程的处理 87
4.1.5 带终端落角约束的全量轨迹姿态协同控制设计模型 88
4.2 自适应块动态面控制方法 89
4.2.1 反步控制器设计 89
4.2.2 自适应块动态面控制器设计 93
4.3 自适应块动态面轨迹姿态协同控制方法 103
4.3.1 轨迹姿态协同控制方法 103
4.3.2 稳定性分析 107
4.4 仿真结果与算例分析 114
4.4.1 标称条件下仿真验证 115
4.4.2 鲁棒性分析 118
第5章 基于模糊干扰观测器的俯冲段轨迹姿态协同控制方法 122
5.1 模糊控制基础理论 122
5.1.1 模糊理论基础 122
5.1.2 模糊系统 128
5.1.3 模糊干扰观测器 130
5.2 基于模糊干扰观测器的轨迹姿态协同控制方法 132
5.2.1 轨迹姿态协同控制方法 132
5.2.2 稳定性分析 136
5.3 仿真结果与算例分析 143
5.3.1 标称条件下轨迹姿态协同控制方法性能分析 144
5.3.2 轨迹姿态协同控制方法鲁棒性能分析 148
第6章 基于鲁棒控制的俯冲段轨迹姿态协同控制方法 151
6.1 非线性鲁棒控制基础 152
6.2 非线性H∞轨迹姿态协同控制方法 156
6.2.1 反馈线性化H∞方法 156
6.2.2 轨迹姿态协同控制方法 160
6.2.3 仿真分析 165
6.3 基于L2增益干扰抑制的轨迹姿态协同控制方法 171
6.3.1 轨迹姿态协同控制方法 171
6.3.2 仿真分析 180
第7章 俯冲段多约束自适应轨迹姿态协同控制方法 187
7.1 俯冲段轨迹姿态协同控制设计模型 187
7.1.1 气动力及气动力矩的处理 187
7.1.2 飞行器与目标相对运动方程的处理 188
7.1.3 绕质心运动学方程的处理 190
7.1.4 绕质心动力学方程的处理 191
7.1.5 俯冲段多约束轨迹姿态协同控制设计模型 192
7.2 多约束自适应轨迹姿态协同控制方法 194
7.2.1 误差整形策略 194
7.2.2 轨迹姿态协同控制方法 195
7.2.3 稳定性分析 201
7.3 仿真结果与算例分析 206
7.3.1 标称条件下仿真分析 208
7.3.2 鲁棒性分析 211
第8章 俯冲段考虑机动突防的多约束轨迹姿态协同控制方法 215
8.1 考虑机动突防的轨迹姿态协同控制设计模型 215
8.2 考虑机动突防的多约束轨迹姿态协同控制方法 218
8.2.1 虚拟视线角误差整形策略与线偏差信号设计 218
8.2.2 考虑机动突防的轨迹姿态协同控制方法 219
8.2.3 稳定性分析 224
8.3 仿真结果与算例分析 227
8.3.1 标称条件下仿真分析 229
8.3.2 鲁棒性分析 231
参考文献 235
附录 GHV气动模型 244
定价:150.0
ISBN:9787030853219
作者:汤国建等
版次:1
出版时间:2026-06
内容提要:
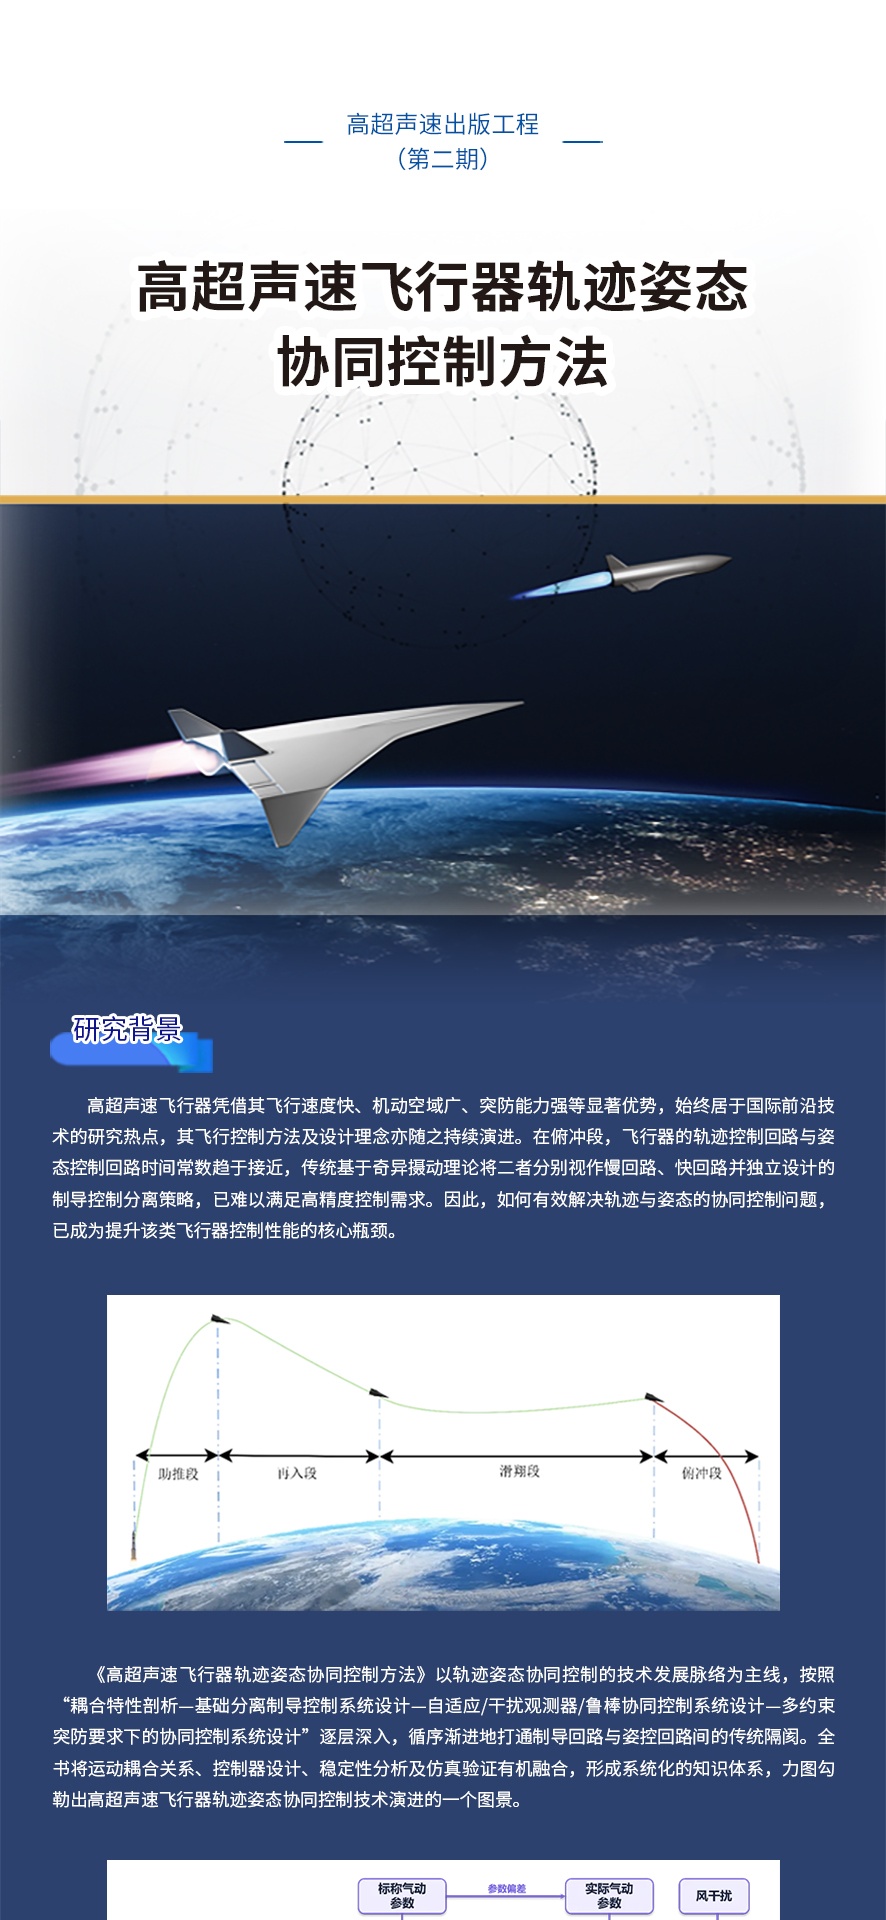
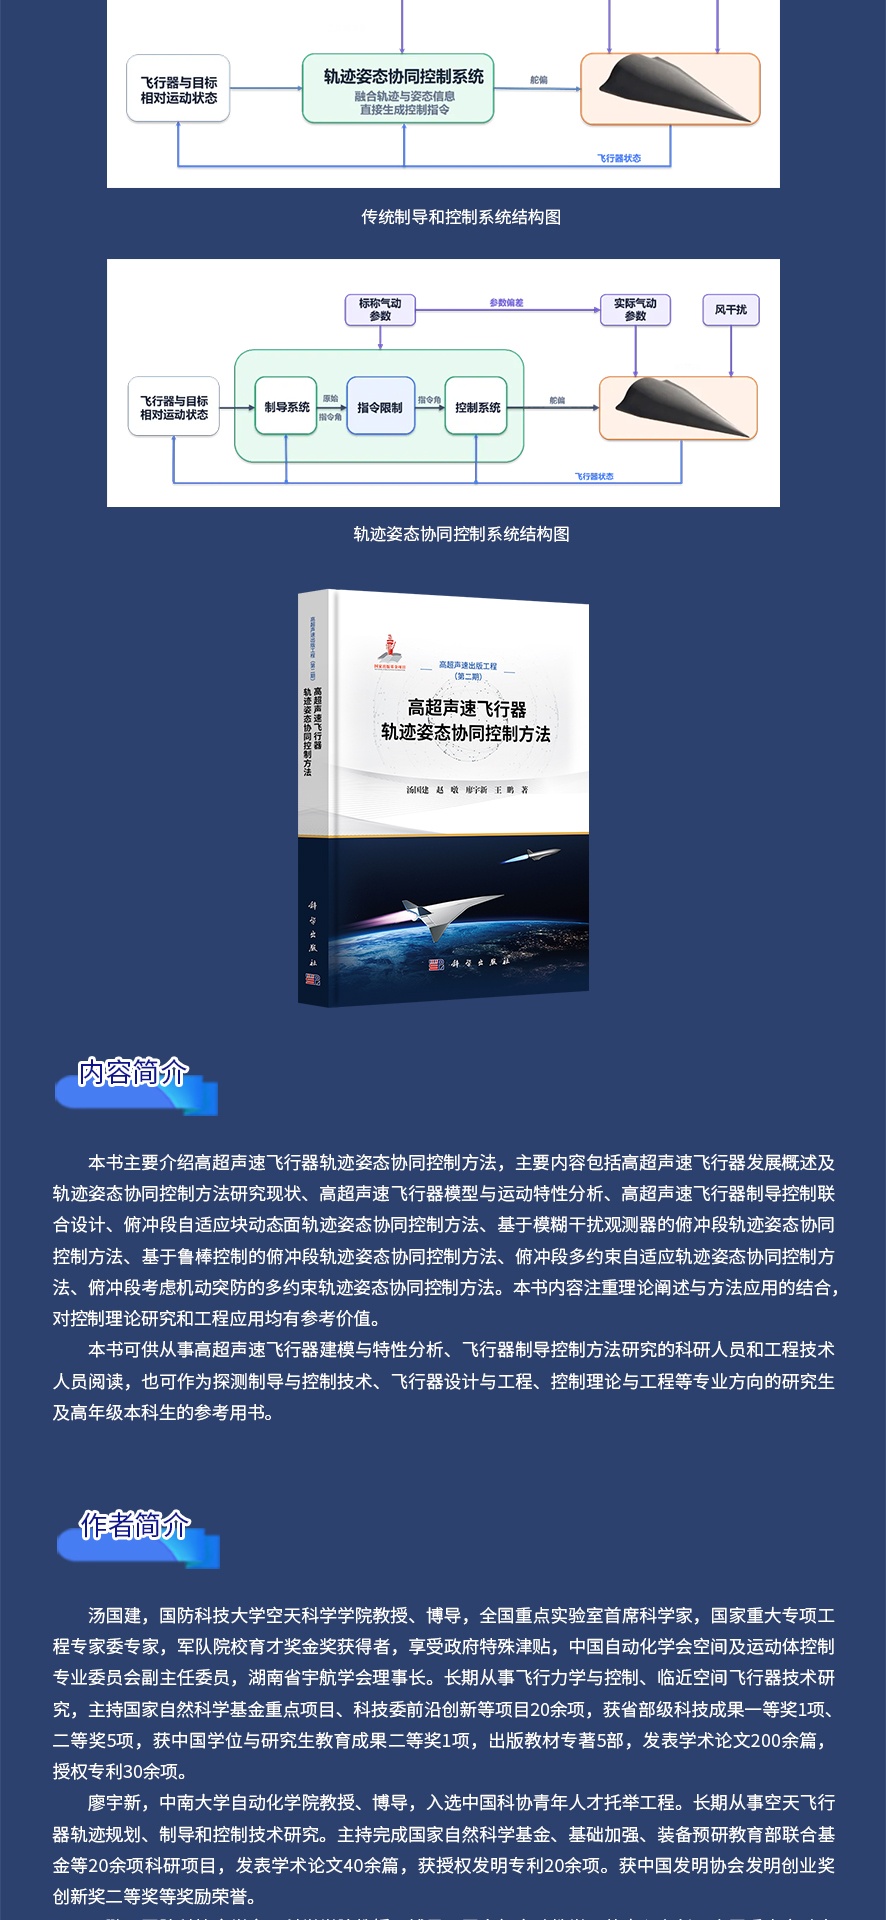
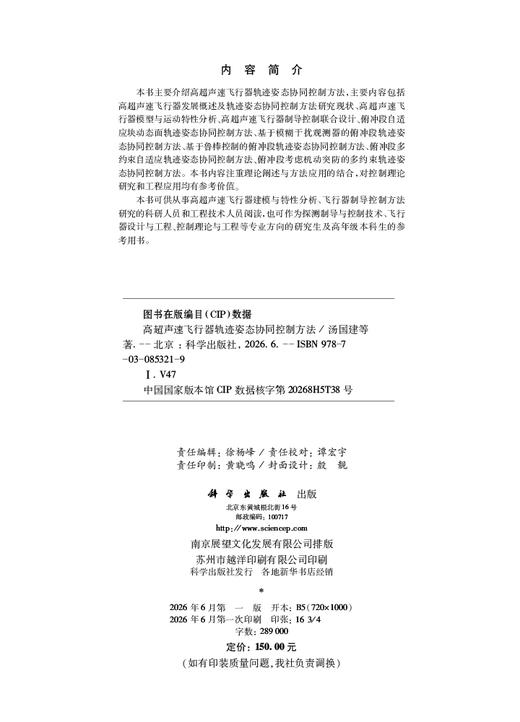
本书主要介绍高超声速飞行器轨迹姿态协同控制方法,主要内容包括高超声速飞行器发展概述及轨迹姿态协同控制方法研究现状、高超声速飞行器模型与运动特性分析、高超声速飞行器制导控制联合设计、俯冲段自适应块动态面轨迹姿态协同控制方法、基于模糊干扰观测器的俯冲段轨迹姿态协同控制方法、基于鲁棒控制的俯冲段轨迹姿态协同控制方法、俯冲段多约束自适应轨迹姿态协同控制方法、俯冲段考虑机动突防的多约束轨迹姿态协同控制方法。本书内容注重理论阐述与方法应用的结合,对控制理论研究和工程应用均有参考价值。
目录:
目录
丛书序
本书序
前言
第1章 绪论
1.1 高超声速飞行器发展概述 1
1.1.1 高超声速滑翔飞行器 1
1.1.2 高超声速巡航飞行器 11
1.1.3 高超声速导弹 13
1.2 高超声速飞行器轨迹姿态协同控制方法研究现状 15
1.2.1 基于反步控制的轨迹姿态协同控制方法 15
1.2.2 基于…控制的轨迹姿态协同控制方法 18
1.2.3 基于滑模控制的轨迹姿态协同控制方法 19
1.2.4 基于其他控制的轨迹姿态协同控制方法 22
第2章 高超声速飞行器模型与运动特性分析 24
2.1 高超声速飞行器刚体运动模型 24
2.1.1 GHV模型 24
2.1.2 气动力与气动力矩模型 25
2.1.3 高超声速飞行器六自由度运动模型 26
2.2 高超声速飞行器通道间耦合特性分析 39
2.2.1 运动学耦合 39
2.2.2 气动交叉耦合 44
2.2.3 惯性耦合 44
2.3 质心运动与绕质心运动耦合特性分析 45
2.3.1 质心运动与绕质心运动耦合 45
2.3.2 考虑绕质心运动影响的质心运动特性 46
2.3.3 考虑质心运动影响的绕质心运动特性 47
2.3.4 基于信号处理的质心与绕质心运动耦合分析 48
2.4 制导系统时间常数分析 51
2.4.1 二阶系统的时间常数 52
2.4.2 基于比例导引的闭环制导系统时间常数分析 52
第3章 高超声速飞行器制导控制联合设计 55
3.1 滑模制导律设计 55
3.1.1 质心运动简化模型 55
3.1.2 纵向滑模制导律设计 57
3.1.3 侧向滑模制导律设计 59
3.2 带终端落角约束的…制导律设计 60
3.2.1 相对运动方程 60
3.2.2 纵向俯冲平面内…制导律设计 61
3.2.3 侧向转弯平面内…制导律设计 63
3.2.4 …制导指令的解算 63
3.3 制导控制系统联合设计 66
3.3.1 控制回路实际特性约束下的制导回路设计 66
3.3.2 制导回路实际特性约束下的控制回路设计 69
3.4 制导控制系统联合设计仿真验证 72
3.5 高超声速飞行器三维制导与控制系统分离设计方法 74
3.5.1 带终端落角约束的滑模变结构制导方法 75
3.5.2 基于反馈线性化和滑模变结构的姿态控制方法 77
第4章 俯冲段自适应块动态面轨迹姿态协同控制方法 81
4.1 俯冲段轨迹姿态协同控制设计模型 81
4.1.1 气动力及气动力矩的处理 82
4.1.2 飞行器与目标相对运动方程的处理 82
4.1.3 绕质心运动学方程的处理 85
4.1.4 绕质心动力学方程的处理 87
4.1.5 带终端落角约束的全量轨迹姿态协同控制设计模型 88
4.2 自适应块动态面控制方法 89
4.2.1 反步控制器设计 89
4.2.2 自适应块动态面控制器设计 93
4.3 自适应块动态面轨迹姿态协同控制方法 103
4.3.1 轨迹姿态协同控制方法 103
4.3.2 稳定性分析 107
4.4 仿真结果与算例分析 114
4.4.1 标称条件下仿真验证 115
4.4.2 鲁棒性分析 118
第5章 基于模糊干扰观测器的俯冲段轨迹姿态协同控制方法 122
5.1 模糊控制基础理论 122
5.1.1 模糊理论基础 122
5.1.2 模糊系统 128
5.1.3 模糊干扰观测器 130
5.2 基于模糊干扰观测器的轨迹姿态协同控制方法 132
5.2.1 轨迹姿态协同控制方法 132
5.2.2 稳定性分析 136
5.3 仿真结果与算例分析 143
5.3.1 标称条件下轨迹姿态协同控制方法性能分析 144
5.3.2 轨迹姿态协同控制方法鲁棒性能分析 148
第6章 基于鲁棒控制的俯冲段轨迹姿态协同控制方法 151
6.1 非线性鲁棒控制基础 152
6.2 非线性H∞轨迹姿态协同控制方法 156
6.2.1 反馈线性化H∞方法 156
6.2.2 轨迹姿态协同控制方法 160
6.2.3 仿真分析 165
6.3 基于L2增益干扰抑制的轨迹姿态协同控制方法 171
6.3.1 轨迹姿态协同控制方法 171
6.3.2 仿真分析 180
第7章 俯冲段多约束自适应轨迹姿态协同控制方法 187
7.1 俯冲段轨迹姿态协同控制设计模型 187
7.1.1 气动力及气动力矩的处理 187
7.1.2 飞行器与目标相对运动方程的处理 188
7.1.3 绕质心运动学方程的处理 190
7.1.4 绕质心动力学方程的处理 191
7.1.5 俯冲段多约束轨迹姿态协同控制设计模型 192
7.2 多约束自适应轨迹姿态协同控制方法 194
7.2.1 误差整形策略 194
7.2.2 轨迹姿态协同控制方法 195
7.2.3 稳定性分析 201
7.3 仿真结果与算例分析 206
7.3.1 标称条件下仿真分析 208
7.3.2 鲁棒性分析 211
第8章 俯冲段考虑机动突防的多约束轨迹姿态协同控制方法 215
8.1 考虑机动突防的轨迹姿态协同控制设计模型 215
8.2 考虑机动突防的多约束轨迹姿态协同控制方法 218
8.2.1 虚拟视线角误差整形策略与线偏差信号设计 218
8.2.2 考虑机动突防的轨迹姿态协同控制方法 219
8.2.3 稳定性分析 224
8.3 仿真结果与算例分析 227
8.3.1 标称条件下仿真分析 229
8.3.2 鲁棒性分析 231
参考文献 235
附录 GHV气动模型 244
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...