商品详情

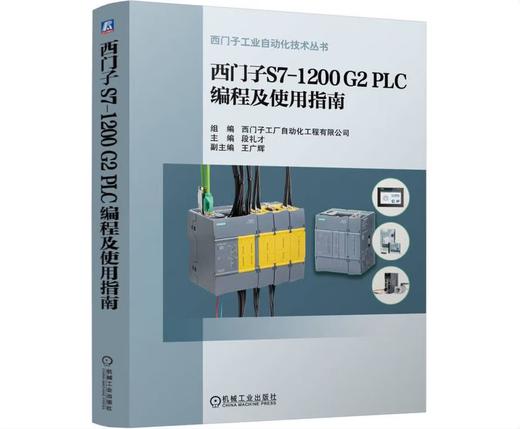
本书由西门子技术专家团队倾力编写,权威解读新一代 S7?1200 G2 PLC,适配 TIA 博途 V20 平台。全书遵循工程应用思路,循序渐进讲解编程、通信、运动控制等核心功能,每章汇总实操常见问题,直击现场痛点。配套可下载示例项目,方便读者上手实操。内容兼顾理论与实战,既适合零基础读者入门,也可供工控工程师进阶提升,还可作为高校机电、自动化专业培训教材,是学习 S7?1200 G2 不可多得的专业工具书。
西门子SIMATIC S7−1200 G2是S7−1200的第二代产品,它的功能更加强大,在工业自动化控制领域得到更为广泛的应用。
SIMATIC S7−1200 G2采用全新窄幅硬件结构设计,机身宽度大幅缩减,可有效压缩电控柜体安装占用空间。该系列CPU集成高速计数器、PID控制、运动控制等丰富工艺功能,相较上一代S7−1200产品,其运算性能和扩展能力均实现全面升级。运动控制指令与工艺功能同步优化迭代,使得点位控制、电子凸轮、同步跟随等运动应用的实现更加高效、灵活。同时,其PROFINET接口支持IRT(等时实时)通信,能够充分满足高精度同步传动场景的需求。在中小规模PLC控制系统中,SIMATIC S7−1200 G2凭借其高工程集成度、程序开发简便以及现场调试高效的突出优势,成为理想之选。依托西门子TIA博途全集成自动化软件,开发者可在统一开发环境内同步完成PLC逻辑编程、HMI(人机界面)组态、伺服及变频驱动参数配置。软件搭载全局统一数据库,实现控制器、HMI、传动单元之间高速稳定的数据互通,从而助力用户一站式搭建完整的全集成自动化控制体系。
本书深入浅出地介绍了在TIA博途V20环境下如何组态和使用S7−1200 G2的PROFINET、Modbus RTU、Modbus TCP通信,以及编程、Web服务器、PID控制、高速计数、运动控制、轨迹追踪等功能,并且在每章都汇总了应用中的常见问题,为读者答疑解惑。
本书所介绍的示例项目可关注“机工电气”,输入书号“82269”下载或联系工作人员索取。
本书适合新手快速入门,可供有一定经验的工程师借鉴和参考,也可用作大专院校相关专业师生的培训教材。
西门子工厂自动化工程有限公司是西门子在中国自动化领域投资的第一家运营公司,也是专业的西门子自动化与驱动服务中心、西门子低压电柜产品的制造商和西门子自动化工程解决方案的提供商。
段礼才:毕业于中南大学,在自动化领域深耕20多年,精通西门子可编程控制器及网络通信,以及故障安全相关理论和产品。
段礼才:毕业于中南大学,在自动化领域深耕20多年,精通西门子可编程控制器及网络通信,以及故障安全相关理论和产品。
序言
前言
第1章 TIA博途软件概述1
1.1 TIA博途软件简介1
1.2 TIA博途软件构成1
1.2.1 TIA博途STEP 72
1.2.2 TIA博途WinCC2
1.2.3 TIA博途WinCC Unified3
1.3 TIA博途软件安装3
1.3.1 硬件要求4
1.3.2 支持的操作系统4
1.3.3 兼容性5
1.3.4 安装步骤5
1.4 TIA博途软件卸载7
1.5 TIA博途软件授权管理9
1.5.1 自动化授权管理器9
1.5.2 许可证类型10
1.5.3 安装许可证11
1.6 TIA博途软件的界面介绍11
1.6.1 Portal视图11
1.6.2 项目视图12
1.6.3 项目树13
1.7 TIA博途软件的常见问题14
第2章 S7−1200 G2硬件系统15
2.1 CPU概述15
2.2 信号模块与信号板20
2.2.1 数字信号模块21
2.2.2 数字信号板22
2.2.3 模拟量概述24
2.2.4 模拟信号模块25
2.2.5 模拟信号板28
2.2.6 模拟量输入的电压和电流测量范围28
2.2.7 模拟量输出的电压和电流测量范围29
2.2.8 热电偶和热电阻概述30
2.2.9 热电偶和热电阻模块31
2.3 通信接口概述34
2.3.1 CPU集成的以太网接口34
2.3.2 通信模块和通信板34
2.4 附件35
2.4.1 输入仿真器35
2.4.2 存储卡35
2.4.3 端子块备用套件35
2.5 本体最大I/O能力与电源计算36
2.6 接线38
2.6.1 CPU供电接线38
2.6.2 CPU传感器电源接线39
2.6.3 数字量信号接线39
2.7 S7−1200 G2硬件系统的常见问题44
第3章 S7−1200 G2基本组态48
3.1 新建项目和硬件组态48
3.1.1 新建项目48
3.1.2 硬件组态49
3.1.3 网络组态51
3.2 CPU参数属性配置51
3.2.1 常规51
3.2.2 PROFINET接口52
3.2.3 数字量输入/输出53
3.2.4 高速计数器55
3.2.5 脉冲发生器55
3.2.6 启动59
3.2.7 循环59
3.2.8 通信负载60
3.2.9 系统和时钟存储器60
3.2.10 SIMATIC存储卡61
3.2.11 PLC报警61
3.2.12 Web服务器62
3.2.13 近场通信62
3.2.14 支持多语言62
3.2.15 时间63
3.2.16 防护与安全63
3.2.17 系统电源67
3.2.18 高级组态68
3.2.19 连接资源69
3.2.20 地址总览69
3.3 I/O扩展模块参数配置69
3.4 S7−1200 G2基本组态的常见问题69
第4章 S7−1200 G2编程基础71
4.1 CPU的基本原理71
4.1.1 CPU的工作模式71
4.1.2 过程映像72
4.1.3 存储器机制72
4.1.4 优先级与中断73
4.2 数据类型73
4.2.1 基本数据类型73
4.2.2 复杂数据类型74
4.2.3 PLC数据类型(UDT)77
4.2.4 VARIANT79
4.2.5 系统数据类型(SDT)79
4.2.6 硬件数据类型80
4.2.7 数据类型转换82
4.3 S7−1200 G2的数据访问83
4.3.1 地址区83
4.3.2 寻址83
4.3.3 全局常量与局部常量86
4.4 用户程序87
4.4.1 程序结构87
4.4.2 组织块(OB)88
4.4.3 数据块(DB)93
4.4.4 函数(FC)95
4.4.5 函数块(FB)96
4.5 库功能98
4.5.1 库的基本介绍98
4.5.2 全局库100
4.5.3 项目库101
4.6 S7−1200 G2编程基础的常见问题104
第5章 S7−1200 G2指令109
5.1 基本指令109
5.1.1 位逻辑运算指令109
5.1.2 定时器操作110
5.1.3 计数器操作111
5.1.4 比较操作指令113
5.1.5 数学函数指令114
5.1.6 移动操作指令115
5.1.7 转换操作指令117
5.1.8 程序控制指令117
5.1.9 字逻辑运算指令118
5.1.10 移位和循环指令119
5.1.11 基本指令的常见问题119
5.2 扩展指令128
5.2.1 日期和时间指令128
5.2.2 字符串+字符指令129
5.2.3 过程映像指令130
5.2.4 分布式IO指令130
5.2.5 模块参数化分配指令130
5.2.6 中断指令131
5.2.7 报警指令131
5.2.8 诊断指令132
5.2.9 数据块函数指令132
5.2.10 寻址指令133
5.2.11 文件处理指令133
5.2.12 “Cryptography”指令133
5.2.13 扩展指令的常见问题134
5.3 PWM控制137
5.3.1 PWM硬件组态137
5.3.2 “CTRL_PWM”指令137
5.4 “CTRL_PTO”指令138
5.4.1 硬件组态138
5.4.2 “CTRL_PTO”指令引脚138
5.5 配方139
5.5.1 配方函数指令介绍140
5.5.2 配方操作步骤140
5.5.3 配方示例140
5.5.4 管理配方文件144
5.5.5 配方的常见问题145
5.6 数据日志145
5.6.1 数据日志指令介绍145
5.6.2 数据日志操作步骤146
5.6.3 数据日志示例146
5.6.4 查看数据日志150
5.6.5 数据日志的常见问题150
第6章 S7−1200 G2基本调试153
6.1 程序信息153
6.1.1 调用结构153
6.1.2 从属性结构153
6.1.3 分配列表154
6.1.4 资源154
6.1.5 交叉引用155
6.1.6 项目的编译155
6.1.7 程序信息的常见问题157
6.2 建立博途软件与PLC的连接158
6.2.1 设置或修改PG/PC接口159
6.2.2 建立在线连接160
6.2.3 显示和改变PLC工作模式161
6.2.4 显示和设置PLC时钟161
6.2.5 重置为出厂设置161
6.3 项目的下载与上传162
6.3.1 项目的下载162
6.3.2 项目的上传165
6.4 监控与强制167
6.4.1 创建监控表167
6.4.2 变量的监控和修改167
6.4.3 变量的强制168
6.5 调试程序169
6.5.1 调试LAD/FBD程序169
6.5.2 调试SCL程序170
6.5.3 调试数据块170
6.5.4 调用环境功能171
6.5.5 删除程序块172
6.6 比较功能173
6.6.1 离线/在线比较174
6.6.2 离线/离线比较175
6.7 TRACE(轨迹)176
6.7.1 TRACE配置介绍176
6.7.2 TRACE使用及分析178
6.7.3 存储卡模式182
6.8 PLCSIM183
6.8.1 PLCSIM的基本介绍183
6.8.2 PLCSIM的基本使用184
6.8.3 SIM表格、事件及序列186
6.9 存储卡的使用189
6.9.1 程序模式189
6.9.2 传送模式190
6.9.3 更新固件模式190
6.9.4 存储卡的常见问题190
6.10 固件更新192
6.10.1 使用TIA博途软件的“在线和诊断”工具进行固件更新192
6.10.2 固件更新的常见问题194
6.11 设置程序块的访问保护功能194
6.12 打印和项目归档195
6.12.1 打印简介195
6.12.2 项目归档简介199
第7章 S7−1200 G2 PLC以太网
通信201
7.1 以太网通信概述201
7.1.1 通信介质和网络连接201
7.1.2 CPU集成以太网接口的通信功能和
连接资源202
7.1.3 以太网通信的常见问题206
7.2 S7通信206
7.2.1 S7通信概述206
7.2.2 PUT/GET指令介绍206
7.2.3 S7通信示例208
7.2.4 S7 通信的常见问题215
7.3 开放式用户通信217
7.3.1 开放式用户通信概述217
7.3.2 开放式用户通信指令介绍218
7.3.3 开放式用户通信示例226
7.3.4 开放式用户通信的常见问题234
7.4 Modbus TCP通信235
7.4.1 Modbus TCP通信概述235
7.4.2 Modbus TCP通信指令介绍236
7.4.3 Modbus TCP 通信示例242
7.4.4 Modbus TCP 通信的常见问题245
7.5 PROFINET IO 通信246
7.5.1 PROFINET IO 通信概述246
7.5.2 S7−1200 G2 CPU 作为 IO 控制器247
7.5.3 S7−1200 G2 CPU 作为智能设备251
7.5.4 S7−1200 G2 CPU 作为共享设备255
7.5.5 不带可更换介质时支持设备更换259
7.5.6 MRP260
7.5.7 PROFINET IO 通信的常见问题263
7.6 Web 服务器264
7.6.1 S7−1200 G2 Web 服务器概述264
7.6.2 激活Web 服务器264
7.6.3 Web 服务器的证书要求265
7.6.4 Web 服务器访问权限设置265
7.6.5 S7−1200 G2 Web API266
7.7 安全的开放式用户通信270
7.7.1 安全通信概述270
7.7.2 用于安全通信的系统数据类型271
7.7.3 安全开放式用户通信示例271
7.7.4 安全开放式用户通信的常见问题278
第8章 S7−1200 G2的串口通信282
8.1 串行通信概述282
8.2 串口通信模块和通信板283
8.2.1 串口通信模块和通信板介绍283
8.2.2 串口通信模块和通信板特征及接线285
8.2.3 串口通信模块和通信板端口硬件
标识符287
8.2.4 串口通信概览288
8.2.5 串口通信模块的常见问题289
8.3 自由口通信289
8.3.1 自由口通信模块的端口参数设置289
8.3.2 自由口通信发送参数设置295
8.3.3 自由口通信接收参数设置297
8.3.4 自由口通信指令303
8.3.5 自由口通信示例303
8.3.6 自由口通信的常见问题307
8.4 Modbus RTU通信308
8.4.1 Modbus RTU的基本原理308
8.4.2 Modbus RTU通信指令309
8.4.3 Modbus RTU通信示例316
8.4.4 Modbus RTU通信的常见问题320
8.5 USS通信321
8.5.1 USS通信的基本原理321
8.5.2 USS通信指令322
8.5.3 USS通信示例323
8.5.4 USS通信的常见问题329
第9章 S7−1200 G2与HMI设备的
通信330
9.1 S7−1200 G2与HMI间的安全通信330
9.2 S7−1200 G2与HMI设备在同一个
项目中实现通信330
9.3 S7−1200 G2与HMI设备在不同的
项目中实现通信332
9.4 HMI通信的常见问题334
第10章 S7−1200 G2 PID控制335
10.1 PID指令调用335
10.2 “PID_Compact”指令336
10.2.1 “PID_Compact”指令介绍336
10.2.2 “PID_Compact”组态338
10.2.3 “PID_Compact”调试342
10.3 “PID_3Step”指令345
10.3.1 “PID_3Step”指令介绍345
10.3.2 “PID_3Step”组态347
10.3.3 “PID_3Step”调试349
10.3.4 “PID_3Step”示例程序351
10.4 “PID_Temp”指令351
10.4.1 “PID_Temp”指令介绍352
10.4.2 “PID_Temp”组态353
10.4.3 “PID_Temp”自整定356
10.4.4 “PID_Temp”级联控制358
10.5 PID辅助功能指令361
10.6 典型曲线调节361
10.7 PID控制的常见问题362
第11章 S7−1200 G2工艺功能—
高速计数功能367
11.1 高速计数器概述367
11.1.1 高速计数器计数测量371
11.1.2 高速计数器周期测量375
11.1.3 高速计数器频率测量376
11.1.4 高速计数器指令377
11.1.5 应用示例379
11.1.6 高速计数器的常见问题382
第12章 S7−1200 G2的运动控制
功能384
12.1 运动控制功能简介384
12.1.1 运动控制功能介绍384
12.1.2 运动资源386
12.1.3 工艺模块扩展387
12.1.4 运行系统介绍388
12.2 轴功能391
12.2.1 轴的基本概念391
12.2.2 轴的基本参数394
12.2.3 轴的驱动装置和编码器连接398
12.2.4 机械参数的设置406
12.2.5 动态默认值408
12.2.6 急停409
12.2.7 报警响应409
12.2.8 位置限制的设置411
12.2.9 回零413
12.2.10 位置监视功能420
12.2.11 轴的控制回路422
12.2.12 运动控制基本命令编程428
12.2.13 工艺对象报警诊断435
12.2.14 使用Trace功能进行诊断438
12.2.15 定位轴功能应用示例441
12.3 同步功能450
12.3.1 齿轮同步功能451
12.3.2 凸轮同步功能457
12.3.3 实际值耦合477
12.3.4 解除同步480
12.3.5 其他同步命令和功能481
12.4 运动机构功能482
12.4.1 运动机构工艺对象482
12.4.2 运动机构的调试490
12.4.3 运动机构编程493
12.4.4 运动机构的应用示例493
12.5 扩展功能501
12.5.1 测量输入501
12.5.2 输出凸轮510
12.5.3 凸轮轨迹518
12.6 运动控制功能的常见问题523
第13章 防护与安全526
13.1 概念526
13.1.1 用户管理526
13.1.2 身份验证526
13.1.3 授权526
13.1.4 用户和角色527
13.2 安全设置528
13.2.1 项目保护528
13.2.2 用户与角色531
13.2.3 证书管理器534
13.3 用户管理和访问权限535
13.3.1 角色访问权限535
13.3.2 用户管理537
13.4 访问控制539
13.4.1 PLC禁用访问控制539
13.4.2 PLC启用访问控制539
13.5 证书管理540
13.5.1 PLC的安全通信541
13.5.2 全局证书管理541
13.5.3 设备证书管理542
13.6 防护与安全的常见问题551
第14章 S7−1200 G2的诊断功能555
14.1 LED指示灯诊断555
14.2 TIA博途软件诊断557
14.2.1 “设备视图”在线诊断557
14.2.2 “网络视图”在线诊断559
14.2.3 “拓扑视图”在线诊断559
14.2.4 CPU诊断缓冲区诊断560
14.3 SIMATIC HMI的诊断控件诊断561
14.4 Web服务器诊断563
14.5 通过用户程序诊断564
14.5.1 故障诊断564
14.5.2 程序执行错误的诊断576
14.5.3 “Program_Alarm”指令580
14.5.4 过程报警582
14.6 NFC586
14.6.1 安装和设置NFC 应用程序586
14.6.2 在TIA 博途STEP 7中启用NFC 和
可选设置586
14.6.3 使用S7−1200 G2 NFC 应用程序
扫描设备587
14.6.4 在S7−1200 G2 NFC 应用程序中
使用设备587
14.6.5 读/写命令的CPU 条件588
14.6.6 NFC使用示例589
14.7 诊断功能的常见问题590
第15章 从S7−1200到S7−1200 G2的
移植591
15.1 移植前的准备591
15.1.1 S7−1200与S7−1200 G2差异
概览591
15.1.2 移植前的硬件准备594
15.1.3 移植前的软件准备596
15.2 移植597
15.2.1 手动移植597
15.2.2 S7−1200 G2 Migration Tool 一键
移植工具602
15.3 移植的常见问题609
附录610
附录A 示例程序概览610
附录B 参考文档概览612
前言
第1章 TIA博途软件概述1
1.1 TIA博途软件简介1
1.2 TIA博途软件构成1
1.2.1 TIA博途STEP 72
1.2.2 TIA博途WinCC2
1.2.3 TIA博途WinCC Unified3
1.3 TIA博途软件安装3
1.3.1 硬件要求4
1.3.2 支持的操作系统4
1.3.3 兼容性5
1.3.4 安装步骤5
1.4 TIA博途软件卸载7
1.5 TIA博途软件授权管理9
1.5.1 自动化授权管理器9
1.5.2 许可证类型10
1.5.3 安装许可证11
1.6 TIA博途软件的界面介绍11
1.6.1 Portal视图11
1.6.2 项目视图12
1.6.3 项目树13
1.7 TIA博途软件的常见问题14
第2章 S7−1200 G2硬件系统15
2.1 CPU概述15
2.2 信号模块与信号板20
2.2.1 数字信号模块21
2.2.2 数字信号板22
2.2.3 模拟量概述24
2.2.4 模拟信号模块25
2.2.5 模拟信号板28
2.2.6 模拟量输入的电压和电流测量范围28
2.2.7 模拟量输出的电压和电流测量范围29
2.2.8 热电偶和热电阻概述30
2.2.9 热电偶和热电阻模块31
2.3 通信接口概述34
2.3.1 CPU集成的以太网接口34
2.3.2 通信模块和通信板34
2.4 附件35
2.4.1 输入仿真器35
2.4.2 存储卡35
2.4.3 端子块备用套件35
2.5 本体最大I/O能力与电源计算36
2.6 接线38
2.6.1 CPU供电接线38
2.6.2 CPU传感器电源接线39
2.6.3 数字量信号接线39
2.7 S7−1200 G2硬件系统的常见问题44
第3章 S7−1200 G2基本组态48
3.1 新建项目和硬件组态48
3.1.1 新建项目48
3.1.2 硬件组态49
3.1.3 网络组态51
3.2 CPU参数属性配置51
3.2.1 常规51
3.2.2 PROFINET接口52
3.2.3 数字量输入/输出53
3.2.4 高速计数器55
3.2.5 脉冲发生器55
3.2.6 启动59
3.2.7 循环59
3.2.8 通信负载60
3.2.9 系统和时钟存储器60
3.2.10 SIMATIC存储卡61
3.2.11 PLC报警61
3.2.12 Web服务器62
3.2.13 近场通信62
3.2.14 支持多语言62
3.2.15 时间63
3.2.16 防护与安全63
3.2.17 系统电源67
3.2.18 高级组态68
3.2.19 连接资源69
3.2.20 地址总览69
3.3 I/O扩展模块参数配置69
3.4 S7−1200 G2基本组态的常见问题69
第4章 S7−1200 G2编程基础71
4.1 CPU的基本原理71
4.1.1 CPU的工作模式71
4.1.2 过程映像72
4.1.3 存储器机制72
4.1.4 优先级与中断73
4.2 数据类型73
4.2.1 基本数据类型73
4.2.2 复杂数据类型74
4.2.3 PLC数据类型(UDT)77
4.2.4 VARIANT79
4.2.5 系统数据类型(SDT)79
4.2.6 硬件数据类型80
4.2.7 数据类型转换82
4.3 S7−1200 G2的数据访问83
4.3.1 地址区83
4.3.2 寻址83
4.3.3 全局常量与局部常量86
4.4 用户程序87
4.4.1 程序结构87
4.4.2 组织块(OB)88
4.4.3 数据块(DB)93
4.4.4 函数(FC)95
4.4.5 函数块(FB)96
4.5 库功能98
4.5.1 库的基本介绍98
4.5.2 全局库100
4.5.3 项目库101
4.6 S7−1200 G2编程基础的常见问题104
第5章 S7−1200 G2指令109
5.1 基本指令109
5.1.1 位逻辑运算指令109
5.1.2 定时器操作110
5.1.3 计数器操作111
5.1.4 比较操作指令113
5.1.5 数学函数指令114
5.1.6 移动操作指令115
5.1.7 转换操作指令117
5.1.8 程序控制指令117
5.1.9 字逻辑运算指令118
5.1.10 移位和循环指令119
5.1.11 基本指令的常见问题119
5.2 扩展指令128
5.2.1 日期和时间指令128
5.2.2 字符串+字符指令129
5.2.3 过程映像指令130
5.2.4 分布式IO指令130
5.2.5 模块参数化分配指令130
5.2.6 中断指令131
5.2.7 报警指令131
5.2.8 诊断指令132
5.2.9 数据块函数指令132
5.2.10 寻址指令133
5.2.11 文件处理指令133
5.2.12 “Cryptography”指令133
5.2.13 扩展指令的常见问题134
5.3 PWM控制137
5.3.1 PWM硬件组态137
5.3.2 “CTRL_PWM”指令137
5.4 “CTRL_PTO”指令138
5.4.1 硬件组态138
5.4.2 “CTRL_PTO”指令引脚138
5.5 配方139
5.5.1 配方函数指令介绍140
5.5.2 配方操作步骤140
5.5.3 配方示例140
5.5.4 管理配方文件144
5.5.5 配方的常见问题145
5.6 数据日志145
5.6.1 数据日志指令介绍145
5.6.2 数据日志操作步骤146
5.6.3 数据日志示例146
5.6.4 查看数据日志150
5.6.5 数据日志的常见问题150
第6章 S7−1200 G2基本调试153
6.1 程序信息153
6.1.1 调用结构153
6.1.2 从属性结构153
6.1.3 分配列表154
6.1.4 资源154
6.1.5 交叉引用155
6.1.6 项目的编译155
6.1.7 程序信息的常见问题157
6.2 建立博途软件与PLC的连接158
6.2.1 设置或修改PG/PC接口159
6.2.2 建立在线连接160
6.2.3 显示和改变PLC工作模式161
6.2.4 显示和设置PLC时钟161
6.2.5 重置为出厂设置161
6.3 项目的下载与上传162
6.3.1 项目的下载162
6.3.2 项目的上传165
6.4 监控与强制167
6.4.1 创建监控表167
6.4.2 变量的监控和修改167
6.4.3 变量的强制168
6.5 调试程序169
6.5.1 调试LAD/FBD程序169
6.5.2 调试SCL程序170
6.5.3 调试数据块170
6.5.4 调用环境功能171
6.5.5 删除程序块172
6.6 比较功能173
6.6.1 离线/在线比较174
6.6.2 离线/离线比较175
6.7 TRACE(轨迹)176
6.7.1 TRACE配置介绍176
6.7.2 TRACE使用及分析178
6.7.3 存储卡模式182
6.8 PLCSIM183
6.8.1 PLCSIM的基本介绍183
6.8.2 PLCSIM的基本使用184
6.8.3 SIM表格、事件及序列186
6.9 存储卡的使用189
6.9.1 程序模式189
6.9.2 传送模式190
6.9.3 更新固件模式190
6.9.4 存储卡的常见问题190
6.10 固件更新192
6.10.1 使用TIA博途软件的“在线和诊断”工具进行固件更新192
6.10.2 固件更新的常见问题194
6.11 设置程序块的访问保护功能194
6.12 打印和项目归档195
6.12.1 打印简介195
6.12.2 项目归档简介199
第7章 S7−1200 G2 PLC以太网
通信201
7.1 以太网通信概述201
7.1.1 通信介质和网络连接201
7.1.2 CPU集成以太网接口的通信功能和
连接资源202
7.1.3 以太网通信的常见问题206
7.2 S7通信206
7.2.1 S7通信概述206
7.2.2 PUT/GET指令介绍206
7.2.3 S7通信示例208
7.2.4 S7 通信的常见问题215
7.3 开放式用户通信217
7.3.1 开放式用户通信概述217
7.3.2 开放式用户通信指令介绍218
7.3.3 开放式用户通信示例226
7.3.4 开放式用户通信的常见问题234
7.4 Modbus TCP通信235
7.4.1 Modbus TCP通信概述235
7.4.2 Modbus TCP通信指令介绍236
7.4.3 Modbus TCP 通信示例242
7.4.4 Modbus TCP 通信的常见问题245
7.5 PROFINET IO 通信246
7.5.1 PROFINET IO 通信概述246
7.5.2 S7−1200 G2 CPU 作为 IO 控制器247
7.5.3 S7−1200 G2 CPU 作为智能设备251
7.5.4 S7−1200 G2 CPU 作为共享设备255
7.5.5 不带可更换介质时支持设备更换259
7.5.6 MRP260
7.5.7 PROFINET IO 通信的常见问题263
7.6 Web 服务器264
7.6.1 S7−1200 G2 Web 服务器概述264
7.6.2 激活Web 服务器264
7.6.3 Web 服务器的证书要求265
7.6.4 Web 服务器访问权限设置265
7.6.5 S7−1200 G2 Web API266
7.7 安全的开放式用户通信270
7.7.1 安全通信概述270
7.7.2 用于安全通信的系统数据类型271
7.7.3 安全开放式用户通信示例271
7.7.4 安全开放式用户通信的常见问题278
第8章 S7−1200 G2的串口通信282
8.1 串行通信概述282
8.2 串口通信模块和通信板283
8.2.1 串口通信模块和通信板介绍283
8.2.2 串口通信模块和通信板特征及接线285
8.2.3 串口通信模块和通信板端口硬件
标识符287
8.2.4 串口通信概览288
8.2.5 串口通信模块的常见问题289
8.3 自由口通信289
8.3.1 自由口通信模块的端口参数设置289
8.3.2 自由口通信发送参数设置295
8.3.3 自由口通信接收参数设置297
8.3.4 自由口通信指令303
8.3.5 自由口通信示例303
8.3.6 自由口通信的常见问题307
8.4 Modbus RTU通信308
8.4.1 Modbus RTU的基本原理308
8.4.2 Modbus RTU通信指令309
8.4.3 Modbus RTU通信示例316
8.4.4 Modbus RTU通信的常见问题320
8.5 USS通信321
8.5.1 USS通信的基本原理321
8.5.2 USS通信指令322
8.5.3 USS通信示例323
8.5.4 USS通信的常见问题329
第9章 S7−1200 G2与HMI设备的
通信330
9.1 S7−1200 G2与HMI间的安全通信330
9.2 S7−1200 G2与HMI设备在同一个
项目中实现通信330
9.3 S7−1200 G2与HMI设备在不同的
项目中实现通信332
9.4 HMI通信的常见问题334
第10章 S7−1200 G2 PID控制335
10.1 PID指令调用335
10.2 “PID_Compact”指令336
10.2.1 “PID_Compact”指令介绍336
10.2.2 “PID_Compact”组态338
10.2.3 “PID_Compact”调试342
10.3 “PID_3Step”指令345
10.3.1 “PID_3Step”指令介绍345
10.3.2 “PID_3Step”组态347
10.3.3 “PID_3Step”调试349
10.3.4 “PID_3Step”示例程序351
10.4 “PID_Temp”指令351
10.4.1 “PID_Temp”指令介绍352
10.4.2 “PID_Temp”组态353
10.4.3 “PID_Temp”自整定356
10.4.4 “PID_Temp”级联控制358
10.5 PID辅助功能指令361
10.6 典型曲线调节361
10.7 PID控制的常见问题362
第11章 S7−1200 G2工艺功能—
高速计数功能367
11.1 高速计数器概述367
11.1.1 高速计数器计数测量371
11.1.2 高速计数器周期测量375
11.1.3 高速计数器频率测量376
11.1.4 高速计数器指令377
11.1.5 应用示例379
11.1.6 高速计数器的常见问题382
第12章 S7−1200 G2的运动控制
功能384
12.1 运动控制功能简介384
12.1.1 运动控制功能介绍384
12.1.2 运动资源386
12.1.3 工艺模块扩展387
12.1.4 运行系统介绍388
12.2 轴功能391
12.2.1 轴的基本概念391
12.2.2 轴的基本参数394
12.2.3 轴的驱动装置和编码器连接398
12.2.4 机械参数的设置406
12.2.5 动态默认值408
12.2.6 急停409
12.2.7 报警响应409
12.2.8 位置限制的设置411
12.2.9 回零413
12.2.10 位置监视功能420
12.2.11 轴的控制回路422
12.2.12 运动控制基本命令编程428
12.2.13 工艺对象报警诊断435
12.2.14 使用Trace功能进行诊断438
12.2.15 定位轴功能应用示例441
12.3 同步功能450
12.3.1 齿轮同步功能451
12.3.2 凸轮同步功能457
12.3.3 实际值耦合477
12.3.4 解除同步480
12.3.5 其他同步命令和功能481
12.4 运动机构功能482
12.4.1 运动机构工艺对象482
12.4.2 运动机构的调试490
12.4.3 运动机构编程493
12.4.4 运动机构的应用示例493
12.5 扩展功能501
12.5.1 测量输入501
12.5.2 输出凸轮510
12.5.3 凸轮轨迹518
12.6 运动控制功能的常见问题523
第13章 防护与安全526
13.1 概念526
13.1.1 用户管理526
13.1.2 身份验证526
13.1.3 授权526
13.1.4 用户和角色527
13.2 安全设置528
13.2.1 项目保护528
13.2.2 用户与角色531
13.2.3 证书管理器534
13.3 用户管理和访问权限535
13.3.1 角色访问权限535
13.3.2 用户管理537
13.4 访问控制539
13.4.1 PLC禁用访问控制539
13.4.2 PLC启用访问控制539
13.5 证书管理540
13.5.1 PLC的安全通信541
13.5.2 全局证书管理541
13.5.3 设备证书管理542
13.6 防护与安全的常见问题551
第14章 S7−1200 G2的诊断功能555
14.1 LED指示灯诊断555
14.2 TIA博途软件诊断557
14.2.1 “设备视图”在线诊断557
14.2.2 “网络视图”在线诊断559
14.2.3 “拓扑视图”在线诊断559
14.2.4 CPU诊断缓冲区诊断560
14.3 SIMATIC HMI的诊断控件诊断561
14.4 Web服务器诊断563
14.5 通过用户程序诊断564
14.5.1 故障诊断564
14.5.2 程序执行错误的诊断576
14.5.3 “Program_Alarm”指令580
14.5.4 过程报警582
14.6 NFC586
14.6.1 安装和设置NFC 应用程序586
14.6.2 在TIA 博途STEP 7中启用NFC 和
可选设置586
14.6.3 使用S7−1200 G2 NFC 应用程序
扫描设备587
14.6.4 在S7−1200 G2 NFC 应用程序中
使用设备587
14.6.5 读/写命令的CPU 条件588
14.6.6 NFC使用示例589
14.7 诊断功能的常见问题590
第15章 从S7−1200到S7−1200 G2的
移植591
15.1 移植前的准备591
15.1.1 S7−1200与S7−1200 G2差异
概览591
15.1.2 移植前的硬件准备594
15.1.3 移植前的软件准备596
15.2 移植597
15.2.1 手动移植597
15.2.2 S7−1200 G2 Migration Tool 一键
移植工具602
15.3 移植的常见问题609
附录610
附录A 示例程序概览610
附录B 参考文档概览612
前言
在工业自动化项目实施过程中,工程师不仅需要掌握控制系统的基本原理,更需要在设备选型、程序设计、网络通信、调试诊断以及后期维护等多个环节中形成系统化能力。尤其是在项目周期不断缩短、交付质量要求不断提高的今天,一本兼顾理论认知与工程实践的专业参考资料,对于学习者和从业者都具有重要意义。
S7−1200 G2 PLC 作为西门子新一代基础型控制器,面向广泛的中小型自动化控制场景,兼具紧凑、高效、灵活、易用等特点。配合 TIA博途统一工程平台,用户能够在同一环境中完成硬件配置、程序开发、通信组态、故障诊断与调试维护,从而显著提升工程实施效率,并降低系统生命周期成本。
本书围绕S7−1200 G2 PLC 的核心能力展开,力求帮助读者构建从基础入门到应用实践的完整知识体系。全书从产品定位与系统架构出发,逐步延伸至硬件配置、程序组织、指令应用、通信技术、调试诊断以及典型工程案例等内容,力求做到结构清晰、重点明确、循序渐进。
在编写过程中,我们始终坚持“面向工程、服务实践”的原则。一方面,注重对关键概念和核心方法的准确阐释;另一方面,也尽可能结合典型场景和常见问题,对实际使用中的关注点进行提炼和总结。我们希望无论是刚接触 PLC 的初学者,还是已经具备一定基础、希望进一步提升项目能力的工程技术人员,都能够从本书中获得切实帮助。
同时,本书也适合作为自动化、电气工程、机电一体化等相关专业的教学与培训参考资料。通过系统学习,读者不仅能够掌握S7−1200 G2 PLC 的编程与应用方法,也能够进一步理解西门子自动化产品在标准化、集成化与工程效率方面的优势。
由于技术发展和工程实践始终在不断演进,书中难免存在不足之处。我们诚挚欢迎广大读者、专家和同行提出宝贵意见,以便在后续修订中不断完善。衷心希望本书能够成为您学习、应用和推广S7−1200 G2 PLC 的实用参考,并在实际工程工作中发挥积极作用。
西门子(中国)有限公司
数字化工业集团跨业务领域
技术与专家支持中心总监
郭德辉
在工业自动化项目实施过程中,工程师不仅需要掌握控制系统的基本原理,更需要在设备选型、程序设计、网络通信、调试诊断以及后期维护等多个环节中形成系统化能力。尤其是在项目周期不断缩短、交付质量要求不断提高的今天,一本兼顾理论认知与工程实践的专业参考资料,对于学习者和从业者都具有重要意义。
S7−1200 G2 PLC 作为西门子新一代基础型控制器,面向广泛的中小型自动化控制场景,兼具紧凑、高效、灵活、易用等特点。配合 TIA博途统一工程平台,用户能够在同一环境中完成硬件配置、程序开发、通信组态、故障诊断与调试维护,从而显著提升工程实施效率,并降低系统生命周期成本。
本书围绕S7−1200 G2 PLC 的核心能力展开,力求帮助读者构建从基础入门到应用实践的完整知识体系。全书从产品定位与系统架构出发,逐步延伸至硬件配置、程序组织、指令应用、通信技术、调试诊断以及典型工程案例等内容,力求做到结构清晰、重点明确、循序渐进。
在编写过程中,我们始终坚持“面向工程、服务实践”的原则。一方面,注重对关键概念和核心方法的准确阐释;另一方面,也尽可能结合典型场景和常见问题,对实际使用中的关注点进行提炼和总结。我们希望无论是刚接触 PLC 的初学者,还是已经具备一定基础、希望进一步提升项目能力的工程技术人员,都能够从本书中获得切实帮助。
同时,本书也适合作为自动化、电气工程、机电一体化等相关专业的教学与培训参考资料。通过系统学习,读者不仅能够掌握S7−1200 G2 PLC 的编程与应用方法,也能够进一步理解西门子自动化产品在标准化、集成化与工程效率方面的优势。
由于技术发展和工程实践始终在不断演进,书中难免存在不足之处。我们诚挚欢迎广大读者、专家和同行提出宝贵意见,以便在后续修订中不断完善。衷心希望本书能够成为您学习、应用和推广S7−1200 G2 PLC 的实用参考,并在实际工程工作中发挥积极作用。
西门子(中国)有限公司
数字化工业集团跨业务领域
技术与专家支持中心总监
郭德辉
- 金粉商城 (微信公众号认证)
- 金粉商城由金属加工杂志社创办。《金属加工》(原名《机械工人》),创刊于1950年,距今已经有70年历史,是面向金属加工工艺及装备领域的专业期刊。金粉商城目前经营工业类专业图书。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...