商品详情
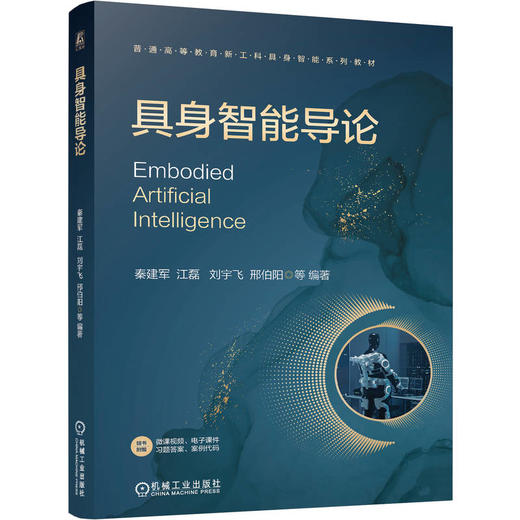
定价:59.0
ISBN:9787111815204
作者:秦建军
版次:1
出版时间:2026-09
内容提要:
本书系统介绍了具身智能的理论基础、核心方法和前沿技术,并结合典型案例进行阐述。全书从具身智能的起源与概念出发,阐述了具身智能的硬软件平台、强化学习、遥操作交互与模仿学习、具身智能大模型、具身导航与规划、视觉-语言-动作模型、世界模型、虚实迁移技术、具身数据与采集训练,以及具身智能综合实践。本书以前沿理论与动手实践深度融合为特色,各章均配有实践案例与代码示例。这些案例既深化了对各章理论内容的理解,又相互关联、层层递进,构成一套从入门到进阶的完整实践体系。为满足课程设计、综合实验等教学需求,本书特别设计了Kinova Gen3机械臂自动分拣、NanoLoong开源小型人形机器人及Unitree G1全尺寸人形机器人模仿学习等综合实践,并介绍了OpenLoong开源社区的使用,帮助读者初步掌握具身智能系统的开发能力。
本书既可作为具身智能、机器人工程、人工智能等相关专业的教材,也可供高校师生、科研人员及具身智能与机器人领域研发工程师阅读参考。
目录:
第1章绪论
1.1具身智能的起源与概念
1.1.1具身智能的起源
1.1.2具身智能的概念
1.2典型的具身智能框架
1.2.1虚实迁移
1.2.2“视觉-语言-动作”模型
1.2.3世界模型
1.2.4快/慢系统框架
1.2.5“大脑-小脑-肢体”框架
1.3具身智能的主要研究内容
1.4小结
1.5课后习题
主要参考文献
第2章具身智能的硬软件平台
2.1典型的具身本体
2.1.1机械臂
2.1.2移动操作机器人
2.1.3人形机器人
2.1.4四足机器人
2.1.5末端执行器
2.2外部感知
2.2.1惯性测量单元
2.2.2激光雷达
2.2.3深度相机
2.3控制方法
2.3.1基于模型的控制方法
2.3.2学习和数据驱动的控制方法
2.3.3控制系统的硬件
2.4软件仿真器
2.4.1Gazebo
2.4.2MuJoCo
2.4.3NVIDIA Isaac
2.4.4Webots
2.4.5CoppeliaSim
2.5开源机械臂案例
2.6小结
2.7课后习题
主要参考文献
第3章强化学习
3.1强化学习基础
3.1.1概念
3.1.2原理与数学框架
3.2Q学习
3.3策略梯度算法
3.3.1策略表示与目标优化
3.3.2REINFORCE算法
3.4Actor-Critic算法及扩展
3.4.1基础Actor-Critic算法
3.4.2A3C算法与SAC算法
3.4.3PPO算法
3.4.4DDPG算法
3.5基于模型的强化学习
3.6实践案例
3.7小结
3.8课后习题
主要参考文献
第4章遥操作交互与模仿学习
4.1遥操作交互
4.1.1基本原理
4.1.2重定向技术
4.1.3优势与挑战
4.1.4遥操作交互的应用
4.2行为克隆
4.3逆强化学习
4.3.1基本原理
4.3.2应用示例
4.4模仿学习
4.4.1生成对抗模仿学习
4.4.2分层模仿学习
4.5分布漂移及其缓解方法
4.5.1分布漂移问题
4.5.2DAgger方法
4.5.3ACT方法
4.6实践案例
4.7小结
4.8课后习题
主要参考文献
第5章具身智能大模型
5.1大模型基础
5.1.1大语言模型概述
5.1.2Transformer架构
5.2机器人Transformer
5.2.1RT-1的基本架构
5.2.2RT-2的基本架构
5.3快/慢系统结构
5.3.1快/慢系统概述
5.3.2Helix架构
5.4“大脑-小脑-肢体”结构
5.4.1结构概述
5.4.2架构介绍
5.5英伟达的GR00T结构
5.5.1GR00T结构概述
5.5.2架构介绍
5.6具身智能大模型训练
5.6.1训练过程概述
5.6.2典型开源项目介绍
5.7案例:“格物”具身智能
仿真平台
5.8小结
5.9课后习题
主要参考文献
第6章具身导航与规划
6.1具身导航
6.1.1主要特点
6.1.2问题的形式化
6.2环境地图表示
6.2.1度量地图
6.2.2拓扑地图
6.2.3语义地图
6.3同步定位与地图构建
6.3.1基本定义
6.3.2概率框架
6.3.3经典算法
6.3.4视觉SLAM
6.4路径规划与运动规划
6.4.1路径规划的基本原理
6.4.2经典路径规划算法
6.4.3运动规划方法
6.5具身导航框架
6.5.1基本概念
6.5.2经典分层式具身导航框架
6.5.3其他具身导航框架
6.6视觉语言导航
6.6.1主要特点
6.6.2典型模型
6.7案例:轮臂机器人具身导航仿真
6.8小结
6.9课后习题
主要参考文献
第7章视觉-语言-动作模型
7.1概述
7.2视觉抓取
7.2.1基本原理
7.2.2典型技术路线
7.2.3主要挑战
7.3动作序列规划与生成
7.3.1动作序列的概念
7.3.2基于模型的规划方法
7.3.3生成式动作序列
7.3.4动作扩散与扩散策略
7.4语言-动作生成
7.4.1语言与动作整合
7.4.2典型架构
7.4.3应用示例
7.5视觉-语言-动作模型详解
7.5.1VLA模型的核心模块
7.5.2多模态融合机制
7.5.3优势与局限
7.6VLA模型的训练与部署
7.7案例:SmolVLA
7.8小结
7.9课后习题
主要参考文献
第8章世界模型
8.1基本概念
8.1.1定义和价值
8.1.2主要形式
8.1.3关键属性
8.2潜在动力学世界模型
8.2.1表征学习
8.2.2时序动态建模
8.2.3Dreamer框架
8.3序列世界模型
8.3.1序列化与词元化
8.3.2长时序列预测
8.3.3条件生成与模型辅助控制
8.4生成式与多模态世界模型
8.4.1生成式世界模型
8.4.2多模态世界模型
8.4.3语义与3D表示
8.5案例:混元3D世界模型
8.6小结
8.7课后习题
主要参考文献
第9章虚实迁移技术
9.1虚实迁移概述
9.1.1虚实互补
9.1.2域差距
9.1.3Real-to-Sim-to-Real循环
9.2典型的虚实迁移技术
9.2.1域随机化
9.2.2域自适应
9.2.3基于系统辨识的模型校准
9.2.4元学习
9.2.5Sim-to-Sim适配
9.3典型范式
9.3.1Sim2Real闭环
9.3.2零样本与少样本迁移
9.3.3基于大模型的虚实迁移
9.3.4端到端迁移
9.4迁移性能指标与评估实施流程
9.4.1性能指标
9.4.2评估实施流程
9.5实践案例
9.6小结
9.7课后习题
主要参考文献
第10章具身数据与采集训练
10.1具身数据的概念与特点
10.1.1基本概念与内涵
10.1.2主要类型和特点
10.1.3具身数据金字塔
10.1.4具身数据集的组成
10.2具身数据的主要格式与表示规范
10.2.1视觉数据
10.2.2动作与轨迹数据
10.2.3语言与指令标注格式
10.2.4多模态数据对齐与统一表示
10.2.5开源数据标准与交换格式
10.3具身数据的采集设备与采集方式
10.3.1采集硬件系统概述
10.3.2遥操作交互采集技术
10.3.3仿真数据生成
10.3.4数据质量保障与伦理安全
10.4典型的具身数据集
10.5白虎数据集
10.5.1背景与基础设施
10.5.2数据规模与模态构成
10.5.3任务结构与场景覆盖
10.5.4白虎-VTouch:跨本体视触觉多模态数据集
10.5.5开源生态与标准建设
10.6具身数据的训练
10.6.1具身数据训练流程
10.6.2数据预处理与增强技术
10.6.3典型训练框架与模型
10.7案例:基于LeRobot的数据采集实践
10.8小结
10.9课后习题
主要参考文献
第11章具身智能综合实践
11.1Kinova Gen3机械臂自动分拣
11.1.1核心组件与技术解析
11.1.2环境准备与系统自检
11.1.3真机部署
11.2NanoLoong开源小型人形机器人开发
11.2.1机械结构设计
11.2.2仿真环境与强化学习训练
11.2.3硬件组装
11.2.4整机测试与仿真策略迁移
11.3Unitree G1全尺寸人形机器人模仿学习
11.3.1核心组件与技术解析
11.3.2环境准备与依赖安装
11.3.3动捕数据采集与预处理
11.3.4训练策略
11.3.5仿真验证
11.3.6真机部署
11.4小结
主要参考文献
附录
附录AOpenLoong开源社区
A.1开源社区简介
A.2OpenLoong开源生态体系
A.3全身动力学控制开源
A.4案例实践
A.5小结
附录BHugging Face和LeRobot
B.1Hugging Face具身智能资源概述
B.2LeRobot介绍
B.3小结
附录C常见机器人仿真软件安装和环境配置
C.1Gazebo仿真软件安装与环境配置
C.2MuJoCo仿真软件安装与环境配置
C.3Isaac Gym仿真软件安装与环境配置
C.4Isaac Sim仿真软件安装与环境配置
- 机械工业出版社旗舰店 (微信公众号认证)
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...