商品详情
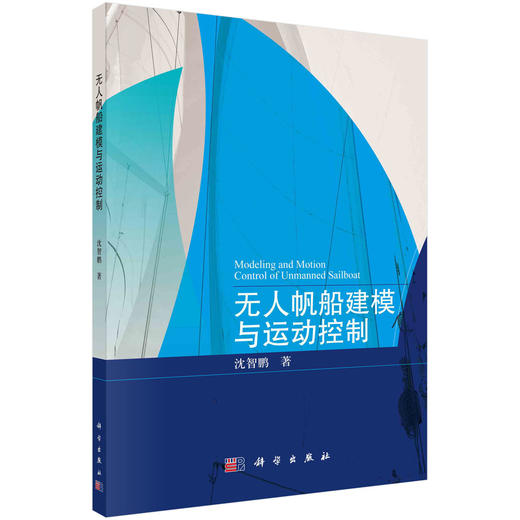
书名:无人帆船建模与运动控制
定价:99.0
ISBN:9787030726254
作者:沈智鹏
版次:1
出版时间:2022-06
内容提要:
本书系统深入地总结作者多年来在无人帆船建模与运动控制理论、方法和技术应用等方面取得的研究成果,涵盖无人帆船运动建模、航速在线优化、路径规划、跟踪控制等问题,结合极值搜索、蚁群算法、动态面技术、扩张状态观测器等前沿理论和方法,设计无人帆船的航速在线优化方案、路径规划方法和运动控制策略。
目录:
目录
第1章 绪论 1
1.1 无人帆船运动与控制机理 2
1.2 帆船气动力数值计算研究现状 4
1.3 无人帆船路径规划研究现状 5
1.4 无人帆船运动控制研究现状 6
参考文献 7
第2章 无人帆船气动力数值计算与建模仿真 10
2.1 帆船整体气动力性能的数值计算 10
2.1.1 帆船气动力分析 11
2.1.2 数值模拟模型 12
2.1.3 帆船整体气动力性能分析 15
2.1.4 帆船整体气动力数据库建立 18
2.2 无人帆船操纵运动数学建模与仿真 23
2.2.1 帆船操纵运动数学建模 24
2.2.2 帆船操纵运动仿真 28
2.3 帆船操纵可控区与帆舵联合操纵策略 34
2.3.1 均匀风下帆船操纵可控区分析 35
2.3.2 帆船帆舵联合操纵策略 40
参考文献 44
第3章 无人帆船航速极值搜索控制在线优化 45
3.1 无人帆船航速的经典扰动极值搜索控制在线优化 45
3.1.1 问题描述 45
3.1.2 方案设计 47
3.1.3 稳定性分析 48
3.1.4 仿真研究 50
3.2 无人帆船航速的无稳态振荡扰动极值搜索控制在线优化 55
3.2.1 问题描述 56
3.2.2 方案设计 56
3.2.3 稳定性分析 57
3.2.4 仿真研究 62
3.3 无人帆船航速的传统滑模极值搜索控制在线优化 67
3.3.1 问题描述 68
3.3.2 方案设计 68
3.3.3 稳定性分析 71
3.3.4 仿真研究 73
3.4 无人帆船航速的无稳态振荡滑模极值搜索控制在线优化 77
3.4.1 问题描述 77
3.4.2 方案设计 77
3.4.3 稳定性分析 79
3.4.4 仿真研究 81
参考文献 85
第4章 无人帆船全局和局部路径规划 88
4.1 基于改进蚁群算法的无人帆船全局路径规划 88
4.1.1 基本蚁群算法 88
4.1.2 带风向因素的改进蚁群算法环境建模 90
4.1.3 改进蚁群算法启发函数设计 92
4.1.4 改进蚁群算法信息素更新规则 93
4.1.5 改进蚁群算法步骤 94
4.1.6 仿真研究 96
4.2 基于切向选择人工势场法的无人帆船局部路径规划 102
4.2.1 引力势场 103
4.2.2 斥力势场 104
4.2.3 逆风风力势场 106
4.2.4 切向选择人工势场法步骤 107
4.2.5 仿真研究 108
4.3 基于切向角度补偿人工势场法的无人帆船局部路径规划 112
4.3.1 无人帆船角度补偿 112
4.3.2 切向角度补偿人工势场法步骤 113
4.3.3 仿真研究 115
参考文献 124
第5章 无人帆船航向自适应动态面控制 126
5.1 控制增益未知的无人帆船自适应动态面航向控制 126
5.1.1 问题描述 127
5.1.2 自适应动态面航向控制器设计 127
5.2 输入受限无人帆船的自适应递归滑模动态面航向控制 138
5.2.1 问题描述 138
5.2.2 自适应递归滑模动态面航向控制器设计 139
5.2.3 仿真研究 146
5.3 基于非仿射模型的输入受限无人帆船自适应动态面航向控制 150
5.3.1 问题描述 150
5.3.2 最小参数自适应递归滑模动态面航向控制器设计 152
5.3.3 仿真研究 158
参考文献 162
第6章 无人帆船路径跟踪动态面控制 164
6.1 基于积分LOS的无人帆船路径跟踪动态面控制 164
6.1.1 问题描述 165
6.1.2 路径跟踪控制器设计 168
6.1.3 仿真研究 173
6.2 带迎风换舷策略的无人帆船路径跟踪动态面控制 178
6.2.1 问题描述 178
6.2.2 迎风换舷策略设计 180
6.2.3 路径跟踪控制器设计 181
6.2.4 仿真研究 185
6.3 带有速度调节的无人帆船路径跟踪动态面控制 189
6.3.1 问题描述 190
6.3.2 路径跟踪控制器设计 191
6.3.3 仿真研究 195
参考文献 201
定价:99.0
ISBN:9787030726254
作者:沈智鹏
版次:1
出版时间:2022-06
内容提要:
本书系统深入地总结作者多年来在无人帆船建模与运动控制理论、方法和技术应用等方面取得的研究成果,涵盖无人帆船运动建模、航速在线优化、路径规划、跟踪控制等问题,结合极值搜索、蚁群算法、动态面技术、扩张状态观测器等前沿理论和方法,设计无人帆船的航速在线优化方案、路径规划方法和运动控制策略。
目录:
目录
第1章 绪论 1
1.1 无人帆船运动与控制机理 2
1.2 帆船气动力数值计算研究现状 4
1.3 无人帆船路径规划研究现状 5
1.4 无人帆船运动控制研究现状 6
参考文献 7
第2章 无人帆船气动力数值计算与建模仿真 10
2.1 帆船整体气动力性能的数值计算 10
2.1.1 帆船气动力分析 11
2.1.2 数值模拟模型 12
2.1.3 帆船整体气动力性能分析 15
2.1.4 帆船整体气动力数据库建立 18
2.2 无人帆船操纵运动数学建模与仿真 23
2.2.1 帆船操纵运动数学建模 24
2.2.2 帆船操纵运动仿真 28
2.3 帆船操纵可控区与帆舵联合操纵策略 34
2.3.1 均匀风下帆船操纵可控区分析 35
2.3.2 帆船帆舵联合操纵策略 40
参考文献 44
第3章 无人帆船航速极值搜索控制在线优化 45
3.1 无人帆船航速的经典扰动极值搜索控制在线优化 45
3.1.1 问题描述 45
3.1.2 方案设计 47
3.1.3 稳定性分析 48
3.1.4 仿真研究 50
3.2 无人帆船航速的无稳态振荡扰动极值搜索控制在线优化 55
3.2.1 问题描述 56
3.2.2 方案设计 56
3.2.3 稳定性分析 57
3.2.4 仿真研究 62
3.3 无人帆船航速的传统滑模极值搜索控制在线优化 67
3.3.1 问题描述 68
3.3.2 方案设计 68
3.3.3 稳定性分析 71
3.3.4 仿真研究 73
3.4 无人帆船航速的无稳态振荡滑模极值搜索控制在线优化 77
3.4.1 问题描述 77
3.4.2 方案设计 77
3.4.3 稳定性分析 79
3.4.4 仿真研究 81
参考文献 85
第4章 无人帆船全局和局部路径规划 88
4.1 基于改进蚁群算法的无人帆船全局路径规划 88
4.1.1 基本蚁群算法 88
4.1.2 带风向因素的改进蚁群算法环境建模 90
4.1.3 改进蚁群算法启发函数设计 92
4.1.4 改进蚁群算法信息素更新规则 93
4.1.5 改进蚁群算法步骤 94
4.1.6 仿真研究 96
4.2 基于切向选择人工势场法的无人帆船局部路径规划 102
4.2.1 引力势场 103
4.2.2 斥力势场 104
4.2.3 逆风风力势场 106
4.2.4 切向选择人工势场法步骤 107
4.2.5 仿真研究 108
4.3 基于切向角度补偿人工势场法的无人帆船局部路径规划 112
4.3.1 无人帆船角度补偿 112
4.3.2 切向角度补偿人工势场法步骤 113
4.3.3 仿真研究 115
参考文献 124
第5章 无人帆船航向自适应动态面控制 126
5.1 控制增益未知的无人帆船自适应动态面航向控制 126
5.1.1 问题描述 127
5.1.2 自适应动态面航向控制器设计 127
5.2 输入受限无人帆船的自适应递归滑模动态面航向控制 138
5.2.1 问题描述 138
5.2.2 自适应递归滑模动态面航向控制器设计 139
5.2.3 仿真研究 146
5.3 基于非仿射模型的输入受限无人帆船自适应动态面航向控制 150
5.3.1 问题描述 150
5.3.2 最小参数自适应递归滑模动态面航向控制器设计 152
5.3.3 仿真研究 158
参考文献 162
第6章 无人帆船路径跟踪动态面控制 164
6.1 基于积分LOS的无人帆船路径跟踪动态面控制 164
6.1.1 问题描述 165
6.1.2 路径跟踪控制器设计 168
6.1.3 仿真研究 173
6.2 带迎风换舷策略的无人帆船路径跟踪动态面控制 178
6.2.1 问题描述 178
6.2.2 迎风换舷策略设计 180
6.2.3 路径跟踪控制器设计 181
6.2.4 仿真研究 185
6.3 带有速度调节的无人帆船路径跟踪动态面控制 189
6.3.1 问题描述 190
6.3.2 路径跟踪控制器设计 191
6.3.3 仿真研究 195
参考文献 201
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...