商品详情
书名:海洋原子干涉重力动态测量关键技术及应用
定价:98.0
ISBN:9787030858528
作者:覃方君等
版次:1
出版时间:2026-05
内容提要:
目录:
目录
第1章 概述 1
1.1 研究背景 1
1.2 研究意义 4
1.3 国内外研究进展 5
1.3.1 主动隔振技术 5
1.3.2 振动补偿技术 11
1.3.3 重力组合测量技术 15
1.3.4 惯性稳定平台姿态确定技术 20
1.3.5 重力匹配导航技术 21
1.4 本书内容介绍 23
第2章 原子干涉重力仪基本原理及振动噪声影响分析 25
2.1 基本原理 25
2.2 系统构成 28
2.3 噪声影响分析 30
2.3.1 拉曼光相位噪声传递 30
2.3.2 倾斜角噪声的影响分析 32
2.3.3 振动噪声的影响分析 33
2.4 不同振动环境对原子重力仪测量性能的影响 35
2.4.1 模拟海浪环境下的摇摆台测量试验 35
2.4.2 结果与分析 36
2.5 本章小结 40
第3章 原子干涉重力动态测量主动隔振方法及系统设计 41
3.1 准零刚度的小型隔振平台设计与建模 41
3.2 多传感器融合的主动隔振控制算法设计 43
3.3 主动隔振试验系统设计 46
3.4 主动隔振系统性能测试分析 46
3.4.1 安静环境隔振性能分析 46
3.4.2 模拟不同海况下的振动台隔振性能分析 48
3.4.3 原子干涉重力仪主动隔振性能分析 50
3.5 本章小结 52
第4章 复杂环境下的原子干涉重力动态测量振动补偿技术 54
4.1 振动补偿优化方法 54
4.1.1 原子干涉重力仪振动补偿原理 54
4.1.2 平衡优化器算法 56
4.1.3 传递函数估计 57
4.2 静基座振动补偿试验 58
4.2.1 试验系统 58
4.2.2 试验步骤 59
4.2.3 结果与分析 59
4.3 动基座振动补偿试验 64
4.4 本章小结 67
第5章 原子干涉重力稳定平台高精度姿态确定技术 68
5.1 惯性基组合原理及局限性分析 69
5.1.1 相关坐标系 69
5.1.2 SINS机械编排 69
5.1.3 传统惯性基组合基本原理及局限性分析 70
5.2 基于不同坐标系姿态误差的组合方法比较 72
5.2.1 基于载体坐标系姿态误差的误差微分方程 73
5.2.2 基于载体系姿态误差欧拉角误差模型的组合方法 74
5.2.3 测试试验 77
5.3 基于SE?(3)的SINS/GNSS四元数姿态确定 82
5.3.1 SINS机械编排的无奇异性和群仿射性改造 82
5.3.2 误差模型构建 83
5.3.3 基于SE?(3)的SINS/GNSS四元数姿态确定方法 85
5.3.4 试验验证 87
5.4 基于SE?(3)的SINS/DVL自适应四元数姿态确定方法 90
5.4.1 引入航位推算的SINS/DVL状态定义 91
5.4.2 基于SE?(3)的SINS/DVL四元数误差模型 92
5.4.3 自适应四元数估计器 93
5.4.4 基于SE?(3)的SINS/DVL自适应四元数姿态确定方法 94
5.4.5 测试试验 95
5.5 本章小结 99
第6章 多传感器组合原子干涉动态测量技术 101
6.1 基于“紧组合”的动态测量方法 101
6.1.1 整体思路 101
6.1.2 三轴交叉耦合 103
6.1.3 原子干涉条纹的重构 104
6.1.4 原子干涉重力动态测量相位估计 105
6.1.5 重力的滤波与校正 107
6.1.6 海试验证 108
6.2 基于自适应无迹卡尔曼滤波的组合实时测量方法 113
6.2.1 自适应无迹卡尔曼滤波 113
6.2.2 基于自适应无迹卡尔曼滤波的组合重力测量方法 115
6.2.3 组合实时测量结果分析 117
6.3 本章小结 119
第7章 惯导/重力匹配导航方法研究 120
7.1 序列匹配的定义及优化 120
7.1.1 常用定义 120
7.1.2 标准TERCOM算法及优化 123
7.1.3 标准ICCP算法及优化 125
7.2 基于强约束多分辨率的序列匹配算法 129
7.2.1 多分辨率序列匹配融合算法 129
7.2.2 约束条件分析与建模 130
7.2.3 算法流程 134
7.3 仿真与实测验证 135
7.3.1 仿真验证 135
7.3.2 海试验证 139
7.4 本章小结 140
参考文献 141
定价:98.0
ISBN:9787030858528
作者:覃方君等
版次:1
出版时间:2026-05
内容提要:
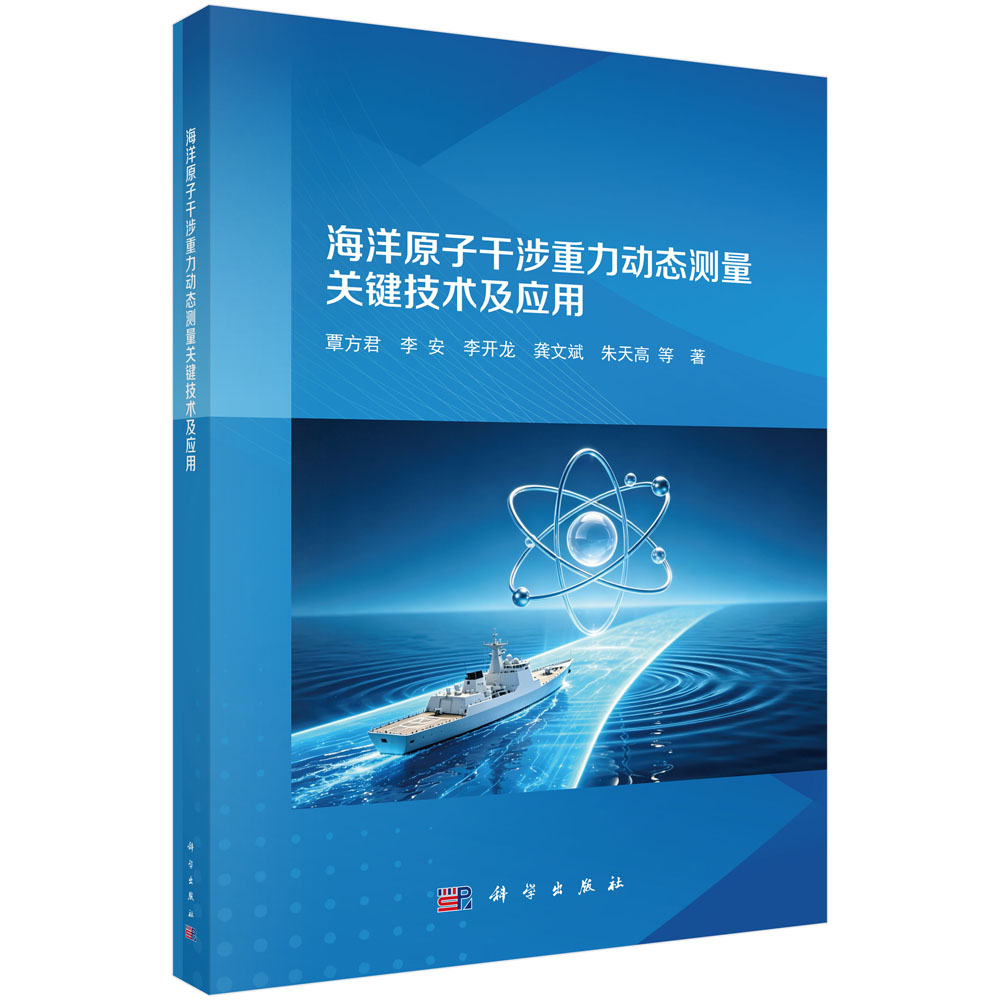
海洋重力场的高精度动态测量是海洋资源勘探、水下自主导航、地球物理研究的核心支撑,原子干涉重力测量技术凭借无机械磨损、无零点漂移、高灵敏度、长期稳定等优势,成为突破传统测量方法需定期标校等技术瓶颈的关键手段之一。海洋环境具有强振动、姿态多变等复杂性,严重制约原子干涉重力仪由“静态”向“动态”的精确测量。本书基于作者团队多年从事原子干涉重力仪研制的经历,系统阐述海洋重力动态测量实践中的若干核心技术。全书共分为7章:第1章详细介绍原子干涉重力动态测量相关技术的研究现状;第2章阐述原子干涉重力仪的基本原理、系统构成及振动等外界干扰对测量结果的影响;第3~6章围绕海洋原子干涉重力动态测量的关键技术,深入探讨原子干涉重力动态测量主动隔振方法及系统设计、振动补偿技术、稳定平台高精度姿态确定技术、原子干涉重力仪与加速度计的多传感器组合测量方法等,以提升原子干涉重力仪动态测量的鲁棒性与可靠性;第7章研究惯导/重力匹配导航方法,实现测量数据向实际应用的转化。
目录:
目录
第1章 概述 1
1.1 研究背景 1
1.2 研究意义 4
1.3 国内外研究进展 5
1.3.1 主动隔振技术 5
1.3.2 振动补偿技术 11
1.3.3 重力组合测量技术 15
1.3.4 惯性稳定平台姿态确定技术 20
1.3.5 重力匹配导航技术 21
1.4 本书内容介绍 23
第2章 原子干涉重力仪基本原理及振动噪声影响分析 25
2.1 基本原理 25
2.2 系统构成 28
2.3 噪声影响分析 30
2.3.1 拉曼光相位噪声传递 30
2.3.2 倾斜角噪声的影响分析 32
2.3.3 振动噪声的影响分析 33
2.4 不同振动环境对原子重力仪测量性能的影响 35
2.4.1 模拟海浪环境下的摇摆台测量试验 35
2.4.2 结果与分析 36
2.5 本章小结 40
第3章 原子干涉重力动态测量主动隔振方法及系统设计 41
3.1 准零刚度的小型隔振平台设计与建模 41
3.2 多传感器融合的主动隔振控制算法设计 43
3.3 主动隔振试验系统设计 46
3.4 主动隔振系统性能测试分析 46
3.4.1 安静环境隔振性能分析 46
3.4.2 模拟不同海况下的振动台隔振性能分析 48
3.4.3 原子干涉重力仪主动隔振性能分析 50
3.5 本章小结 52
第4章 复杂环境下的原子干涉重力动态测量振动补偿技术 54
4.1 振动补偿优化方法 54
4.1.1 原子干涉重力仪振动补偿原理 54
4.1.2 平衡优化器算法 56
4.1.3 传递函数估计 57
4.2 静基座振动补偿试验 58
4.2.1 试验系统 58
4.2.2 试验步骤 59
4.2.3 结果与分析 59
4.3 动基座振动补偿试验 64
4.4 本章小结 67
第5章 原子干涉重力稳定平台高精度姿态确定技术 68
5.1 惯性基组合原理及局限性分析 69
5.1.1 相关坐标系 69
5.1.2 SINS机械编排 69
5.1.3 传统惯性基组合基本原理及局限性分析 70
5.2 基于不同坐标系姿态误差的组合方法比较 72
5.2.1 基于载体坐标系姿态误差的误差微分方程 73
5.2.2 基于载体系姿态误差欧拉角误差模型的组合方法 74
5.2.3 测试试验 77
5.3 基于SE?(3)的SINS/GNSS四元数姿态确定 82
5.3.1 SINS机械编排的无奇异性和群仿射性改造 82
5.3.2 误差模型构建 83
5.3.3 基于SE?(3)的SINS/GNSS四元数姿态确定方法 85
5.3.4 试验验证 87
5.4 基于SE?(3)的SINS/DVL自适应四元数姿态确定方法 90
5.4.1 引入航位推算的SINS/DVL状态定义 91
5.4.2 基于SE?(3)的SINS/DVL四元数误差模型 92
5.4.3 自适应四元数估计器 93
5.4.4 基于SE?(3)的SINS/DVL自适应四元数姿态确定方法 94
5.4.5 测试试验 95
5.5 本章小结 99
第6章 多传感器组合原子干涉动态测量技术 101
6.1 基于“紧组合”的动态测量方法 101
6.1.1 整体思路 101
6.1.2 三轴交叉耦合 103
6.1.3 原子干涉条纹的重构 104
6.1.4 原子干涉重力动态测量相位估计 105
6.1.5 重力的滤波与校正 107
6.1.6 海试验证 108
6.2 基于自适应无迹卡尔曼滤波的组合实时测量方法 113
6.2.1 自适应无迹卡尔曼滤波 113
6.2.2 基于自适应无迹卡尔曼滤波的组合重力测量方法 115
6.2.3 组合实时测量结果分析 117
6.3 本章小结 119
第7章 惯导/重力匹配导航方法研究 120
7.1 序列匹配的定义及优化 120
7.1.1 常用定义 120
7.1.2 标准TERCOM算法及优化 123
7.1.3 标准ICCP算法及优化 125
7.2 基于强约束多分辨率的序列匹配算法 129
7.2.1 多分辨率序列匹配融合算法 129
7.2.2 约束条件分析与建模 130
7.2.3 算法流程 134
7.3 仿真与实测验证 135
7.3.1 仿真验证 135
7.3.2 海试验证 139
7.4 本章小结 140
参考文献 141
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...