商品详情
前言
无人机是指不需要人驾驶或者操作的,能够自主飞行完成指定任务的特殊飞机。按翼型的不同种类可将无人机分为固定翼式、扑翼式和旋翼式等。旋翼式无人机按旋翼数目的不同,又可分为单旋翼无人机和多旋翼无人机两大类。单旋翼无人直升机(即无人直升机)在动力机构的设计上具备独特的优势,其旋翼攻角可在一定范围内自由变化,即总距可调。这使得单旋翼直升机有更为丰富的空气动力学特性和更强大的飞行能力。近年来,载荷为 2g~30kg 的小型单旋翼无人直升机以其垂直起降及悬停飞行等特点受到广泛关注。同时,相比多旋翼无人机,如四旋翼无人机及六旋翼无人机等而言,小型无人直升机因具有机动灵活、巡航能力强与负载较大等优势,在民用及军用等方面发挥着不可替代的作用。
先进的安全飞行控制技术是小型无人直升机的核心研究问题之一。稳定可靠的飞行控制律是小型无人直升机实现安全飞行控制,顺利完成作业任务的前提。在国内外,很多此类无人机发生坠毁事故的主要原因多为在受强烈气流或阵风干扰时,机载控制系统的鲁棒性较差,无力生成正确的控制指令而导致无人机失控。先进的多功能小型无人直升机由于不同作业任务的需求,要求能完成大过载、高机动等飞行任务,相应地就对飞行控制设计提出非常高的要求。
相比于常规的四旋翼等多旋翼无人机,小型无人直升机具有高度的非线性、静不稳定、欠驱动、强耦合以及建模不确定性等特性,其控制设计与验证工作更为困难。与开展多旋翼无人机控制研究领域众多的研究人员相比,从事无人直升机控制研究的人员数量要少得多。作者从 2007 年开始,就带领天津大学先进控制与机器人学实验室(Advanced Control and Robotics Lab,ACRB)进行小型无人直升机非线性控制设计方面的研究工作,直到现在仍在从事这一领域的研究工作。本书的撰写,是根据作者在这近 20 年间的理论研究与工程实践所做的总结、凝练与提升。其中包含了详细的动态特性分析、控制设计流程、闭环系统稳定性分析证明以及实时飞行控制实验验证等。作者期望本书能为读者了解和实施小型无人直升机先进飞控系统的研制,提供较好的理论分析与工程实现帮助。
本书各个章节安排如下:第 1 章主要介绍了小型无人直升机的相关背景知识、动力学模型、运动学模型以及本书中采用的飞行实时控制实验平台。第 2 章至第 4 章介绍了针对小型直升机飞行控制提出的三种不同的非线性鲁棒与自适应控制设计方法。分别是第 2 章中的基于自适应二阶终端滑模算法的姿态控制设计,第 3 章中的姿态误差有限时间收敛的自适应鲁棒控制设计,以及第 4 章中的小型无人直升机浸入ndash;不变集自适应控制设计。这三种控制设计方法有效提高了小型无人直升机对外界未知风扰和自身模型不确定性的鲁棒性。第 5 章和第 6 章主要研究了基于数据驱动的无模型控制设计方法,分别是第 5 章中的基于浸入ndash;不变集的无模型控制设计,以及第 6 章中的基于无模型的结构自适应鲁棒控制设计。这两种数据驱动控制方法利用直升机系统的输入和输出数据构建控制律,降低了对小型无人直升机精确动力学模型的依赖,并取得了良好的飞行控制效果。第 7 章~第 9 章提出了三种智能控制方法,用于提高小型直升机在存在建模不确定性和外界未知扰动影响下的飞行控制性能。这三种方法分别是第 7 章中基于神经网络前馈与滑模控制的姿态控制设计,第 8 章中的单旋翼无人直升机模糊建模与非线性控制设计,以及第 9 章中的小型无人直升机强化学习自适应控制设计。在第 10 章中,对小型无人直升机控制技术的未来发展方向进行了展望。本书各章节对小型无人直升机非线性控制设计的论述,包括动态特性分析、设计方法介绍、闭环系统的收敛性和稳定性理论证明以及实时飞行控制实验验证,较好地体现了理论与实践相结合的特色,颇具实用性和参考价值。这也是作者撰写本书的初衷和欣慰之处。
作者感谢为本书出版给予关心、支持和帮助的人们。特别需要提及的是邀请作者撰写本书的北京航空航天大学段海滨教授,以及对本书稿件进行详细审阅并给出建设性指导意见的中国民航大学高庆吉教授和其他评阅专家。感谢天津大学先进控制与机器人学实验室的全体成员,特别感谢我的博士研究生张旭和硕士研究生王福、周海雷、姜鑫燃、黄健、张浩楠、潘晓龙、刘沫寒、苑保坤、李昕宇和耿飞等的帮助与贡献。衷心感谢中央军委科技委国防科技基础加强计划项目、国家自然科学基金重大研究计划项目、国家自然科学基金青年基金项目、天津市自然科学基金重点项目与*新世纪优秀人才支持计划项目等课题对我们研究工作的持续支持。由于作者水平限制,书中难免存在疏漏和不妥之处,恳请各位专家、学者和广大读者不吝批评和指正。
作者
2025 年 8 月 11 日
小型无人直升机具有负载能力大、续航时间长及机动性高等优势,在资源勘探、农田植保、灾难营救及环境监测等领域发挥着重要作用。先进的飞行控制技术是小型无人直升机自主飞行的核心技术。相比多旋翼无人机,小型无人直升机的动态特性更为复杂,给控制设计带来了很大的困难。本书针对小型无人直升机存在的动力学模型不确定性和外界未知扰动等因素对飞行控制的影响,提出了多种非线性控制设计方法,可有效补偿动力学模型不确定性和未知外界扰动的影响,并通过实时控制实验有效地验证了相关技术。
本书可作为自动化、飞行器控制与信息工程、无人驾驶航空器系统工程、智能无人系统技术、飞行技术等专业领域科研工作者、工程技术人员的工具书和参考书,也可作为普通高等院校相关专业研究生和高年级本课程的教科书。
目录
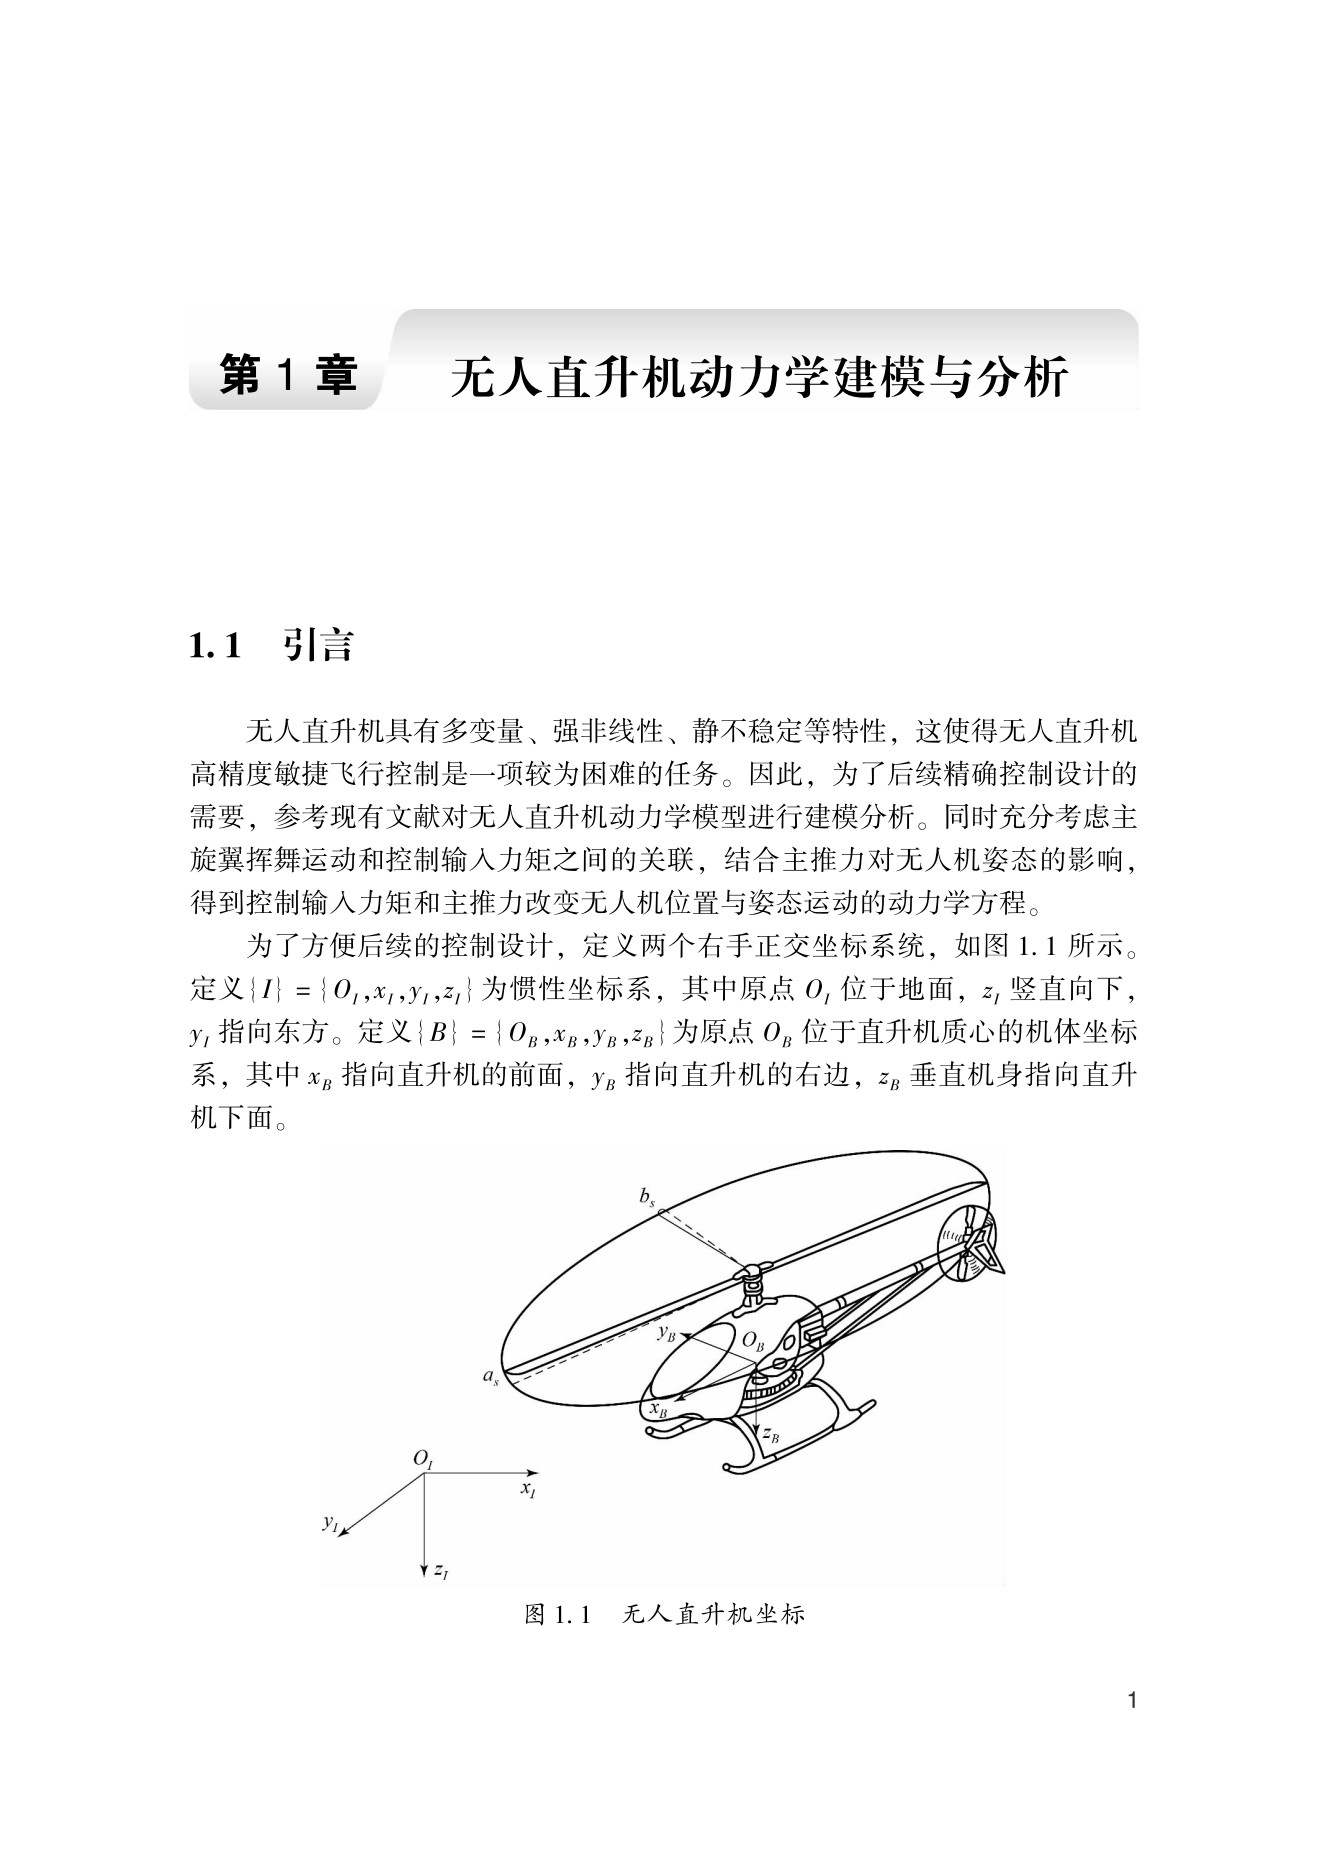
第 1 章 无人直升机动力学建模与分析
1.1 引言
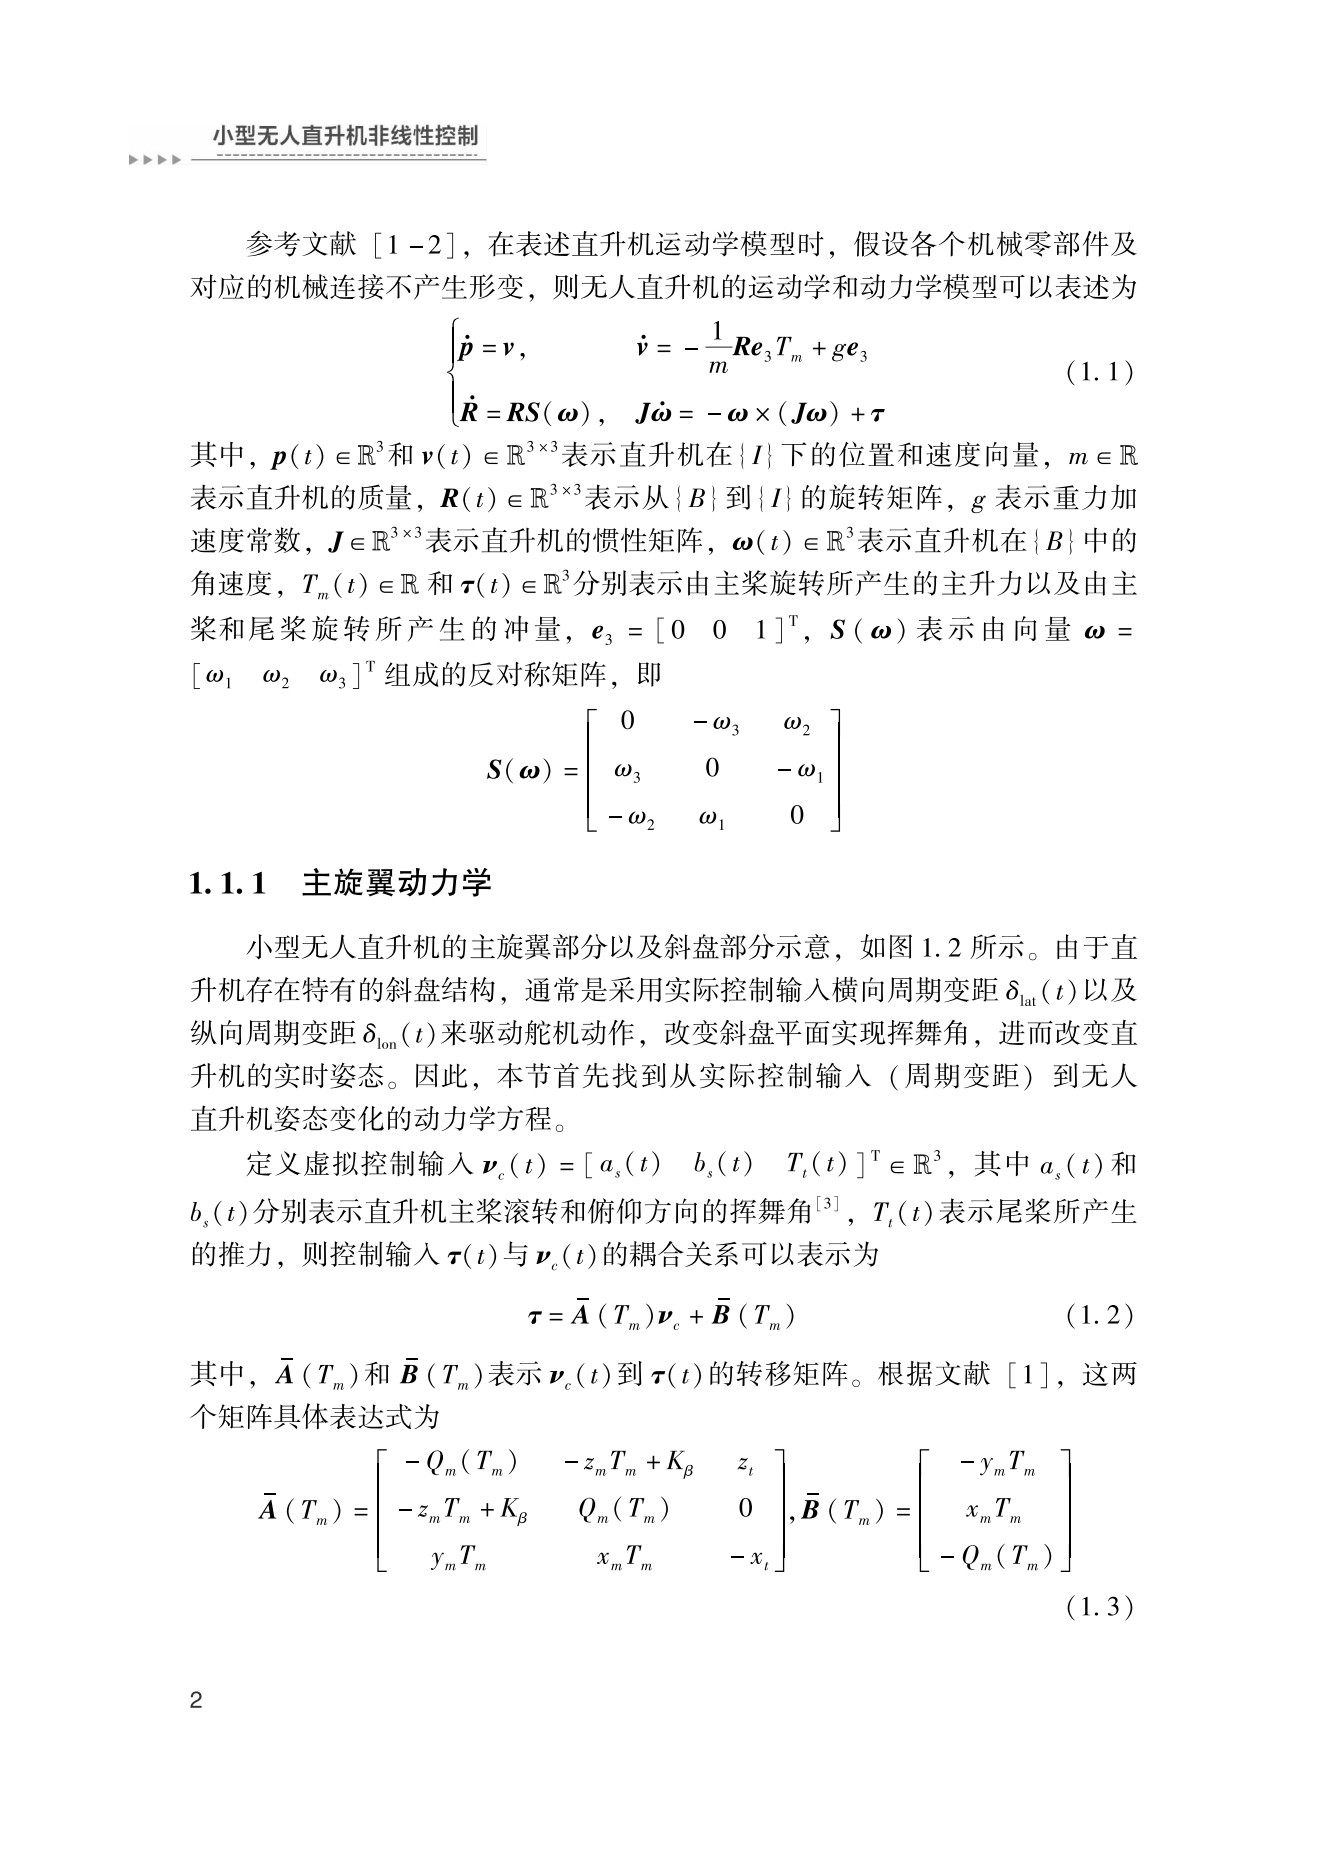
1.1.1 主旋翼动力学
1.1.2 尾旋翼动力学
1.2 无人直升机运动学分析
1.3 实验平台介绍
参考文献
第 2 章 基于自适应二阶终端滑模算法的姿态控制
2.1 小型无人直升机鲁棒控制研究
2.2 无人直升机的非线性鲁棒姿态控制律设计
2.2.1 问题描述
2.2.2 整理误差动力学模型
2.2.3 控制律设计
2.2.4 自适应控制增益设计
2.3 稳定性分析
2.4 仿真验证
2.5 实验验证
2.5.1 硬件在环实验平台介绍
2.5.2 姿态镇定控制实验
2.5.3 姿态跟踪控制实验
参考文献
第 3 章 姿态误差有限时间收敛自适应鲁棒控制设计
3.1 小型无人直升机自适应鲁棒控制
3.2 非线性参数自适应控制律设计与稳定性证明
3.3 仿真验证
3.4 直升机姿态控制算法实验验证
3.4.1 直升机姿态控制实验平台
3.4.2 姿态镇定控制实验
3.4.3 姿态跟踪控制实验
3.4.4 抗风扰对比实验
参考文献
第 4 章 小型无人直升机浸入ndash;不变集自适应控制
4.1 小型无人直升机自适应控制
4.2 浸入ndash;不变集自适应算法
4.3 基于浸入ndash;不变集原理的姿态控制律设计
4.3.1 构建系统开环误差模型
4.3.2 自适应律设计
4.3.3 控制律设计
4.4 控制算法稳定性分析
4.5 控制算法数值仿真
4.6 无人直升机姿态飞行控制实验
4.6.1 实验平台介绍
4.6.2 无人直升机姿态镇定飞行实验
4.6.3 无人直升机姿态跟踪飞行实验
4.6.4 无人直升机姿态 PID 跟踪对比实验
参考文献
第 5 章 基于浸入ndash;不变集的无模型控制设计
5.1 小型无人直升机的无模型控制
5.2 小型无人直升机动力学模型
5.3 控制器设计
5.3.1 基于 Iamp;I 的自适应律设计
5.3.2 控制律设计
5.3.3 稳定性分析
5.4 仿真验证
5.5 实验验证
5.5.1 实验平台介绍
5.5.2 无人直升机姿态镇定飞行实验
5.5.3 无人直升机姿态跟踪控制实验
5.5.4 无人直升机姿态跟踪 IFT 控制对比实验
参考文献
第 6 章 基于无模型的结构自适应鲁棒控制设计
6.1 小型无人直升机的结构自适应控制
6.2 基于无模型的结构自适应滑模控制器设计
6.2.1 俯仰滚转方向多输入多输出系统分析
6.2.2 偏航方向单输入单输出系统分析
6.2.3 控制器设计与稳定性证明
6.2.4 控制输入有界性证明
6.3 仿真验证
6.3.1 姿态镇定仿真研究
6.3.2 姿态跟踪仿真研究
6.4 实时飞行控制实验验证与分析
6.4.1 姿态镇定飞行控制实验研究
6.4.2 姿态抗扰飞行控制实验研究
参考文献
第 7 章 基于神经网络前馈与滑模控制的姿态控制律设计
7.1 基于神经网络前馈的滑模控制算法设计
7.1.1 滑模控制与神经网络
7.1.2 姿态控制算法设计
7.2 控制算法稳定性证明
7.3 小型无人直升机神经网络滑模控制实验
7.3.1 实验平台介绍
7.3.2 无人直升机姿态飞行实验
7.3.3 无人直升机姿态抗风性能对比实验
参考文献
第 8 章 单旋翼无人直升机模糊建模与非线性控制
8.1 模糊建模与验证
8.2 基于模糊前馈的非线性控制器设计与稳定性分析
8.2.1 单旋翼无人直升机姿态模型
8.2.2 非线性控制器设计
8.2.3 非线性控制器稳定性分析
8.3 基于姿态飞行实验平台的飞行控制实验
8.3.1 无风干扰对比实验
8.3.2 阵风干扰对比实验
参考文献
第 9 章 小型无人直升机强化学习自适应控制设计
9.1 小型无人直升机智能控制
9.2 动力学模型与问题描述
9.3 控制器设计
9.3.1 评价网络设计
9.3.2 执行网络设计
9.3.3 控制律设计
9.4 控制算法稳定性分析
9.5 仿真验证
9.6 无人直升机姿态飞行控制实验
9.6.1 姿态镇定控制飞行实验
9.6.2 姿态跟踪飞行对比实验
参考文献
第 10 章 研究展望
10.1 本书研究工作总结
10.2 小型无人直升机控制设计展望
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...