商品详情
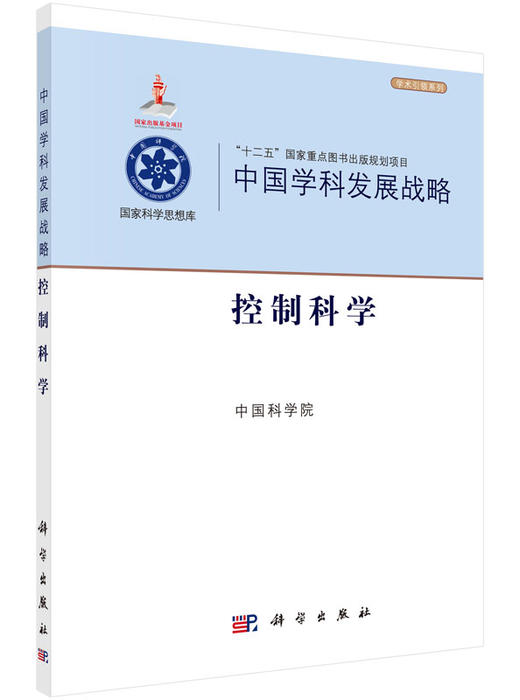
书名:中国学科发展战略·控制科学
定价:198.0
ISBN:9787030410696
作者:***
版次:31
出版时间:2017-04
内容提要:
无
目录:
目录总序i 序言vii 前言ix 摘要xi **篇控制科学发展战略总体报告 **章绪论3 第二章控制科学的定位与学科分支8 **节控制与控制科学的定位8 第二节控制科学的新特点和新方向10 一、信息技术的进步深刻地带动控制科学的变化10 二、普适性、多样性与高新科技的推动要求综合性的研究12 三、向其他领域拓展14 **节控制科学的学科分支15 第三章历史回顾与启示18 **节历史回顾18 一、早期的控制思想19 二、经典控制理论20 三、现代控制理论22 四、控制器的演变与计算机的作用23 五、控制科学在中国26 第二节启示29第四章现状分析与探讨34 **节基本的和共性的领域-控制理论34 一、线性系统35 二、非线性控制系统36 三、分布参数系统控制38 四、鲁棒控制40 五、系统辨识、自适应控制与随机系统42 六、智能控制45 七、离散事件动态系统46 八、对控制理论发展的看法49 第二节应用领域之一——航空航天与运动体50 第三节应用领域之二——过程控制53 第四节网络与多智能(自主)体系统控制55 一、复杂网络与控制55 二、控制科学的作用57 三、多智能(自主)体系统59 第五节向其他学科渗透61 一、脑控系统61 二、生物系统62 三、量子控制63 四、经济控制论与金融控制工程64 五、软件控制64 六、其他交叉65 七、软件实现65 八、教育65 九、几个新问题66 第五章需求分析、思考与建议67 **节需求分析67 一、人类认识自然和改造自然的需求67 二、社会经济发展建设需求68 三、国家安全需求69第二节学科发展的思考70 一、信息丰富的时代特征70 二、控制要求的实际性与基于数学的控制理论的结合73 三、对控制已有做法的再认识76 第三节未来发展的几个重大需求方向80 一、感知、通信、计算、控制一体化80 二、管理、决策、控制一体化80 三、控制在认知科学、神经科学发展中的作用81 四、空天一体化——飞行器控制81 五、微观科学发展的需求82 六、大数据时代的控制83 七、网络安全83 八、电网控制84 第四节建议84 一、切实做好控制理论中关键问题的研究85 二、组织力量解决重大装备控制器设计问题85 三、加强通用平台、验证平台建设与实验设备研制85 四、加强控制算法与软件的研究86 五、重视多学科交叉研究86 六、抓住信息丰富的时代特征发展控制科学87 七、控制科学与数学的结合88 八、控制教育必须跟上时代的脚步89 说明与致谢91 参考文献93 第二篇控制理沦 第六章绪言97 **节控制理论诞生和发展的源泉97 第二节推动控制理论发展的关键98 第三节科学技术的进步对控制理论的发展有重大影响98 第四节控制理论自身发展局限与时代发展需求并存99 第七章线性系统控制理论:回顾与展望100 **节经典线性系统控制理论100 一、理论形成标志:频率法的建立100 二、频率方法在线性离散系统中的推广101 三、频率方法对其他控制领域的影响101 四、研究对象和方法102 五、局限性103 六、重要专著103 第二节现代线性系统控制理论103 一、理论形成标志:状态空间法的建立103 二、20世纪60年代状态空间法的主要成果103 三、20世纪60~70年代形成的新的研究体系与进展105 四、线性系统控制理论的几个主要课题的研究进展110 第三节展望117 一、反馈能力极限118 二、控制器降阶120 三、控制教育问题120 第八章非线性系统控制理论122 **节非线性控制理论的起源122 第二节非线性控制的几个分支:同顾与展望124 一、变结构控制121 二、几何非线性控制127 三、(微分)代数非线性控制128 四、构造非线性控制128 五、基于内模原理的谩计130 六、其他研究分支132 第三节现代非线性控制:机遇与挑战132 第九章分布参数系统控制133 **节历史与现状134 第二节可能的挑战138 一、不稳定系统的镇定和鲁棒控制139 二、有穷逼近问题141 三、传感器和控制器*优分布问题142 四、分布控制、分布量测问题143 五、随机分布参数控制问题144 六、非线性问题144 七、应用问题的驱动145 第十章离散事件动态系统146 **节历史与现状146 第二节可能的挑战156 一、逻辑和时序的性质的分析与综合156 二、活性调度和控制157 三、大规模复杂DEDS的优化控制158 四、基于事件的优化与分布式控制策略的优化设计159 五、DEDS的仿真优化160 第十一章随机系统控制理论,161 **节受控马尔可夫模型161 第二节随机微分博弈163 第三节随机混合动力系统164 第四节无穷区间的费用准则165 第五节估计、滤波与控制165 一、估计和随机逼近165 二、滤波166 三、控制167 第六节基于倒向随机微分方程的随机系统168 第七节网络环境下的随机控制理论169 第八节随机自适应控制169 第九节对未来的几点展望170 第十二章鲁棒控制:回顾与展望172 **节H范数173 第二节不确定系统描述173 第三节鲁棒稳定性174 第四节鲁棒性能178 第五节H,x控制178 第六节鲁棒控制设计181 第七节H。控制与鲁棒控制的时域方法182 第八节其他扩展182 第九节面临的挑战与机遇183 第十三章系统辨识:新的模式、挑战及机遇186 **节背景及现状186 第二节包容更广泛的不确定性189 一、系统结构的非随机不确定性189 二、缺乏数据和信息而产生的不确定性190 三、缺乏计算能力导致的不确定性190 四、结构切换导致的不确定性190 第i节基于网络和通信的辨识191 一、局部信息191 二、通信限制192 三、通信不确定性192 四、网络拓扑变化下系统辨识的可靠性192 五、网络结构的辨识192 第四节随机及非线性系统的辨识193 第五节大数据时代的系统辨识194 第六节考虑资源的有效利用,突出复杂性的研究195 一、近似理论196 二、统计196 二、信息理论196 四、计算复杂性197 第七节以目标驱动的、综合化的系统辨识197 第八节客户服务:友好且高效的工具198 第九节结论与建议198 第十四章自适应控制:过去、现在与未来200 **节基本概念与组成200第二节发展回顾与案例分析202 一、发展回顾202 二、案例分析205 三、自校正调节器208 第三节发展现状与生长点211 一、总体现状211 二、生长点213 第四节问题与展望213 一、应用问题214 二、若干未完全解决的理论问题215 三、关键科学问题217 四、与其他学科交叉218 第十五章新兴领域对控制理论的需求和挑战221 说明与致谢226 参考文献229 第三篇航空航天与运动体控制 第十六章地面武器装备的控制科学与技术,281 **节地面武器装备控制技术的发展历程与我国研究成果281 一、机动目标的识别、建模与跟踪282 二、地面武器平台的伺服控制284 三、地面武器平台的火力控制284 四、地面武器平台的指挥控制285 第二节地面武器装备控制技术发展的趋势与关键科学问题287 一、机动目标的识别、建模与跟踪287 二、地面武器平台的伺服控制287 二、地面武器平台的火力控制288 四、地面武器平台的指挥控制289 第三节地面武器装备控制技术发展的优先领域与重点方向291 一、机动目标的识别、建模与跟踪291 二、地面武器平台的伺服控制291 三、地面武器平台的火力控制292 四、多平台的协同控制与优化问题293 五、基于复杂性研究的陆战平台火力指挥与控制系统综合优化设计问题294 第十七章汽车的控制科学与技术295 **节汽车控制技术的发展历程与我国研究成果295 第二节汽车控制技术发展趋势与关键科学问题297 一、动力总成控制系统297 二、车辆主动安全控制系统301 三、新能源汽车控制304 四、工程/特种车辆控制306 第三节汽车控制发展的优先领域和重点方向308 第十八章机器人的控制科学与技术311 **节国内外先进机器人控制技术发展历程与我国研究成果311 一、工业机器人312 二、地面移动机器人313 三、医疗与康复助力机器人317 四、水下机器人319 五、生物启发的机器人系统——仿生机器人321 六、微纳操作机器人322 第二节机器人先进控制技术的发展趋势与关键科学问题323 第三节机器人先进控制发展的优先领域和重点方问324 第十九章航空飞行器的控制科学与技术326 **节航空飞行器控制技术发展历程与我国研究成果326 一、航空飞行器控制技术发展历程326 二、航空飞行器控制技术的创新能力和实力地位327 第二节航空飞行器控制的发展趋势与关键科学问题327 一、航空飞行器控制发展的规律327 二、航空飞行器控制发展的趋势328 三、航空飞行器控制发展的关键科学问题328 第三节航空飞行器控制发展的优先领域和重点方向335 第二十章空间飞行器的控制科学与技术,337 **节空间飞行器控制技术的发展历程与我国研究成果338 一、空间飞行器控制技术发展历程338 二、空间飞行器控制技术发展现状342 第二节空间飞行器控制技术的发展趋势与关键科学问题349 一、空间飞行器的跨尺度鲁棒轨道控制349 二、带有活动部件的多体航天器姿态控制350 三、充液航天器姿态控制351 四、空间飞行器交会过程的姿轨联合控制352 五、空间非合作目标捕获的路径规划及控制352 六、空间飞行器编队飞行分布式协同控制353 第三节空间飞行器控制技术发展的优先领域和重点方向353 一、高精度姿态定向控制353 二、高可靠性的姿态控制353 三、高性能的推进技术354 四、空间在轨服务354 五、深空探测航天器编队飞行控制354 六、以深空探测空间轨道交会为背景的卫星轨道控制354 第二十~章舰船和水下运动体的控制科学与技术355 **节舰船和水下运动体控制发展历程与我国研究成果355 一、舰船和水下运动体控制的发展历程355 二、舰船和水下运动体控制技术发展现状358 三、舰船和水下运动体控制带来的控制科学新特点、新问题360 第二节舰船和水下运动体控制的发展趋势与关键科学问题361 一、内部各分支的互动发展规律361 二、进一步研究的关键性问题与瓶颈问题361 三、中长期发展趋势及学科前沿的重大科学问题362 第j节舰船和水下运动体控制发展的优先领域和重点方向362 第二十二章空天飞行器的控制科学与技术,364 **节空天飞行器控制技术的发展历程与我国研究成果364 第二节空天飞行器控制技术的发展趋势与关键科学问题366 一、可靠进入空间的控制前沿问题与挑战366 二、空天飞行器的控制前沿问题与挑战367 三、空天飞行器在控制方面的关键技术368 第三节空天飞行器控制技术发展的优先领域和重点方向370 一、上升段制导370 二、升力式再入制导371 三、跳跃式再入制导371 四、气动控制372 五、复合控制373 六、对我国航天飞行控制技术发展趋势的思考374 第二十三章航空航天和运动体控制中的共性科学问题376 **节多项功能、多元信息一体化376 一、网络化环境下的控制、计算与通信一体化376 二、面向不确定性的控制、决策与管理一体化377 三、导航、制导与控制一体化377 四、事件驱动与时间驱动的混合动态系统377 第二节面向控制任务的建模378 一、高速运动体控制的建模问题378 二、菲线性随动系统的建模问题379 第三节运动体的自主控制379 一、运动体的环境与态势感知379 二、运动体的目标识别380 三、运动体的任务规划与智能决策380 第四节运动体高可靠、可重构与容错性381 一、余度容错结构381 二、故障检测与诊断方法381 三、控制重构382 四、可靠性建模与分析方法382 五、软件可靠性383第五节多运动体的协同优化383 一、异构无人平台的动态分组理论及其体系结构设计与优化384 二、拓扑连通性保持条件下的异构无人平台协同与一致性控制384 三、异构多无人平台的分组一致性控制与分组平衡态分析385 第六节运动体控制系统评估与确认385 第二十四章航空航天和运动体控制领域发展政策建议387 **节打破学科壁垒,重视配套技术387 第二节完善和改进控制学科的教育388 第三节加强通用平台、验证平台建设与实验设备研制388 第四节转变理念,架起理论与应用的桥梁389 第五节重视基础,加强产、学、研相结合390 说明与致谢392 参考文献395 第四篇过程控制 第二十五章绪论405 第二十六章过程控制学科发展历程及我国研究成果评述与现状分析408 **节信息获取与处理技术408 一、网络化数据获取和处理系统411 二、虚拟仪器412 三、盲源分离方法413 四、数据挖掘技术413 第二节过程建模与优化技木414 一、有色冶金过程建模414 二、有色冶金过程优化415 三、有色冶金过程建模与优化的现状分析416 第三节先进控制方法与系统性能评估技术416 一、预测控制416 二、随机控制与随机分布控制419 三、复杂工业过程运行优化控制421 第四节异常检测、寿命预测与维修决策技术421 一、异常检测与寿命预测的联合研究423 二、异常检测与维修决策的联合研究424 三、寿命预测与维修决策的联合研究426 四、维修决策与备件管理的联合研究427 第五节过程装备与技术标准428 第二十七章过程控制学科发展的规律、趋势、关键科学问题431 **节信息获取与处理技术的主要趋势和科学问题431 第二节过程建模与优化技术主要趋势和科学问题432 一、现代有色冶金反应体系中多相多场交互作用机理及其数学描述432 二、现代有色冶金绿色生产的运行优化控制133 **节先进控制方法与系统性能评估技术主要趋势和科学问题433 一、预测控制433 二、数据驱动的控制器设计方法434 三、运行指标多目标优化决策434 四、不同网络环境下的运行闭环反馈控制435 五、运行控制的动静态性能分析435 第四节异常检测、寿命预测与维修决策技术的主要趋势和科学问题435 一、基于多维监测信息合理的融合实现剩余寿命预测436 二、不同工况下维修决策的定量关系研究436 三、多部件系统在有限区间内的维修策略436 第五节过程装备与技术标准主要趋势和科学问题437 一、片上控制系统437 二、工业控制系统网络安全技术437 三、战略基础设施工业控制系统安全评估理论与方法437 第六节过程控制学科发展的优先领域和重点方向437 第二十八章过程控制学科发展政策建议438 说明与致谢439 参考文献440 第五篇网络控制 第二十九章绪论445 第三十章网络控制科学的历史与方法论内涵446 **节控制科学与动力学446 第二节网络科学与拓扑学447 第三节拓扑结构与动态过程:控制科学的双重研究对象448 一、网络科学中的拓扑控制448 二、控制科学中的拓扑结构452 三、基于稳态分析方法论的网络控制理论160 四、网络化控制系统理论160 第三十一章复杂动态网络环境下控制理论遇到的问题与挑战469 **节复杂动态网络469 第二节现代网络科学与工程471 第三节复杂网络的牵制控制473 第四节有向复杂动态网络的能控性478 第五节“网络的网络”之建模与控制482 第六节复杂网络环境下控制理论的挑战与任务485 第三十二章网络控制工程中的控制科学问题与挑战486 **节智能电网给网络控制带来的挑战486 一、电力CPS的体系结构487 二、电力CPS的发展方向490 三、电力CPS给网络控制理论带来的挑战490 第二节基冈调控网络的控制科学问题494 一、生物系统与基因网络494 二、控制理论在基因调控网络研究中的若干应用497 三、若干问题及展望504 第i节轨道交通领域相关网络科学问题506 一、轨道交通系统概述506 二、与轨道交通相关的网络科学问题508 三、轨道交通网络中的若干待解决问题511 第四节物联网对网络和控制科学的挑战与机遇513 一、物联网是网络化复杂系统514 二、物联网以应用推动信息科技发展515 三、物联网的感、传、智、控516 四、物联网多学科集成的科学问题与机遇518 第五节网络控制工程的共性问题与挑战522 一、基于通信网络的控制522 二、通信网络的控制523 三、控制与通信的一体化设计524 第三十三章总结与展望526 **节网络控制科学研究的新方法526 第二节复杂网络系统控制理论526 第三节网络控制工程527 一、智能电网中的博弈思想与方法527 二、大规模生物网络的构建、建模、模拟、动力学分析与控制528 三、提升轨道交通系统的运营效率和安全可靠性528 四、物联网工程529 五、基于云的网络化控制系统530 说明与致谢532 参考文献一534 第六篇交叉学科及其他 第三十四章绪论555第三十五章微观尺度下系统控制理论与实现中的科学问题560 **节量子参数估计与量子系统辨识561 第二节开放量子系统的动力学特性分析563 第三节量子系统参量在线测量与获取564 第四节量子系统控制理论564 第五节量子系统实验的实现565 第三十六章软件控制论567 **节研究历程与现状分析567 一、研究背景和发展历程567 二、研究现状569 第二节挑战性问题571 第三节发展方向573 一、计算是一种控制过程573 二、服务是一种控制系统574 三、构造是一种工程化过程574 第四节若干建议575 第三十七章金融工程与控制理论的交叉研究576 **节历史发展576 第二节现状与需求分析579 第三节存在的科学技术问题及新特点580 一、行为金融意义下的投资组合问题580 二、投资组合的动态风险管理问题582 第四节未来发展方向583 第三十八章控制科学与脑科学交叉领域的研究585 **节研究背景和发展现状分析586 第二节研究的主要问题589 一、基于思维或意念的脑电信号模式研究589 二、高性能控制信号转换算法的研究590 三、脑控系统的应用研究591 第三节进一步研究的方向591 第四节可行性与建议593 第三十九章控制科学教育趋势594 **节概述594 第二节历史与现状595 一、控制科学的高等教育发展史595 二、控制科学人才培养规格与模式的演变596 三、控制科学的教学建设597 第三节控制教育的发展趋势598 第四十章面向控制科学与工程教育的软件平台发展601 **节引言601 第二节控制科学与工程教育602 一、科研与教育一体化的发展战略602 二、重视“自下而上”的教学方面成果603 第三节相关软件平台发展605 第四节思考与建议609 说明与致谢612 参考文献613 关键词索引627
在线试读:
**章绪论 当今世界,发达国家生产力水平的先进性主要体现之一是其自动化程度,这是因为自动化可以显著提高生产设备的工作精度和速度,使设备在人不宜直接参与的环境中工作;弥补人类自身在感知、决策与操作诸方面的准确、快速和能力上的不足等。而自动化技术的基础是控制科学,自动控制作为解放人类生产力的至关重要的手段,从工农业生产、交通运输、电力、能源与资源的科学合理利用、计算机和通信网络、机器人、航空航天、武器装备乃至人类经济活动、社会管理等方面,已经渗透到人类社会的各个领域。因此,作为自动化技术的基础的控制科学,是当今社会科学技术进步的*主要的动力之一。 本报告中所论及的控制科学只是自动化科学的一部分,而且是实现自动化的核心。控制科学的定位是:在信息科学的意义下,研究与控制器(或控制平台)设计与实现有关的科学问题。控制器是针对给定系统与对系统的性能要求,使其接入后系统能自动满足性能要求的装置。这种装置的核心在信息丰富时代应为执行一些算法的计算装置。 控制科学起源于人类认识与改造世界的实践活动,控制科学跟一般的自然科学在目的性上有一个明显的区别,它更侧重于在认识世界的基础上改造世界。因此控制科学更多地具有“使能科学”的特征,它所研究的问题常可归结为能否做和怎样做两类,具有明显的技术科学特征。很多学科对控制科学的形成与发展做出过贡献,包括力学、理论和应用数学、计算机科学、航空与航天、机械与电气工程、运筹学和经济学,以及化学、物理学和生物科学等。控制科学的每一次重要的突破都是来自解决实际问题的技术需求和总结实际问题的理论需求。瓦特(Watt)关于蒸汽机的离心调速器的发明和麦克斯韦(Maxwell)的论文《论调节器》标志着现代意义上控制器的出现和*早分析有控制器参与其中的科学论文的发表。布莱克(Black)负反馈放大器的发明、奈奎斯特(Nyquist)频域稳定性分析方法和Bode的对数特性的广泛有效的应用与根分布法一起构成了以比例积分微分(PID)控制方法为核心的经典控制理论;这些理论与方法是建立在对系统描述采用传递函数与频率特性之上的,拉普拉斯(Laplace)变换和傅里叶(Fourier)变换为这类方法提供了理论支持,同时这类方法具有明显的物理与工程应用的特征,并已成功地在飞机和导弹自动驾驶仪、火炮跟踪系统和过程控制等中得到应用。反映系统动态特性的微分方程是另一类对控制系统进行描述的方法,它出现在20世纪40年代,60年代卡尔曼(Kalman)针对系统多变量控制的要求,对线性时不变系统提出了状态空间理论,为控制科学的理论研究提供了很好的理论框架。雷达、火炮和导航技术的需求导致了维纳滤波和预卜理论的出现,卡尔曼滤波的理论与方法使滤波这类问题的解决建立在可计算与设计之上,从而有效地推动了工程应用,如阿波罗登月;在实际工程中控制常受到各种限制,如幅值、功率、总能量等方面的限制,这类限制常表现为控制函数只能在有界闭集中选取,经典的变分法求*优函数所导出的Euler方程是建立在可取函数必须在开集上进行变分这一基础之上的。为了解决具闭集约束条件下的*优函数的求取,苏联学者庞特里亚金(L.S.Pontryagin)等创立了极大值原理,作为存在闭集约束条件下*优控制应满足的必要条件;美国学者R.Bellman基于资源规划创立了解决约束条件下*优控制问题的动态规划方法,提出了*优性原理,他们共同建立了*优控制理论,这些都为现代控制理论奠定了基础。在解决飞机在参数大范围变化中稳定性问题时,*初由麻省理工学院(MIT)学者提出了自适应控制的MIT方法,经由Astrom和Landau从两个不同角度发展形成的自适应控制,已成功地在工业部门得到广泛的应用;为了解决实际工程中系统建模的不确定性问题,Zames、Doyle、Kharitonov等人以不同的数学方法发展和完善了鲁棒控制理论,目前这些已经成为解决工程控制问题的主流控制方法。 通过梳理控制科学的发展历程,不难看出,控制科学发展的动力主要来自实际需求,实际需求促使我们建立新的理论与方法,学科本身的逻辑发展促使理论与方法得到深化和完善并向其他领域延拓。这启发我们应该从战略发展的角度出发根据当今时代信息丰富的特征,归纳总结重大需求和学科的逻辑发展带来的关键科学问题,分析控制科学新的重大需求、新的科技进展对控制科学发展提供的机遇和条件、控制学科发展的瓶颈和新的可能的学科生长点等。 计算机、数据处理、通信和传感技术迅速发展是信息丰富时代的主要特征,这为扩展控制对经济及国防需要的贡献提供了空前的机遇。控制科学要充分利用这一机遇,迎接新的挑战,推进学科发展,扩展应用领域,以适应这种时代特征。广泛的分布式计算、覆盖全球的通信网络、日益精确的种类繁多的传感系统的出现,为我们提供了海量的可供利用的数据和信息。有效地利用这些新的条件能极大地提高我们处理问题的能力,以及处理问题的速度、广度和深度,这使得我们有能力用以前不敢想象的方法去解决更为困难和复杂的问题,这将对控制科学从理论到应用的发展产生意义深远的影响。 当今控制科学面临的挑战来自三个方面。 (1)人类对控制系统提出日益严格的要求,这表现为:极端的工作环境,高精度与高质量,工作高复杂性(非线性、不确定性、时变性、多耦合与高动态等)。 (2)宏观尺度下遵循经典物理规律的控制科学向其他领域的扩展,如量子控制、基因调控、认知科学等。 (3)信息丰富时代为控制科学带来了新的特征,这体现在四个方面。①控制有时不再是针对单个对象或系统,而是面对一个相互有信息联系的系统集合或系统群,如网络,也可以是面对一个具有不同时间尺度分层递阶结构的系统集合。②控制科学的理论不只是表现为一种单纯的数学方法和理论,更体现为一种以数学、工程学和信息科学为基础的计算机算法相结合的方式。计算机不再仅仅是仿真和计算手段,而成为控制本身的一个关键组成。③软件系统开始与物理系统以日益一体化的方式相结合。一体化的控制将成为未来控制系统设计的一种重要方式。④控制系统的日益复杂使得控制的可靠性成为必须高度重视的问题。系统可靠水平要求远超过单个部件能达到的可靠性,需要我们利用不可靠的部件建造非常可靠的系统。即使个别的部件失效的时候,大多数工程系统必须继续工作。这正促使我们改变传统控制科学各种观点和理论,努力去适应这一变化,也激励我们尝试用全新的思路和方法去迎接这种挑战。 在近30年里,国内外对控制科学如何发展这一问题一直给予了极大的关注,过去对中国控制界产生重要影响的国际报告主要有三个。 **个报告是1986年由52位世界知名控制教授开会后起草的Challenge to Control —— A Collective View(发表在IEEE Trans.Automatic Control,第2卷第32期,1987年,第271~第285页)。这一报告发表正值里根提出“主动防御”计划(即“星球大战计划”)之时,在美国控制正被十分看好,而这些教授明确地提出控制正面临挑战的论断是有深远意义的。 第二个报告是1988年年底由美国工业与应用数学学会(SIAM)、美国科学基金会和三军研究部门共同组织的一个研讨会(该研讨会准备了两年)(Report of the Panel on Future Direction in Control Theory,1988),会后提出了“Report of the Panel on Future Direction in Control Theory:A Mathematic Perspective,SIAM Reports on Issue in the Mathematic Sciences,1988”。这是一个针对将控制理论视为数学的一个分支的研究报告,报告中指出控制理论是一门数学、工程学与计算机结合的科学。报告在分析大量事实以后指出:①控制理论的任何重大突破都是由重要的应用课题推动的;②计算机在控制中起着十分重要的作用,应将控制规律转化成计算机算法与软件;③数学不仅体现在控制系统的核心控制律和系统的有效分析上,而且是控制方法和对应算法软件的基础。 第三个报告是2002年由几位国际控制界知名教授撰写的(Murray,et al.2003),Control in an Information Rich World: Report of the Panel on Future Directions in Control,Dynamics and Systems。这一报告同样经历了两年的讨论才得以完成。从报告的题目就可以看出当今控制科学发展的时代特征是信息丰富。同时,报告也明确指出当今控制器的设计在本质上就是关于计算机算法的设计,这样的结论正是分析了信息丰富的时代特点、各种领域中控制科学应用与发展的状况而得到的。 在国内外还有很多学者撰写过一些有关控制科学或其一些学科分支的综述报告(Guo et al.,1999;郭雷,2011;2012;黄琳等,2011;Vinvent et al.,1995;European Commission,2000)。此外,中国自动化学会在中国科学技术协会组织下于2007年和2010年分别组织撰写出版了两本《控制科学与工程学科发展报告》(中国科学技术协会等,2008;中国科学技术协会和中国自动化学会,2011),控制理论专业委员会从2009年开始组织了五次“控制科学与工程的前沿论坛”。为了做好“控制科学”发展战略的研究工作,我们先后举办了两次研讨会,分别于2011 年9 月24~25 日在北京大学和2012 年4 月7~8 日在中南大学举行,同时我们又主持了2012年9月5~6日在东北大学举办的“控制科学的前沿与挑战”技术科学论坛。国内外学者和专家在这三次会议上共做了45个综述报告,会议从控制理论、过程控制、航空航天与运动体、网络、交叉学科及其他、特邀报告六个方面在控制科学所涉及的研究领域进行了深入交流与讨论。项目研讨期间,不少学者在《自动化学报》上发表了系列综述论文(包为民,2013;柴天佑等,2013;陈关荣,2013;陈虹等,2013;陈杰等,2013;陈宗基等,2013;桂卫华等,2013;黄琳,2013;姜钟平和黄捷,2013;吕灵灵等,2013;梅生伟和朱建全,2013;谭民和王硕,2013;王飞跃,2013;王乐一和赵文虓,2013;王沛和吕金虎,2013;王巍,2013;王行愚等,2013;席裕庚等,2013;游科友和谢立华,2013;张化光等,2013;周东华等,2013),与此同时,五个分组又分别用举办会议、邮件通信等方式讨论形成了分组报告,本报告就是在这些准备工作的基础上形成的。 本篇将在回顾控制科学发展历程的基础上,通过总结其成功经验,对当前新的挑战下控制科学可能的发展做出阐述,并提出新形势下促进其发展的建议。我们不可能面面俱到地在报告中讨论控制科学所涉及的所有领域,而是关注那些*为基础的,以及那些对当今和未来世界有重大影响和需求的重要领域。本篇将在后文中主要介绍四部分内容——控制科学的定位与学科分支,历史回顾与启示,现状分析与探讨,需求分析、思考与建议。 从上述内容可以看出,我们并不打算也不具备这样的能力去指出未来的控制应该做什么和什么一定可以做出来,这是由于一方面,科学进程从社会的层面是难以预测的,而任何科学成果的真正价值必须经过时间的检验才能体现出来;另一方面,重要的科学进展又往往是在十分自由宽松的学术氛围内经过长期研究而得到的,而且多数是在个人的兴趣与意愿推动下冒出来的。基于此,我们将把发展战略的研究和阐述放在回顾历史寻求启示,分析现状提出问题,思考面临的科技形势与需求并提出一些建议上。由于是在一个覆盖面很大且与高技术联系密切的领域做这样的事,从不同的角度与视野进行分析就必然会有意义有别、深浅不同的必要的重复。
定价:198.0
ISBN:9787030410696
作者:***
版次:31
出版时间:2017-04
内容提要:
无
目录:
目录总序i 序言vii 前言ix 摘要xi **篇控制科学发展战略总体报告 **章绪论3 第二章控制科学的定位与学科分支8 **节控制与控制科学的定位8 第二节控制科学的新特点和新方向10 一、信息技术的进步深刻地带动控制科学的变化10 二、普适性、多样性与高新科技的推动要求综合性的研究12 三、向其他领域拓展14 **节控制科学的学科分支15 第三章历史回顾与启示18 **节历史回顾18 一、早期的控制思想19 二、经典控制理论20 三、现代控制理论22 四、控制器的演变与计算机的作用23 五、控制科学在中国26 第二节启示29第四章现状分析与探讨34 **节基本的和共性的领域-控制理论34 一、线性系统35 二、非线性控制系统36 三、分布参数系统控制38 四、鲁棒控制40 五、系统辨识、自适应控制与随机系统42 六、智能控制45 七、离散事件动态系统46 八、对控制理论发展的看法49 第二节应用领域之一——航空航天与运动体50 第三节应用领域之二——过程控制53 第四节网络与多智能(自主)体系统控制55 一、复杂网络与控制55 二、控制科学的作用57 三、多智能(自主)体系统59 第五节向其他学科渗透61 一、脑控系统61 二、生物系统62 三、量子控制63 四、经济控制论与金融控制工程64 五、软件控制64 六、其他交叉65 七、软件实现65 八、教育65 九、几个新问题66 第五章需求分析、思考与建议67 **节需求分析67 一、人类认识自然和改造自然的需求67 二、社会经济发展建设需求68 三、国家安全需求69第二节学科发展的思考70 一、信息丰富的时代特征70 二、控制要求的实际性与基于数学的控制理论的结合73 三、对控制已有做法的再认识76 第三节未来发展的几个重大需求方向80 一、感知、通信、计算、控制一体化80 二、管理、决策、控制一体化80 三、控制在认知科学、神经科学发展中的作用81 四、空天一体化——飞行器控制81 五、微观科学发展的需求82 六、大数据时代的控制83 七、网络安全83 八、电网控制84 第四节建议84 一、切实做好控制理论中关键问题的研究85 二、组织力量解决重大装备控制器设计问题85 三、加强通用平台、验证平台建设与实验设备研制85 四、加强控制算法与软件的研究86 五、重视多学科交叉研究86 六、抓住信息丰富的时代特征发展控制科学87 七、控制科学与数学的结合88 八、控制教育必须跟上时代的脚步89 说明与致谢91 参考文献93 第二篇控制理沦 第六章绪言97 **节控制理论诞生和发展的源泉97 第二节推动控制理论发展的关键98 第三节科学技术的进步对控制理论的发展有重大影响98 第四节控制理论自身发展局限与时代发展需求并存99 第七章线性系统控制理论:回顾与展望100 **节经典线性系统控制理论100 一、理论形成标志:频率法的建立100 二、频率方法在线性离散系统中的推广101 三、频率方法对其他控制领域的影响101 四、研究对象和方法102 五、局限性103 六、重要专著103 第二节现代线性系统控制理论103 一、理论形成标志:状态空间法的建立103 二、20世纪60年代状态空间法的主要成果103 三、20世纪60~70年代形成的新的研究体系与进展105 四、线性系统控制理论的几个主要课题的研究进展110 第三节展望117 一、反馈能力极限118 二、控制器降阶120 三、控制教育问题120 第八章非线性系统控制理论122 **节非线性控制理论的起源122 第二节非线性控制的几个分支:同顾与展望124 一、变结构控制121 二、几何非线性控制127 三、(微分)代数非线性控制128 四、构造非线性控制128 五、基于内模原理的谩计130 六、其他研究分支132 第三节现代非线性控制:机遇与挑战132 第九章分布参数系统控制133 **节历史与现状134 第二节可能的挑战138 一、不稳定系统的镇定和鲁棒控制139 二、有穷逼近问题141 三、传感器和控制器*优分布问题142 四、分布控制、分布量测问题143 五、随机分布参数控制问题144 六、非线性问题144 七、应用问题的驱动145 第十章离散事件动态系统146 **节历史与现状146 第二节可能的挑战156 一、逻辑和时序的性质的分析与综合156 二、活性调度和控制157 三、大规模复杂DEDS的优化控制158 四、基于事件的优化与分布式控制策略的优化设计159 五、DEDS的仿真优化160 第十一章随机系统控制理论,161 **节受控马尔可夫模型161 第二节随机微分博弈163 第三节随机混合动力系统164 第四节无穷区间的费用准则165 第五节估计、滤波与控制165 一、估计和随机逼近165 二、滤波166 三、控制167 第六节基于倒向随机微分方程的随机系统168 第七节网络环境下的随机控制理论169 第八节随机自适应控制169 第九节对未来的几点展望170 第十二章鲁棒控制:回顾与展望172 **节H范数173 第二节不确定系统描述173 第三节鲁棒稳定性174 第四节鲁棒性能178 第五节H,x控制178 第六节鲁棒控制设计181 第七节H。控制与鲁棒控制的时域方法182 第八节其他扩展182 第九节面临的挑战与机遇183 第十三章系统辨识:新的模式、挑战及机遇186 **节背景及现状186 第二节包容更广泛的不确定性189 一、系统结构的非随机不确定性189 二、缺乏数据和信息而产生的不确定性190 三、缺乏计算能力导致的不确定性190 四、结构切换导致的不确定性190 第i节基于网络和通信的辨识191 一、局部信息191 二、通信限制192 三、通信不确定性192 四、网络拓扑变化下系统辨识的可靠性192 五、网络结构的辨识192 第四节随机及非线性系统的辨识193 第五节大数据时代的系统辨识194 第六节考虑资源的有效利用,突出复杂性的研究195 一、近似理论196 二、统计196 二、信息理论196 四、计算复杂性197 第七节以目标驱动的、综合化的系统辨识197 第八节客户服务:友好且高效的工具198 第九节结论与建议198 第十四章自适应控制:过去、现在与未来200 **节基本概念与组成200第二节发展回顾与案例分析202 一、发展回顾202 二、案例分析205 三、自校正调节器208 第三节发展现状与生长点211 一、总体现状211 二、生长点213 第四节问题与展望213 一、应用问题214 二、若干未完全解决的理论问题215 三、关键科学问题217 四、与其他学科交叉218 第十五章新兴领域对控制理论的需求和挑战221 说明与致谢226 参考文献229 第三篇航空航天与运动体控制 第十六章地面武器装备的控制科学与技术,281 **节地面武器装备控制技术的发展历程与我国研究成果281 一、机动目标的识别、建模与跟踪282 二、地面武器平台的伺服控制284 三、地面武器平台的火力控制284 四、地面武器平台的指挥控制285 第二节地面武器装备控制技术发展的趋势与关键科学问题287 一、机动目标的识别、建模与跟踪287 二、地面武器平台的伺服控制287 二、地面武器平台的火力控制288 四、地面武器平台的指挥控制289 第三节地面武器装备控制技术发展的优先领域与重点方向291 一、机动目标的识别、建模与跟踪291 二、地面武器平台的伺服控制291 三、地面武器平台的火力控制292 四、多平台的协同控制与优化问题293 五、基于复杂性研究的陆战平台火力指挥与控制系统综合优化设计问题294 第十七章汽车的控制科学与技术295 **节汽车控制技术的发展历程与我国研究成果295 第二节汽车控制技术发展趋势与关键科学问题297 一、动力总成控制系统297 二、车辆主动安全控制系统301 三、新能源汽车控制304 四、工程/特种车辆控制306 第三节汽车控制发展的优先领域和重点方向308 第十八章机器人的控制科学与技术311 **节国内外先进机器人控制技术发展历程与我国研究成果311 一、工业机器人312 二、地面移动机器人313 三、医疗与康复助力机器人317 四、水下机器人319 五、生物启发的机器人系统——仿生机器人321 六、微纳操作机器人322 第二节机器人先进控制技术的发展趋势与关键科学问题323 第三节机器人先进控制发展的优先领域和重点方问324 第十九章航空飞行器的控制科学与技术326 **节航空飞行器控制技术发展历程与我国研究成果326 一、航空飞行器控制技术发展历程326 二、航空飞行器控制技术的创新能力和实力地位327 第二节航空飞行器控制的发展趋势与关键科学问题327 一、航空飞行器控制发展的规律327 二、航空飞行器控制发展的趋势328 三、航空飞行器控制发展的关键科学问题328 第三节航空飞行器控制发展的优先领域和重点方向335 第二十章空间飞行器的控制科学与技术,337 **节空间飞行器控制技术的发展历程与我国研究成果338 一、空间飞行器控制技术发展历程338 二、空间飞行器控制技术发展现状342 第二节空间飞行器控制技术的发展趋势与关键科学问题349 一、空间飞行器的跨尺度鲁棒轨道控制349 二、带有活动部件的多体航天器姿态控制350 三、充液航天器姿态控制351 四、空间飞行器交会过程的姿轨联合控制352 五、空间非合作目标捕获的路径规划及控制352 六、空间飞行器编队飞行分布式协同控制353 第三节空间飞行器控制技术发展的优先领域和重点方向353 一、高精度姿态定向控制353 二、高可靠性的姿态控制353 三、高性能的推进技术354 四、空间在轨服务354 五、深空探测航天器编队飞行控制354 六、以深空探测空间轨道交会为背景的卫星轨道控制354 第二十~章舰船和水下运动体的控制科学与技术355 **节舰船和水下运动体控制发展历程与我国研究成果355 一、舰船和水下运动体控制的发展历程355 二、舰船和水下运动体控制技术发展现状358 三、舰船和水下运动体控制带来的控制科学新特点、新问题360 第二节舰船和水下运动体控制的发展趋势与关键科学问题361 一、内部各分支的互动发展规律361 二、进一步研究的关键性问题与瓶颈问题361 三、中长期发展趋势及学科前沿的重大科学问题362 第j节舰船和水下运动体控制发展的优先领域和重点方向362 第二十二章空天飞行器的控制科学与技术,364 **节空天飞行器控制技术的发展历程与我国研究成果364 第二节空天飞行器控制技术的发展趋势与关键科学问题366 一、可靠进入空间的控制前沿问题与挑战366 二、空天飞行器的控制前沿问题与挑战367 三、空天飞行器在控制方面的关键技术368 第三节空天飞行器控制技术发展的优先领域和重点方向370 一、上升段制导370 二、升力式再入制导371 三、跳跃式再入制导371 四、气动控制372 五、复合控制373 六、对我国航天飞行控制技术发展趋势的思考374 第二十三章航空航天和运动体控制中的共性科学问题376 **节多项功能、多元信息一体化376 一、网络化环境下的控制、计算与通信一体化376 二、面向不确定性的控制、决策与管理一体化377 三、导航、制导与控制一体化377 四、事件驱动与时间驱动的混合动态系统377 第二节面向控制任务的建模378 一、高速运动体控制的建模问题378 二、菲线性随动系统的建模问题379 第三节运动体的自主控制379 一、运动体的环境与态势感知379 二、运动体的目标识别380 三、运动体的任务规划与智能决策380 第四节运动体高可靠、可重构与容错性381 一、余度容错结构381 二、故障检测与诊断方法381 三、控制重构382 四、可靠性建模与分析方法382 五、软件可靠性383第五节多运动体的协同优化383 一、异构无人平台的动态分组理论及其体系结构设计与优化384 二、拓扑连通性保持条件下的异构无人平台协同与一致性控制384 三、异构多无人平台的分组一致性控制与分组平衡态分析385 第六节运动体控制系统评估与确认385 第二十四章航空航天和运动体控制领域发展政策建议387 **节打破学科壁垒,重视配套技术387 第二节完善和改进控制学科的教育388 第三节加强通用平台、验证平台建设与实验设备研制388 第四节转变理念,架起理论与应用的桥梁389 第五节重视基础,加强产、学、研相结合390 说明与致谢392 参考文献395 第四篇过程控制 第二十五章绪论405 第二十六章过程控制学科发展历程及我国研究成果评述与现状分析408 **节信息获取与处理技术408 一、网络化数据获取和处理系统411 二、虚拟仪器412 三、盲源分离方法413 四、数据挖掘技术413 第二节过程建模与优化技木414 一、有色冶金过程建模414 二、有色冶金过程优化415 三、有色冶金过程建模与优化的现状分析416 第三节先进控制方法与系统性能评估技术416 一、预测控制416 二、随机控制与随机分布控制419 三、复杂工业过程运行优化控制421 第四节异常检测、寿命预测与维修决策技术421 一、异常检测与寿命预测的联合研究423 二、异常检测与维修决策的联合研究424 三、寿命预测与维修决策的联合研究426 四、维修决策与备件管理的联合研究427 第五节过程装备与技术标准428 第二十七章过程控制学科发展的规律、趋势、关键科学问题431 **节信息获取与处理技术的主要趋势和科学问题431 第二节过程建模与优化技术主要趋势和科学问题432 一、现代有色冶金反应体系中多相多场交互作用机理及其数学描述432 二、现代有色冶金绿色生产的运行优化控制133 **节先进控制方法与系统性能评估技术主要趋势和科学问题433 一、预测控制433 二、数据驱动的控制器设计方法434 三、运行指标多目标优化决策434 四、不同网络环境下的运行闭环反馈控制435 五、运行控制的动静态性能分析435 第四节异常检测、寿命预测与维修决策技术的主要趋势和科学问题435 一、基于多维监测信息合理的融合实现剩余寿命预测436 二、不同工况下维修决策的定量关系研究436 三、多部件系统在有限区间内的维修策略436 第五节过程装备与技术标准主要趋势和科学问题437 一、片上控制系统437 二、工业控制系统网络安全技术437 三、战略基础设施工业控制系统安全评估理论与方法437 第六节过程控制学科发展的优先领域和重点方向437 第二十八章过程控制学科发展政策建议438 说明与致谢439 参考文献440 第五篇网络控制 第二十九章绪论445 第三十章网络控制科学的历史与方法论内涵446 **节控制科学与动力学446 第二节网络科学与拓扑学447 第三节拓扑结构与动态过程:控制科学的双重研究对象448 一、网络科学中的拓扑控制448 二、控制科学中的拓扑结构452 三、基于稳态分析方法论的网络控制理论160 四、网络化控制系统理论160 第三十一章复杂动态网络环境下控制理论遇到的问题与挑战469 **节复杂动态网络469 第二节现代网络科学与工程471 第三节复杂网络的牵制控制473 第四节有向复杂动态网络的能控性478 第五节“网络的网络”之建模与控制482 第六节复杂网络环境下控制理论的挑战与任务485 第三十二章网络控制工程中的控制科学问题与挑战486 **节智能电网给网络控制带来的挑战486 一、电力CPS的体系结构487 二、电力CPS的发展方向490 三、电力CPS给网络控制理论带来的挑战490 第二节基冈调控网络的控制科学问题494 一、生物系统与基因网络494 二、控制理论在基因调控网络研究中的若干应用497 三、若干问题及展望504 第i节轨道交通领域相关网络科学问题506 一、轨道交通系统概述506 二、与轨道交通相关的网络科学问题508 三、轨道交通网络中的若干待解决问题511 第四节物联网对网络和控制科学的挑战与机遇513 一、物联网是网络化复杂系统514 二、物联网以应用推动信息科技发展515 三、物联网的感、传、智、控516 四、物联网多学科集成的科学问题与机遇518 第五节网络控制工程的共性问题与挑战522 一、基于通信网络的控制522 二、通信网络的控制523 三、控制与通信的一体化设计524 第三十三章总结与展望526 **节网络控制科学研究的新方法526 第二节复杂网络系统控制理论526 第三节网络控制工程527 一、智能电网中的博弈思想与方法527 二、大规模生物网络的构建、建模、模拟、动力学分析与控制528 三、提升轨道交通系统的运营效率和安全可靠性528 四、物联网工程529 五、基于云的网络化控制系统530 说明与致谢532 参考文献一534 第六篇交叉学科及其他 第三十四章绪论555第三十五章微观尺度下系统控制理论与实现中的科学问题560 **节量子参数估计与量子系统辨识561 第二节开放量子系统的动力学特性分析563 第三节量子系统参量在线测量与获取564 第四节量子系统控制理论564 第五节量子系统实验的实现565 第三十六章软件控制论567 **节研究历程与现状分析567 一、研究背景和发展历程567 二、研究现状569 第二节挑战性问题571 第三节发展方向573 一、计算是一种控制过程573 二、服务是一种控制系统574 三、构造是一种工程化过程574 第四节若干建议575 第三十七章金融工程与控制理论的交叉研究576 **节历史发展576 第二节现状与需求分析579 第三节存在的科学技术问题及新特点580 一、行为金融意义下的投资组合问题580 二、投资组合的动态风险管理问题582 第四节未来发展方向583 第三十八章控制科学与脑科学交叉领域的研究585 **节研究背景和发展现状分析586 第二节研究的主要问题589 一、基于思维或意念的脑电信号模式研究589 二、高性能控制信号转换算法的研究590 三、脑控系统的应用研究591 第三节进一步研究的方向591 第四节可行性与建议593 第三十九章控制科学教育趋势594 **节概述594 第二节历史与现状595 一、控制科学的高等教育发展史595 二、控制科学人才培养规格与模式的演变596 三、控制科学的教学建设597 第三节控制教育的发展趋势598 第四十章面向控制科学与工程教育的软件平台发展601 **节引言601 第二节控制科学与工程教育602 一、科研与教育一体化的发展战略602 二、重视“自下而上”的教学方面成果603 第三节相关软件平台发展605 第四节思考与建议609 说明与致谢612 参考文献613 关键词索引627
在线试读:
**章绪论 当今世界,发达国家生产力水平的先进性主要体现之一是其自动化程度,这是因为自动化可以显著提高生产设备的工作精度和速度,使设备在人不宜直接参与的环境中工作;弥补人类自身在感知、决策与操作诸方面的准确、快速和能力上的不足等。而自动化技术的基础是控制科学,自动控制作为解放人类生产力的至关重要的手段,从工农业生产、交通运输、电力、能源与资源的科学合理利用、计算机和通信网络、机器人、航空航天、武器装备乃至人类经济活动、社会管理等方面,已经渗透到人类社会的各个领域。因此,作为自动化技术的基础的控制科学,是当今社会科学技术进步的*主要的动力之一。 本报告中所论及的控制科学只是自动化科学的一部分,而且是实现自动化的核心。控制科学的定位是:在信息科学的意义下,研究与控制器(或控制平台)设计与实现有关的科学问题。控制器是针对给定系统与对系统的性能要求,使其接入后系统能自动满足性能要求的装置。这种装置的核心在信息丰富时代应为执行一些算法的计算装置。 控制科学起源于人类认识与改造世界的实践活动,控制科学跟一般的自然科学在目的性上有一个明显的区别,它更侧重于在认识世界的基础上改造世界。因此控制科学更多地具有“使能科学”的特征,它所研究的问题常可归结为能否做和怎样做两类,具有明显的技术科学特征。很多学科对控制科学的形成与发展做出过贡献,包括力学、理论和应用数学、计算机科学、航空与航天、机械与电气工程、运筹学和经济学,以及化学、物理学和生物科学等。控制科学的每一次重要的突破都是来自解决实际问题的技术需求和总结实际问题的理论需求。瓦特(Watt)关于蒸汽机的离心调速器的发明和麦克斯韦(Maxwell)的论文《论调节器》标志着现代意义上控制器的出现和*早分析有控制器参与其中的科学论文的发表。布莱克(Black)负反馈放大器的发明、奈奎斯特(Nyquist)频域稳定性分析方法和Bode的对数特性的广泛有效的应用与根分布法一起构成了以比例积分微分(PID)控制方法为核心的经典控制理论;这些理论与方法是建立在对系统描述采用传递函数与频率特性之上的,拉普拉斯(Laplace)变换和傅里叶(Fourier)变换为这类方法提供了理论支持,同时这类方法具有明显的物理与工程应用的特征,并已成功地在飞机和导弹自动驾驶仪、火炮跟踪系统和过程控制等中得到应用。反映系统动态特性的微分方程是另一类对控制系统进行描述的方法,它出现在20世纪40年代,60年代卡尔曼(Kalman)针对系统多变量控制的要求,对线性时不变系统提出了状态空间理论,为控制科学的理论研究提供了很好的理论框架。雷达、火炮和导航技术的需求导致了维纳滤波和预卜理论的出现,卡尔曼滤波的理论与方法使滤波这类问题的解决建立在可计算与设计之上,从而有效地推动了工程应用,如阿波罗登月;在实际工程中控制常受到各种限制,如幅值、功率、总能量等方面的限制,这类限制常表现为控制函数只能在有界闭集中选取,经典的变分法求*优函数所导出的Euler方程是建立在可取函数必须在开集上进行变分这一基础之上的。为了解决具闭集约束条件下的*优函数的求取,苏联学者庞特里亚金(L.S.Pontryagin)等创立了极大值原理,作为存在闭集约束条件下*优控制应满足的必要条件;美国学者R.Bellman基于资源规划创立了解决约束条件下*优控制问题的动态规划方法,提出了*优性原理,他们共同建立了*优控制理论,这些都为现代控制理论奠定了基础。在解决飞机在参数大范围变化中稳定性问题时,*初由麻省理工学院(MIT)学者提出了自适应控制的MIT方法,经由Astrom和Landau从两个不同角度发展形成的自适应控制,已成功地在工业部门得到广泛的应用;为了解决实际工程中系统建模的不确定性问题,Zames、Doyle、Kharitonov等人以不同的数学方法发展和完善了鲁棒控制理论,目前这些已经成为解决工程控制问题的主流控制方法。 通过梳理控制科学的发展历程,不难看出,控制科学发展的动力主要来自实际需求,实际需求促使我们建立新的理论与方法,学科本身的逻辑发展促使理论与方法得到深化和完善并向其他领域延拓。这启发我们应该从战略发展的角度出发根据当今时代信息丰富的特征,归纳总结重大需求和学科的逻辑发展带来的关键科学问题,分析控制科学新的重大需求、新的科技进展对控制科学发展提供的机遇和条件、控制学科发展的瓶颈和新的可能的学科生长点等。 计算机、数据处理、通信和传感技术迅速发展是信息丰富时代的主要特征,这为扩展控制对经济及国防需要的贡献提供了空前的机遇。控制科学要充分利用这一机遇,迎接新的挑战,推进学科发展,扩展应用领域,以适应这种时代特征。广泛的分布式计算、覆盖全球的通信网络、日益精确的种类繁多的传感系统的出现,为我们提供了海量的可供利用的数据和信息。有效地利用这些新的条件能极大地提高我们处理问题的能力,以及处理问题的速度、广度和深度,这使得我们有能力用以前不敢想象的方法去解决更为困难和复杂的问题,这将对控制科学从理论到应用的发展产生意义深远的影响。 当今控制科学面临的挑战来自三个方面。 (1)人类对控制系统提出日益严格的要求,这表现为:极端的工作环境,高精度与高质量,工作高复杂性(非线性、不确定性、时变性、多耦合与高动态等)。 (2)宏观尺度下遵循经典物理规律的控制科学向其他领域的扩展,如量子控制、基因调控、认知科学等。 (3)信息丰富时代为控制科学带来了新的特征,这体现在四个方面。①控制有时不再是针对单个对象或系统,而是面对一个相互有信息联系的系统集合或系统群,如网络,也可以是面对一个具有不同时间尺度分层递阶结构的系统集合。②控制科学的理论不只是表现为一种单纯的数学方法和理论,更体现为一种以数学、工程学和信息科学为基础的计算机算法相结合的方式。计算机不再仅仅是仿真和计算手段,而成为控制本身的一个关键组成。③软件系统开始与物理系统以日益一体化的方式相结合。一体化的控制将成为未来控制系统设计的一种重要方式。④控制系统的日益复杂使得控制的可靠性成为必须高度重视的问题。系统可靠水平要求远超过单个部件能达到的可靠性,需要我们利用不可靠的部件建造非常可靠的系统。即使个别的部件失效的时候,大多数工程系统必须继续工作。这正促使我们改变传统控制科学各种观点和理论,努力去适应这一变化,也激励我们尝试用全新的思路和方法去迎接这种挑战。 在近30年里,国内外对控制科学如何发展这一问题一直给予了极大的关注,过去对中国控制界产生重要影响的国际报告主要有三个。 **个报告是1986年由52位世界知名控制教授开会后起草的Challenge to Control —— A Collective View(发表在IEEE Trans.Automatic Control,第2卷第32期,1987年,第271~第285页)。这一报告发表正值里根提出“主动防御”计划(即“星球大战计划”)之时,在美国控制正被十分看好,而这些教授明确地提出控制正面临挑战的论断是有深远意义的。 第二个报告是1988年年底由美国工业与应用数学学会(SIAM)、美国科学基金会和三军研究部门共同组织的一个研讨会(该研讨会准备了两年)(Report of the Panel on Future Direction in Control Theory,1988),会后提出了“Report of the Panel on Future Direction in Control Theory:A Mathematic Perspective,SIAM Reports on Issue in the Mathematic Sciences,1988”。这是一个针对将控制理论视为数学的一个分支的研究报告,报告中指出控制理论是一门数学、工程学与计算机结合的科学。报告在分析大量事实以后指出:①控制理论的任何重大突破都是由重要的应用课题推动的;②计算机在控制中起着十分重要的作用,应将控制规律转化成计算机算法与软件;③数学不仅体现在控制系统的核心控制律和系统的有效分析上,而且是控制方法和对应算法软件的基础。 第三个报告是2002年由几位国际控制界知名教授撰写的(Murray,et al.2003),Control in an Information Rich World: Report of the Panel on Future Directions in Control,Dynamics and Systems。这一报告同样经历了两年的讨论才得以完成。从报告的题目就可以看出当今控制科学发展的时代特征是信息丰富。同时,报告也明确指出当今控制器的设计在本质上就是关于计算机算法的设计,这样的结论正是分析了信息丰富的时代特点、各种领域中控制科学应用与发展的状况而得到的。 在国内外还有很多学者撰写过一些有关控制科学或其一些学科分支的综述报告(Guo et al.,1999;郭雷,2011;2012;黄琳等,2011;Vinvent et al.,1995;European Commission,2000)。此外,中国自动化学会在中国科学技术协会组织下于2007年和2010年分别组织撰写出版了两本《控制科学与工程学科发展报告》(中国科学技术协会等,2008;中国科学技术协会和中国自动化学会,2011),控制理论专业委员会从2009年开始组织了五次“控制科学与工程的前沿论坛”。为了做好“控制科学”发展战略的研究工作,我们先后举办了两次研讨会,分别于2011 年9 月24~25 日在北京大学和2012 年4 月7~8 日在中南大学举行,同时我们又主持了2012年9月5~6日在东北大学举办的“控制科学的前沿与挑战”技术科学论坛。国内外学者和专家在这三次会议上共做了45个综述报告,会议从控制理论、过程控制、航空航天与运动体、网络、交叉学科及其他、特邀报告六个方面在控制科学所涉及的研究领域进行了深入交流与讨论。项目研讨期间,不少学者在《自动化学报》上发表了系列综述论文(包为民,2013;柴天佑等,2013;陈关荣,2013;陈虹等,2013;陈杰等,2013;陈宗基等,2013;桂卫华等,2013;黄琳,2013;姜钟平和黄捷,2013;吕灵灵等,2013;梅生伟和朱建全,2013;谭民和王硕,2013;王飞跃,2013;王乐一和赵文虓,2013;王沛和吕金虎,2013;王巍,2013;王行愚等,2013;席裕庚等,2013;游科友和谢立华,2013;张化光等,2013;周东华等,2013),与此同时,五个分组又分别用举办会议、邮件通信等方式讨论形成了分组报告,本报告就是在这些准备工作的基础上形成的。 本篇将在回顾控制科学发展历程的基础上,通过总结其成功经验,对当前新的挑战下控制科学可能的发展做出阐述,并提出新形势下促进其发展的建议。我们不可能面面俱到地在报告中讨论控制科学所涉及的所有领域,而是关注那些*为基础的,以及那些对当今和未来世界有重大影响和需求的重要领域。本篇将在后文中主要介绍四部分内容——控制科学的定位与学科分支,历史回顾与启示,现状分析与探讨,需求分析、思考与建议。 从上述内容可以看出,我们并不打算也不具备这样的能力去指出未来的控制应该做什么和什么一定可以做出来,这是由于一方面,科学进程从社会的层面是难以预测的,而任何科学成果的真正价值必须经过时间的检验才能体现出来;另一方面,重要的科学进展又往往是在十分自由宽松的学术氛围内经过长期研究而得到的,而且多数是在个人的兴趣与意愿推动下冒出来的。基于此,我们将把发展战略的研究和阐述放在回顾历史寻求启示,分析现状提出问题,思考面临的科技形势与需求并提出一些建议上。由于是在一个覆盖面很大且与高技术联系密切的领域做这样的事,从不同的角度与视野进行分析就必然会有意义有别、深浅不同的必要的重复。