商品详情
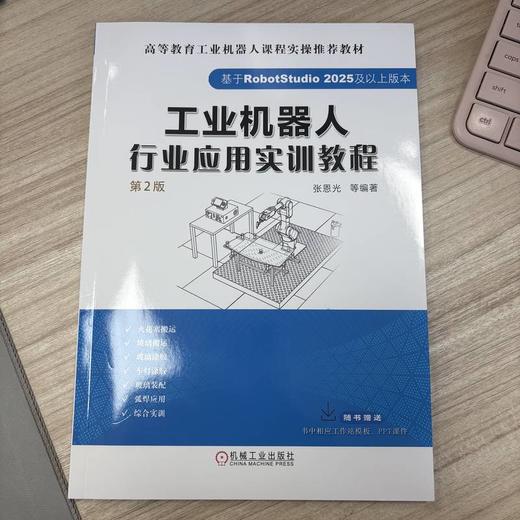
在工业领域,人们把可编程控制技术、数控技术和工业机器人技术称为现代制造业的三大技术支柱。工业机器人技术自从问世以来,就力求在高速度、高精度、高可靠性、便于操作和维护等方面不断有所突破。随着视觉技术、传感器技术与工业机器人技术的结合,工业机器人的智能化、适应性和安全性达到了前所未有的提升。工业机器人以其稳定、高效、低故障率等众多优势正越来越多地代替人工劳动,成为现在和未来加工制造业的重要技术和自动化装备。随着工业产品竞争的日趋激烈,德国率先提出;工业40的概念,致力于发展智能工厂、智能生产和智能物流的柔性智能产销体系。我国也顺应国际发展趋势和国情,提出了《中国制造2025》蓝图,指出了我国加工制造业的转型方向和目标。十年后,我国对工业机器人这种智能化终端设备的使用量将达到现在的10倍以上,这些设备的投入将给生产现场的技术人员提出新的技术要求和挑战。本书从实用性出发,以7个典型的项目任务体现工业机器人技术的应用特点。通过对这些虚拟任务的仿真操作,实现了对RobotStudio仿真软件的高级应用、工业机器人的坐标设定、编程指令的应用、程序功能和代码分析,最终仿真完成工业现场的虚拟任务。本书是第2版,主要更新了以下两个方面:第一,根据过去10年广大读者的反馈意见,对第1版中的内容进行了修改,部分内容进行了重新组织,使内容更加贴近实际的使用需要;第二,近年来ABB工业机器人硬件与软件进行了重大的升级,相关的内容在第2版中进行了更新。第2版是基于ABB工业机器人操作系统RobotWare 7162和RobotStudio 2025及以上版本来介绍的。本书解决了读者在没有工业机器人本体和外围设备的情况下,完成工业现场具体任务的教学与练习问题。书中的任务对象大多来自实际的工业生产实践,以1∶1的比例,最大可能地再现了工业生产现场的情境。为方便读者学习,用手机微信;扫一扫扫描下面的二维码可下载相关工作站模板;为方便读者学习,联系QQ296447532可获取PPT课件。本书的编写得到了珠海市劳模和工匠人才创新工作室及广东省工业机器人实验教学示范中心的支持。本书的内容适合普通本科和高等职业院校的工业机器人技术专业、自动化相关专业、机电一体化专业、汽车制造专业的学生,以及从事工业机器人操作和学习的人士阅读和仿真操作。由于编著者的水平有限,难免出现疏漏,欢迎广大读者提出宝贵意见和建议。
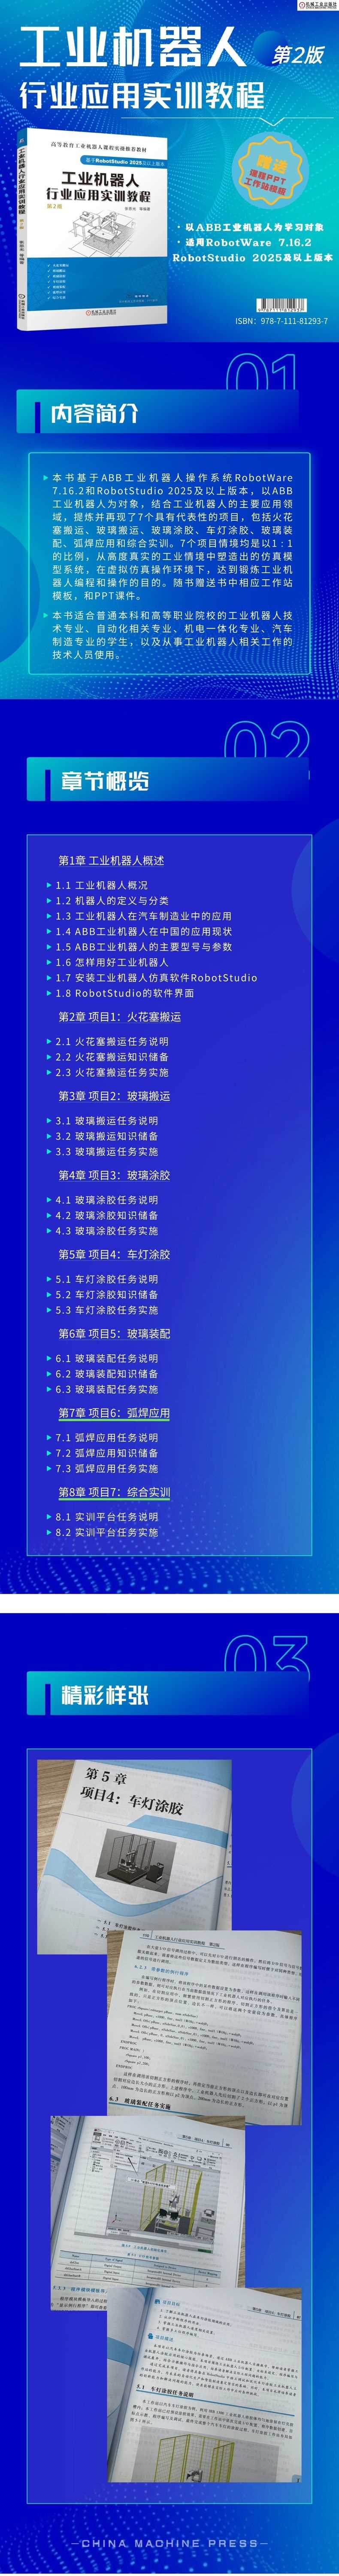
1.以ABB工业机器人为对象,结合工业机器人的主要应用领域,提炼并再现了7个具有代表性的项目,包括火花塞搬运、玻璃搬运、玻璃涂胶、车灯涂胶、玻璃装配、弧焊应用和综合实训。2.为方便读者学习,用手机微信;扫一扫扫描下面的二维码可下载相关工作站模板;为方便读者学习,联系QQ296447532可获取PPT课件。
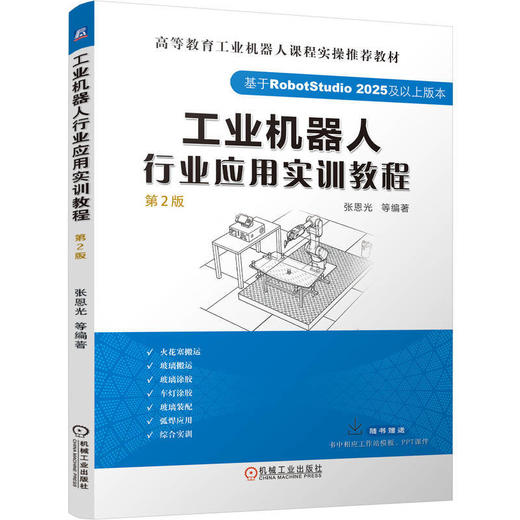
本书基于ABB工业机器人操作系统RobotWare 7162和RobotStudio 2025及以上版本,以ABB工业机器人为对象,结合工业机器人的主要应用领域,提炼并再现了7个具有代表性的项目,包括火花塞搬运、玻璃搬运、玻璃涂胶、车灯涂胶、玻璃装配、弧焊应用和综合实训。7个项目情境均是以1∶1的比例,从高度真实的工业情境中塑造出的仿真模型系统,在虚拟仿真操作环境下,达到锻炼工业机器人编程和操作的目的。随书赠送书中相应工作站模板,读者可通过手机微信;扫一扫扫描前言中的二维码获取;为方便读者学习,联系QQ296447532可获取PPT课件。本书适合普通本科和高等职业院校的工业机器人技术专业、自动化相关专业、机电一体化专业、汽车制造专业的学生,以及从事工业机器人相关工作的技术人员使用。
张恩光,珠海科技学院智能制造与航空学院副院长,博士,教授,硕士生导师,珠海市优秀教师,广东民办教育优秀教师,珠海市劳模和工匠人才创新工作室负责人,智能机器人(国际)产教联盟会员,广东省高等教育学会产教融合与校企合作研究分会理事。主要从事数字孪生及仿真等方面的教学科研工作。先后主持广东省高等学校特色创新、广东省教学质量工程等省部级项目5项,主持省级课程思政示范课堂项目1项,主持参与科研及教改项目40余项,荣获省级教学大赛二、三等奖和优秀奖各一次。主讲《计算机辅助设计》《NX CAD/CAE/CAM》《工业机器人离线编程与仿真》等课程,编写《工业机器人工程应用虚拟仿真教程》等教材4部,发表学术论文30余篇,申请和授权专利30余件。指导学生获得省级以上竞赛奖项80余次。
前言第1章工业机器人概述11.1工业机器人概况21.2机器人的定义与分类31.3工业机器人在汽车制造业中的应用91.4ABB工业机器人在中国的应用现状111.5ABB工业机器人的主要型号与参数131.6怎样用好工业机器人221.7安装工业机器人仿真软件RobotStudio221.8RobotStudio的软件界面25第2章项目1:火花塞搬运292.1火花塞搬运任务说明302.2火花塞搬运知识储备312.2.1I/O信号配置312.2.2数字I/O配置332.2.3常用运动指令978_7_111_80977_7332.2.4常用I/O控制指令342.2.5常用逻辑控制指令342.26Offs偏移功能342.3火花塞搬运任务实施352.3.1解压并初始化352.3.2I/O配置372.3.3程序模块模板导入382.3.4坐标系标定472.35示教目标点502.3.6思考与练习51第3章项目2:玻璃搬运523.1玻璃搬运任务说明533.2玻璃搬运知识储备543.21轴配置监控指令ConfL543.22运动触发指令TriggL543.23复杂程序数据赋值553.24转弯半径的选取553.3玻璃搬运任务实施563.3.1解压并初始化563.3.2I/O配置573.3.3程序模块模板导入573.3.4坐标系标定623.3.5示教目标点633.3.6思考与练习66第4章项目3:玻璃涂胶684.1玻璃涂胶任务说明694.2玻璃涂胶知识储备704.2.1工具坐标系标定方法704.2.2计时指令的应用704.2.3人机交互指令的应用714.3玻璃涂胶任务实施724.3.1解压并初始化724.3.2I/O配置744.3.3程序模块模板导入754.3.4坐标系标定804.3.5示教目标点844.3.6思考与练习85第5章项目4:车灯涂胶865.1车灯涂胶任务说明875.2车灯涂胶知识储备885.21中断程序的用法885.22工业机器人速度相关设置885.3车灯涂胶任务实施895.3.1解压并初始化895.3.2I/O配置915.3.3程序模块模板导入935.3.4坐标系标定1015.3.5示教目标点1025.3.6思考与练习105第6章项目5:玻璃装配1076.1玻璃装配任务说明1086.2玻璃装配知识储备1096.2.1功能类型程序1096.2.2数组的应用1096.2.3带参数的例行程序1106.3玻璃装配任务实施1106.3.1解压并初始化1106.3.2I/O配置1136.3.3程序模块模板导入1146.3.4坐标系标定1206.3.5示教目标点12163.6思考与练习124第7章项目6:弧焊应用1257.1弧焊应用任务说明1267.2弧焊应用知识储备1277.2.1常用弧焊数据1277.2.2常用弧焊指令1287.2.3弧焊I/O配置及参数设置1297.2.4清枪机构的使用1297.3弧焊应用任务实施1307.3.1解压并初始化1307.3.2I/O配置1317.3.3程序模块模板导入1337.3.4坐标系标定1387.3.5示教目标点1407.3.6思考与练习141第8章项目7:综合实训1428.1实训平台任务说明1438.2实训平台任务实施1438.2.1解压并初始化1438.2.2I/O配置1478.2.3程序模块模板导入1478.2.4坐标系标定1568.2.5示教目标点1598.2.6思考与练习163参考文献164
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...