科学出版社旗舰店店铺主页二维码
科学出版社旗舰店 微信认证
科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
微信扫描二维码,访问我们的微信店铺
你可以使用微信联系我们,随时随地的购物、客服咨询、查询订单和物流...

串并联多体自主水下机器人设计、建模与控制 张进 9787030837622

101.12
运费: ¥ 0.00-18.00
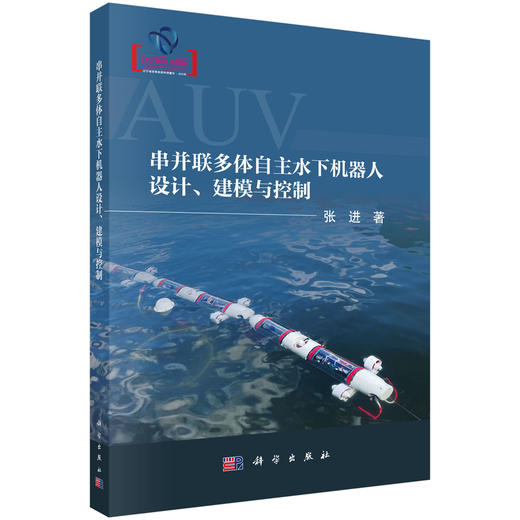
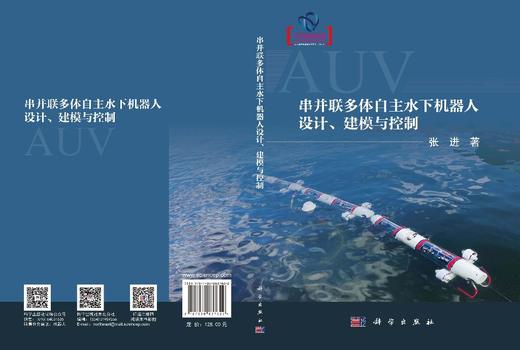
串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品图0
串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品图1
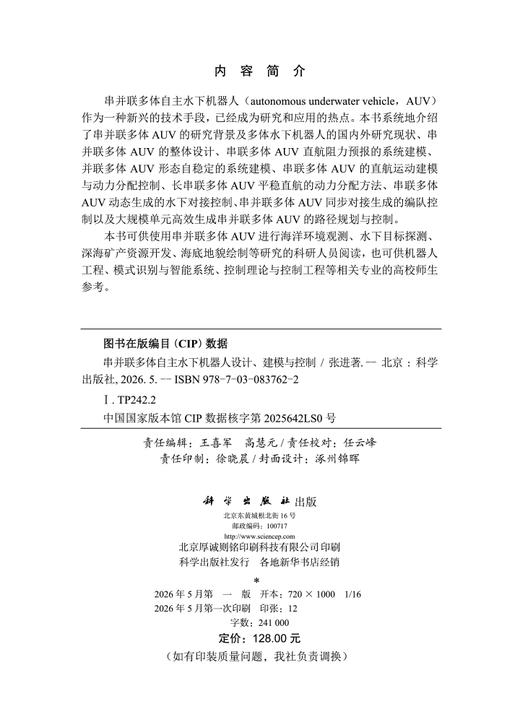
串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品图2
串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品图3
串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品图4
串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品缩略图0 串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品缩略图1 串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品缩略图2 串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品缩略图3 串并联多体自主水下机器人设计、建模与控制 张进 9787030837622 商品缩略图4

商品详情

书名:串并联多体自主水下机器人设计、建模与控制  
定价:128.0  
ISBN:9787030837622  
作者:张进  
版次:1  
出版时间:2026-05  

内容提要:  
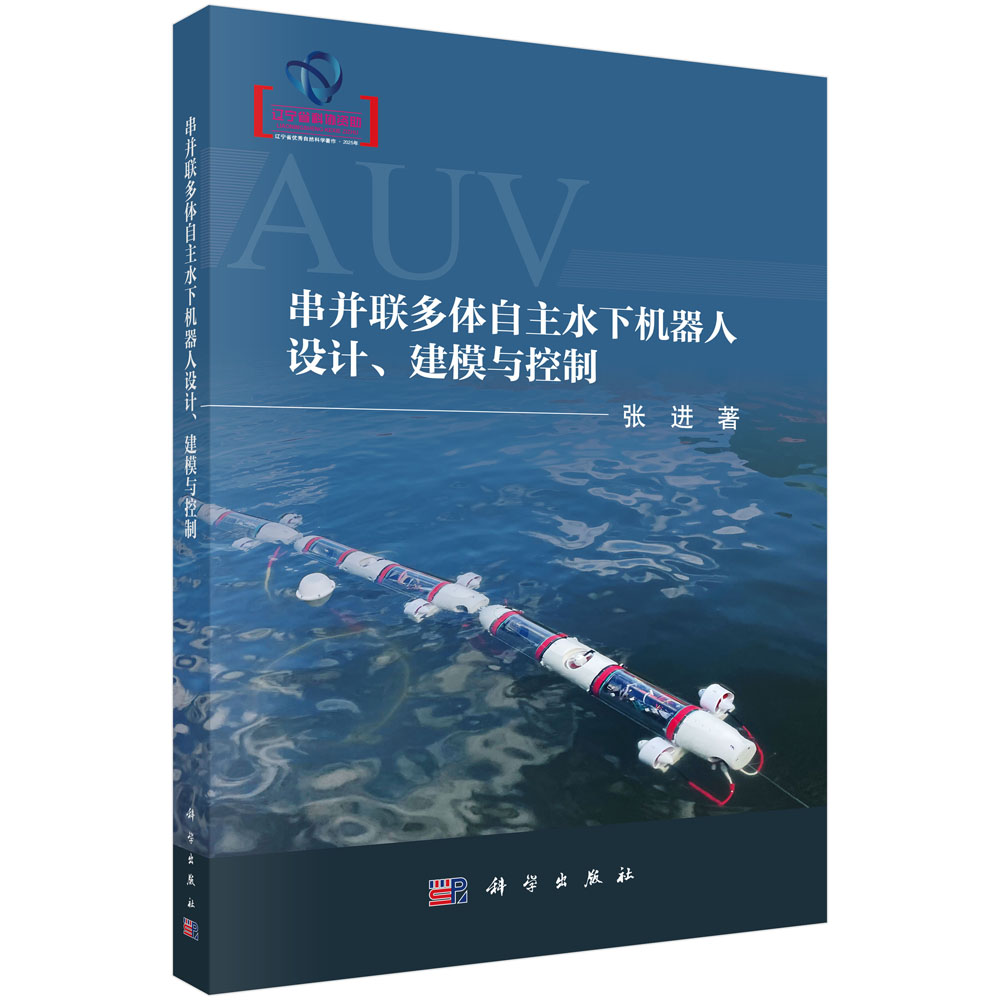


自主水下机器人(Autonomous Underwater Vehicles, AUV)能在无人为干预的情况下完成水下任务,适用于环境监测、军事侦察和水下操作等领域。然而,针对目标/环境监测能力提升的迫切需求,常规AUV因无法搭载大尺寸载荷已无法满足某些作业要求。其次,在水下操作中,随着任务复杂性和操作精度要求的不断增加,常规AUV作业时的位姿不稳定问题凸显。此外,载荷搭载能力强的大型AUV在隐蔽、运输、存储、布放等方面又存在不足。因此,兼顾强载荷搭载能力、安全隐蔽、操作稳定的新概念水下机器人近年来受到了广泛关注。 将多个AUV单体进行串联或者并联组成多体AUV是解决上述问题的重要手段。对于串联多体AUV,各单体均可搭载载荷,使其具备大尺寸载荷(如大尺寸声呐阵)的搭载能力,目标/环境监测能力强。对于并联多体AUV,由于具有良好的稳心高度和冗余的动力系统,其作业时具有良好的位姿稳定性,操作精度高。此外,串并联多体AUV在系统容错、传感器共享、数据协同等方面也存在优势。 串并联多体AUV具有单体硬连接、动力分布式的复杂结构特征,研究串并联多体自主水下机器人设计、建模、控制与生成技术是支撑其在作业中有效发挥作用的关键,本书作者对这些技术开展了系统的研究工作,本书即对该研究结果进行介绍。

科学出版社旗舰店店铺主页二维码
科学出版社旗舰店 微信公众号认证
科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
扫描二维码,访问我们的微信店铺
随时随地的购物、客服咨询、查询订单和物流...

串并联多体自主水下机器人设计、建模与控制 张进 9787030837622

手机启动微信
扫一扫购买

收藏到微信 or 发给朋友

1. 打开微信,扫一扫左侧二维码

2. 点击右上角图标

点击右上角分享图标

3. 发送给朋友、分享到朋友圈、收藏

发送给朋友、分享到朋友圈、收藏

微信支付

支付宝

扫一扫购买

打开微信,扫一扫

或搜索微信号:sciencepress-cspm
科学出版社官方微信公众号

收藏到微信 or 发给朋友

1. 打开微信,扫一扫左侧二维码

2. 点击右上角图标

点击右上角分享图标

3. 发送给朋友、分享到朋友圈、收藏

发送给朋友、分享到朋友圈、收藏