商品详情
党的二十大报告指出:教育、科技、人才是全面建设社会主义现代化国家的基础性、战略性支撑;统筹职业教育、高等教育、继续教育协同创新,推进职普融通、产教融合、科教融汇,优化职业教育类型定位。当前,科教兴国战略已经成为国家战略的重要组成部分,职业教育的地位日益重要,高质量的创新型人才培养已经成为实施科教兴国战略的重要举措之一。编写本书旨在贯彻落实国家科教兴国战略,推动具身智能技术的应用和创新,为我国现代化建设提供有力的人才支撑和技术支持。当我们探讨具身智能时,本质上是在思考这样一个核心命题:当机器拥有了感知物理世界的躯体,是否能够真正理解所处环境,乃至演化出接近人类的智能?这既是前沿科学面临的重大挑战,也蕴含着深刻的哲学思辨,更是本书创作的初衷与核心驱动力。具身智能的问世打破了传统智能研究的困境,通过实现感知、决策与执行的深度融合,让机器人依托自身本体与环境的持续交互完成自主学习。这一范式革新不仅显著提升了机器人的环境适应能力,更催生出覆盖工业制造、医疗康养等多领域的广阔应用场景。借助具身智能机器人的深入研究,人类有望逐步揭开智能的本质奥秘,打造出真正理解、适应并赋能现实世界的机器伙伴。本书系统地整合了人工智能、工业机械臂、移动机械腿及具身智能机器人等核心内容,深入解析了具身智能机器人的本体构造与智能系统,全面探究了具身智能机器人的设计理论与应用技术。同时,结合产业真实机器人开展实操指导与图解剖析,并对行业发展前景进行科学展望,构建了从基础理论到工程实践的完整知识体系。全书共分为11 章,第1 章阐述具身智能的产业发展、内涵与典型应用;第2 章梳理人工智能的产业演进、技术根基、三大核心要素及行业落地实践;第3章讲解机器人、机械臂与机械腿的基础理论知识;第4 章概述具身智能机器人的技术体系、系统构成、关键技术、大模型应用及仿真平台;第5 章详解具身智能机器人本体结构,包含头颈、躯干、手臂与腿足系统;第6 章剖析具身智能机器人的智能系统,涵盖环境感知、认知决策与运动控制系统;第7 章介绍机器人设计思路,涉及本体设计、电气系统设计与关节模组;第8 章阐述具身智能机器人宇树G1 的应用场景与实践案例;第9 章说明机器人标准操作流程,包括开机、运动控制与关机规范;第10 章对各类具身智能机器人进行分类介绍;第11 章展望具身智能机器人的未来发展趋势与方向。本书凝聚了众多学者的智慧与心血,在此谨向为本书的编写提出宝贵建议的各位专家、为案例研究提供支持的相关单位致以诚挚谢意。本书配套资料请到www.shiido.cn 的【资料下载】进行下载并解压后获取,解压密码的获取,请关注公众号;张明文十 具身智能或;师渡智能获取。由于编者水平及时间有限,书中难免存在差错和不足之处,敬请读者批评指正。任何意见和建议可反馈至E_mail:zhangmwen@126.com。
编者
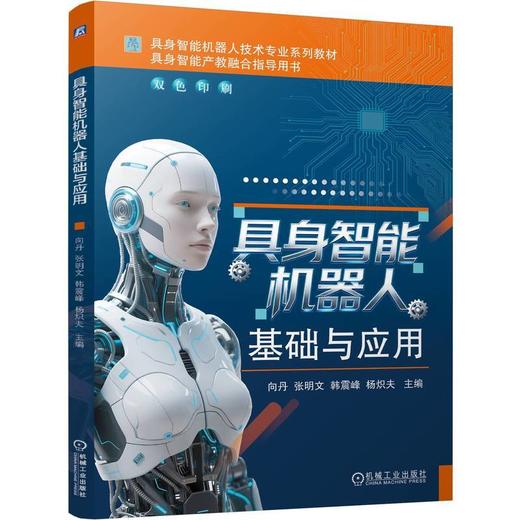
本书系统地整合了人工智能、工业机械臂、移动机械腿及具身智能机器人等核心内容,深入解析了具身智能机器人的本体构造与智能系统,全面探究了具身智能机器人的设计理论与应用技术。同时,结合产业真实机器人开展实操指导与图解剖析,并对行业发展前景进行科学展望,构建了从基础理论到工程实践的完整知识体系。
本书是;具身智能机器人技术专业系列教材 具身智能产教融合指导用书之一,系统地整合了人工智能、工业机械臂、移动机械腿及具身智能机器人等核心内容,深入解析了具身智能机器人的本体构造与智能系统,全面探究了具身智能机器人的设计理论与应用技术。同时,结合产业真实机器人开展实操指导与图解剖析,并对行业发展前景进行科学展望,构建了从基础理论到工程实践的完整知识体系。全书共分为11 章,主要内容包括具身智能技术、人工智能技术、机器人技术、具身智能机器人技术、具身智能机器人本体、具身智能机器人智能、具身智能机器人设计、具身智能机器人宇树G1 的应用、具身智能机器人操作、典型具身智能机器人、具身智能机器人未来。本书既可作为具身智能机器人技术专业及人工智能相关专业的教材,也可作为相关专业技术人员的参考用书。
张明文,男,高级讲师,1997年毕业于常熟理工学院自动化系,毕业后在江苏哈工海渡工业机器人有限公司培训部从事培训工作,2005年到苏州工业园区工业技术学校从事工业机器人专业教学工作,曾在哈尔滨工业大学出版社出版过多本工业机器人培训教材。
前言第1 章 具身智能技术 11.1 具身智能概况 21.1.1 具身智能发展历程 21.1.2 具身智能发展现状 31.2 具身智能内涵 41.2.1 具身智能的定义 41.2.2 具身智能与其他智能 51.2.3 具身智能的三要素 81.2.4 具身智能的核心技术 101.2.5 具身智能的技术方向 101.2.6 具身智能的技术特点 111.3 具身智能应用 121.3.1 工业制造 121.3.2 智慧康养 131.3.3 家庭服务 131.3.4 特种场景 14第2 章 人工智能技术 152.1 人工智能概况 162.1.1 人工智能发展简史 162.1.2 人工智能发展规划 172.1.3 人工智能发展趋势 192.2 人工智能技术基础 202.2.1 人工智能的定义和特点 202.2.2 人工智能的技术体系架构 212.2.3 人工智能的主要技术方向 222.3 人工智能三要素 272.3.1 数据 272.3.2 算力 292.3.3 算法 302.4 人工智能行业应用 342.4.1 智能制造 342.4.2 智能家居 352.4.3 智能交通 362.4.4 智能医疗 36第3 章 机器人技术 383.1 机器人基础 393.1.1 机器人的定义 393.1.2 机器人三原则 393.1.3 机器人的分类 393.2 工业机械臂基础 413.2.1 工业机械臂概述 413.2.2 工业机械臂的内涵 423.2.3 工业机械臂的分类 433.2.4 工业机械臂的组成 453.2.5 工业机械臂的应用 463.3 移动机械腿基础 483.3.1 移动机械腿概述 483.3.2 移动机械腿的内涵 483.3.3 移动机械腿的分类 513.3.4 移动机械腿的应用 52第4 章 具身智能机器人技术 544.1 具身智能机器人概况 554.1.1 具身智能机器人的发展 554.1.2 具身智能机器人的内涵 574.1.3 具身智能机器人的等级 584.1.4 具身智能机器人的应用 594.2 具身智能机器人的组成 614.2.1 具身本体 614.2.2 智能系统 634.3 具身本体基础技术 654.3.1 机器人关节 654.3.2 机器人自由度 664.3.3 本体分割与重组 674.3.4 机器人坐标系 684.4 智能系统模型 694.4.1 Transformer 架 694.4.2 大语言模型 704.4.3 视觉语言模型 704.4.4 视觉_ 语言_ 动作模型 704.4.5 具身世界模型 724.5 具身智能仿真平台 734.5.1 仿真平台简介 734.5.2 MuJoCo 入门 744.5.3 Isaac Sim 入门 76第5 章 具身智能机器人本体 795.1 头颈系统 805.1.1 头颈系统概述 805.1.2 颈部机构 815.1.3 头部机构 815.2 躯干系统 825.2.1 躯干系统概述 825.2.2 胸腔结构 835.2.3 腰部结构 845.3 手臂系统 855.3.1 手臂系统概述 855.3.2 机械臂 855.3.3 灵巧手 875.4 腿足系统 885.4.1 腿足系统概述 885.4.2 机械腿 885.4.3 机械足 91第6 章 具身智能机器人智能 936.1 智能系统的组成 946.2 环境感知系统 946.2.1 环境感知系统的组成 946.2.2 环境感知系统的设计 956.2.3 环境感知系统的硬件 956.2.4 机器人视觉技术 1006.2.5 机器人语音技术 1016.3 认知决策系统 1036.3.1 认知决策系统的组成 1036.3.2 认知决策系统的设计 1046.3.3 认知决策系统的硬件计算平台 1046.3.4 认知决策系统的软件栈 1056.3.5 认知决策系统的模型数据 1066.3.6 具身智能导航与路径规划 1076.4 运动控制系统 1086.4.1 运动控制系统的组成 1086.4.2 运动控制系统的设计 1086.4.3 运动控制系统的硬件 1096.4.4 机器人运动学 1106.4.5 机器人动力学 1106.4.6 双足行走原理 111第7 章 具身智能机器人设计 1147.1 具身智能机器人简介 1157.2 机器人本体设计 1187.2.1 头颈系统设计 1187.2.2 躯干系统设计 1187.2.3 手臂系统设计 1187.2.4 腿足系统设计 1197.3 机器人电气系统设计 1207.3.1 电气系统架构 1207.3.2 供电系统设计 1207.3.3 控制系统设计 1217.4 关节模组 1227.4.1 关节模组的内涵 1227.4.2 关节模组的功能 1227.4.3 关节模组实例 123第8 章 具身智能机器人宇树G1 的应用 1248.1 具身智能机器人宇树G1 概述 1258.2 机器人本体 1298.2.1 头颈系统 1298.2.2 躯干系统 1308.2.3 手臂系统 1328.2.4 腿足系统 1348.3 机器人遥控器 1358.4 Unitree Explore APP 138第9 章 具身智能机器人操作 1449.1 机器人开机流程 1459.1.1 坐立开机 1459.1.2 悬挂开机 1469.2 机器人运动 1489.2.1 切换模式/ 功能 1489.2.2 常规运控 1489.2.3 基本动作 1499.2.4 交互功能 1499.2.5 走跑运控 1509.3 关机流程 1509.3.1 坐立关机 1509.3.2 悬挂关机 150第10章 典型具身智能机器人 15110.1 宇树机器人 15210.2 智元机器人 15310.3 众擎机器人 15410.4 乐聚机器人 15510.5 银河通用机器人 15610.6 自变量机器人 15610.7 松延动力机器人 15710.8 星动纪元机器人 15810.9 傅里叶机器人 15910.10 优必选机器人 16010.11 魔法原子机器人 16010.12 星海图机器人 16110.13 逐际动力机器人 16210.14 萝博派对机器人 162第11章 具身智能机器人未来 16411.1 感知与交互 16511.2 决策与控制 16711.3 协作与系统 17011.4 基础技术支撑 17211.5 安全与伦理 174参考文献 177
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...