商品详情
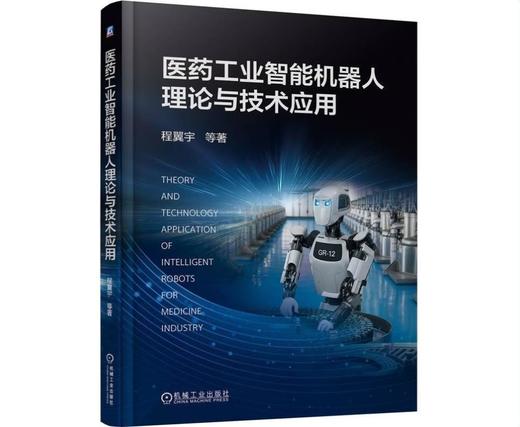
本书立足具身智能与机器人国际科技前沿,提出了医药工业高端装备科技创新战略。
本书将医药人工智能与工业机器人交叉融合,创新构建医药具身智能理论和核心技术体系,为中国医药工程科技和装备跨越式发展开拓变革性创新路径及提供技术指导,引领了医药工业智能科技创新方向。
本书阐述了医药工业智能机器人设计理论、核心技术体系、医药产品智造工程应用实践,以及科技预见,旨在从工业机器人国际前沿科技视野和多学科视角,开拓高端医药工业装备科技创新路径,绘制多模态感知、多任务统揽、多场景认知、多目标调优和人机共智的AI制药机器人蓝图,力求阐明医药工业智能机器人相关技术原理、创新科研方法学、前沿发展方向、实际应用场景及工程实施方案等。
本书共9章,介绍了工业智能机器人概论、工业智能机器人应用领域、医药工业智能机器人设计理论、医药工业智能机器人技术体系、AI制药机器人技术及其应用、药品智造AI软件机器人技术及其应用、药品智造机器人应用实例、工业智能机器人技术趋向与展望,以及医药工业智能机器人科技预见,可助力工业智能机器人领域科研技术人员了解世界先进制药科技需求,掌握新一代工业机器人技术原理、智能模型与系统架构、工程化应用方法等内容。
本书所提出的医药工业智能机器人变革性创新方略及2035年科技预见,为相关研发人员明确了技术发展方向,为其他领域工业智能机器人的研发人员提供了研究思路。
本书可供工业智能机器人、具身智能等领域的研发人员使用,也可供高等院校相关专业教师、高年级本科生和研究生参考。
目 录
潘云鹤院士序
丛斌院士序
王军志院士序
前言
第1章 工业智能机器人概论 1
1.1 工业智能机器人概要 2
1.1.1 工业智能机器人基本概念 2
1.1.2 相关分类 3
1.1.3 工业智能机器人主要技术基础 7
1.2 工业智能机器人技术前沿 8
1.2.1 智能感知技术 8
1.2.2 具身智能技术 9
1.2.3 自主智能技术 10
1.2.4 机器人大模型技术 11
1.2.5 人形机器人技术 12
1.3 工业智能机器人的重大需求 13
1.3.1 高精度柔性制造需求 13
1.3.2 合规性约束执行需求 14
1.3.3 复杂生产最佳化调控需求 15
1.3.4 人机协作和多机协同作业需求 16
1.3.5 生产过程智慧管理需求 17
1.3.6 绿色制造与节能减排需求 18
1.3.7 极端环境生产作业需求 18
1.3.8 机器人系统可靠性需求 19
1.3.9 机器人系统安全性需求 21
1.4 工业智能机器人的核心技术挑战 21
1.4.1 复杂工况的感知与状态理解 22
1.4.2 生产规律辨识与过程知识发现 23
1.4.3 多任务多目标最优调控 23
1.4.4 多模态工业生产大模型构建 24
1.4.5 工业生产大模型的机器人端部署 24
1.4.6 多任务执行中机器人实时决策 25
1.4.7 机器人故障自主诊断与容错控制 25
1.4.8 机器人学习进化与知识迭代 26
1.4.9 机器人高端核心部件设计与制造 27
1.4.10 极端环境持续生产作业 27
1.4.11 多机器人协同工作 28
1.4.12 人机共融与知识交互 29
1.5 工业智能机器人能力评测方法 29
1.5.1 从执行机器到智能实体的升级 30
1.5.2 工业智能机器人分级评价标准 30
1.5.3 工业智能机器人的测评模型 31
1.5.4 工业智能机器人的评测方法 34
参考文献 36
第2章 工业智能机器人应用领域 37
2.1 工业智能机器人主要应用领域概述 41
2.2 汽车制造业 42
2.3 动力蓄电池制造业 45
2.4 船舶与海洋工程装备制造业 46
2.5 飞机制造业 48
2.6 通用零部件制造业 49
2.7 电子制造行业 51
2.8 化学工业 53
2.9 纺织行业 55
2.10 食品制造业 56
2.11 医药制造业 57
2.12 行业应用特征与技术需求汇总 61
参考文献 62
第3章 医药工业智能机器人设计理论 67
3.1 医药工业智能机器人关键技术需求 68
3.1.1 医药工业场景的技术条件约束 68
3.1.2 医药产品安全生产需求 68
3.1.3 医药产品生产质量管控需求 69
3.1.4 复杂生产工艺的适配设计需求 70
3.1.5 医药生产环境卫生管控需求 70
3.1.6 医药工业生产效能需求 71
3.1.7 医药生产智慧管理与监管需求 72
3.1.8 医药工业绿色低碳生产需求 72
3.1.9 人机共处环境中的行为安全需求 73
3.2 医药工业智能机器人设计原则 74
3.2.1 医药工业智能机器人设计目标 74
3.2.2 机器人系统构建技术指导总则 76
3.2.3 机器人智脑设计原则 77
3.2.4 机器人执行精度设计原则 77
3.2.5 机器人运行效率设计原则 78
3.2.6 机器人医药卫生级设计原则 79
3.2.7 机器人可靠性设计原则 79
3.2.8 机器人安全性设计原则 80
3.2.9 机器人可扩展性设计原则 81
3.2.10 装备系统性设计原则 81
3.2.11 机器人经济性设计原则 82
3.3 医药工业智能机器人设计方法学 82
3.3.1 符合GMP要求的卫生级结构设计 83
3.3.2 精度、稳定性与鲁棒性协同设计 84
3.3.3 合规性嵌入设计 85
3.3.4 系统安全性与失效防护设计 85
3.3.5 模块化、可重构与可扩展设计 86
3.3.6 可靠性与全生命周期设计 87
3.3.7 建模仿真与优化设计 87
3.3.8 多工艺、多场景与系统协同设计 88
3.4 医药工业智能机器人技术原理 88
3.4.1 洁净机器人结构 89
3.4.2 机器人运动学与动力学 90
3.4.3 机器人生产环境感知 91
3.4.4 机器人柔顺交互控制 92
3.4.5 机器人作业技能的泛化 93
3.4.6 机器人决策与优化 93
3.5 医药工业智能机器人科技战略路径 94
3.5.1 数字化与智能化协同演进 94
3.5.2 医药工业智能机器人创制方法论 95
3.5.3 医药工业生产体系重构策略 98
3.5.4 医药工业智能机器人技术发展路径 99
3.5.5 医药工业智能机器人技术矩阵图 101
第4章 医药工业智能机器人技术体系 105
4.1 医药工业智能机器人系统总体架构 107
4.2 机器人结构构造与驱动技术 108
4.2.1 机械臂机构构型与结构设计 108
4.2.2 洁净机器人本体结构与防护设计 111
4.2.3 移动机器人机构设计 113
4.2.4 关节模组与精密伺服驱动技术 114
4.2.5 软体机器人技术 117
4.2.6 末端执行器与柔性化设计技术 117
4.3 智能感知与建模技术 118
4.3.1 智能机器人传感技术 118
4.3.2 多模态智能感知与信息融合技术 122
4.3.3 机器人自主定位与建图技术 124
4.3.4 药品生产过程在线检测与建模技术 128
4.3.5 药品关键质量属性量测技术 130
4.4 运动规划与控制技术 132
4.4.1 机器人运动学建模 132
4.4.2 高维空间运动规划与避障算法 135
4.4.3 刚柔耦合动力学建模 137
4.4.4 自动控制与精密伺服控制 139
4.4.5 动力学柔顺控制 141
4.5 智能认知与决策技术 144
4.5.1 AI决策与控制技术 144
4.5.2 机器人自主学习与智能认知技术 145
4.5.3 具身智能与端到端VLA决策技术 148
4.6 AI软件机器人技术 148
4.6.1 机器人流程自动化技术 149
4.6.2 软件机器人AI增强技术 150
4.6.3 人机共融协作与交互技术 151
4.6.4 AI智能体技术 152
4.7 医药工业大脑构建技术 154
4.7.1 深度神经网络技术 154
4.7.2 医药生产知识图谱技术 155
4.7.3 医药生产大模型技术 156
4.7.4 脑机接口与下一代人机交互技术 157
4.7.5 医药工业大脑系统架构 157
参考文献 159
第5章 AI制药机器人技术及其应用 162
5.1 制药车间环境参数AI预警监测机器人 163
5.1.1 概述 163
5.1.2 机器人系统组成 165
5.1.3 机器人作业流程及应用 167
5.2 流化床制粒过程AI测控机器人 168
5.2.1 概述 168
5.2.2 机器人系统组成 169
5.2.3 机器人作业流程及应用 171
5.3 自适应校正的制药质量智能检测机器人 173
5.3.1 概述 174
5.3.2 机器人系统组成 175
5.3.3 机器人作业流程及应用 176
5.4 制药风险AI管控机器人 177
5.4.1 概述 178
5.4.2 机器人系统组成 179
5.4.3 机器人作业流程及应用 180
5.5 药物提取过程AI测控机器人 182
5.5.1 概述 182
5.5.2 机器人系统组成 183
5.5.3 机器人作业流程及应用 185
参考文献 187
第6章 药品智造AI软件机器人技术及其应用 188
6.1 药品精益生产管理AI软件机器人 189
6.1.1 概述 189
6.1.2 机器人系统组成 190
6.1.3 机器人作业流程及应用 191
6.2 药品生产能耗AI最优调控机器人 193
6.2.1 概述 193
6.2.2 机器人系统组成 194
6.2.3 机器人作业流程及应用 195
6.3 制药过程质量AI管控机器人 197
6.3.1 概述 197
6.3.2 机器人系统组成 198
6.3.3 机器人作业流程及应用 199
6.4 药品生产动态风险AI管控机器人 202
6.4.1 概述 202
6.4.2 机器人系统组成 203
6.4.3 机器人作业流程及应用 204
6.5 制药工业碳足迹AI监测与管理机器人 205
6.5.1 概述 206
6.5.2 机器人系统组成 206
6.5.3 机器人作业流程及应用 207
6.6 药品生产GMP管理AI软件机器人 209
6.6.1 概述 210
6.6.2 机器人系统组成 211
6.6.3 机器人作业流程及应用 213
6.7 制药过程多任务多目标协同AI调优机器人 215
6.7.1 概述 215
6.7.2 机器人系统组成 216
6.7.3 机器人作业流程及应用 217
6.8 制药企业全面质量管理AI软件机器人 219
6.8.1 概述 219
6.8.2 机器人系统组成 220
6.8.3 机器人作业流程及应用 221
6.9 基于多智能体的医药产品AI监管机器人 223
6.9.1 概述 224
6.9.2 机器人系统组成 224
6.9.3 机器人作业流程及应用 225
6.10 设备在役状态AI动态评估及故障预警机器人 227
6.10.1 概述 227
6.10.2 机器人系统组成 228
6.10.3 机器人作业流程及应用 229
参考文献 231
第7章 药品智造机器人应用实例 232
7.1 实例1:药物提取过程AI测控机器人 232
7.1.1 实例详解 232
7.1.2 总结 242
7.2 实例2:制药浓缩过程AI跨模态测控机器人 243
7.2.1 实例详解 243
7.2.2 总结 249
参考文献 250
第8章 工业智能机器人技术趋向与展望 251
8.1 智能化跃迁:从计算智能进阶具身智能 251
8.1.1 计算智能的能力边界 251
8.1.2 机器人与智能体融合 252
8.1.3 智能系统重构 252
8.2 系统化变革:从独自作业向群体智能跨越 254
8.2.1 机器人独自作业模式 254
8.2.2 局部优化与整体系统失衡 254
8.2.3 机器人群体智能与自组织生产 255
8.3 通适化转型:从标准化作业转为跨域柔性 256
8.3.1 机器人标准化作业 256
8.3.2 标准绑定与能力迁移困境 256
8.3.3 跨域泛化驱动的能力重构 257
8.4 工程化落地:从功能验证转向产业实战 258
8.4.1 机器人功能验证的局限性 258
8.4.2 机器人规模化部署的现实约束 258
8.4.3 工业智能机器人的产业应用 259
8.5 自主性破茧:从自适应迈向行为自主 260
8.5.1 机器人自适应控制 260
8.5.2 复杂工况下的机器人自控局限 260
8.5.3 机器人行为的自主 261
8.6 共生性演进:人机共融与智慧协同 262
8.6.1 人机分工的运行机制 262
8.6.2 人机独行与认知割裂 263
8.6.3 人机共智知识共建 263
8.7 安全性升级:生产可靠性与工业安全 265
8.7.1 传统工业的安全保障体系 265
8.7.2 自主决策驱动的安全挑战 265
8.7.3 可靠性工程与责任机制重构 266
8.8 工业智能机器人技术展望:发展形成“智造机器人社会” 267
参考文献 268
第9章 医药工业智能机器人科技预见 269
9.1 医药工业智能机器人未来科技战略构思 269
9.2 药品生产多模态感知机器人技术 270
9.2.1 多模态感知智能技术原理创新策略 270
9.2.2 药品生产智能感知机器人功能发展趋向 271
9.2.3 多模态感知机器人的主要用途 272
9.3 医药工业认知机器人技术 272
9.3.1 医药工业认知智能技术原理创新策略 273
9.3.2 医药工业认知机器人的功能拓展预测 274
9.3.3 医药工业认知机器人主要应用场景 275
9.4 制药过程多任务多目标整合调优机器人技术 276
9.4.1 多任务多目标全局优化技术原理创新策略 276
9.4.2 制药过程多任务多目标整合调优机器人功能拓展趋向 277
9.4.3 主要应用场景 278
9.5 生物仿生智能制药机器人技术 278
9.5.1 生物仿生智能制药机器人技术原理创新策略 279
9.5.2 生物仿生智能制药机器人功能拓展预测 280
9.5.3 主要应用场景 280
9.6 生产平台体系化制药机器人技术 281
9.7 医药工业新类智能机器人科技前瞻研究 282
9.7.1 机器人制剂车间:人机共智高效生产的无人车间 283
9.7.2 药品全生命周期质量AI管控机器人 284
9.7.3 药品疗效测评机器人 285
前 言
纵观世界工业科技,已飞速跨入百舸争流、竞逐争雄的AI 时代,制造业科技版图正在改写和重构,智造装备历史性变局催人奋进。工业智能机器人是建设制造强国极为重要的科技基石,处于制造业新质生产力发展的最前沿,既是国家战略科技力量的主攻方向,也是未来智能装备产业的核心技术,已成为全球工业发达国家竞相争夺的科技高地,直接关乎我国高科技产品制造业的未来。
医药工业是体现国家科技竞争力的战略性支柱产业,事关人类生命健康和国家安全。目前,我国正从制药大国向制药强国迈进,迫切需要医药工程科技界勇于变革创新,融智赋能制药技术装备,实施制药工程科技“弯道超车”,推进医药产业高质量发展。医药工业智能机器人是工业机器人与医药人工智能交融形成的高科技结晶,并是构建医药产业新质生产力的核心引擎,对于医药制造业提质增效、控本降耗、节能减排等具有重要的技术价值。本书旨在围绕制造强国与健康中国建设的重大需求及科技挑战,开拓高端医药工业装备科技创新路径,绘制多模态感知、多任务统揽、多场景认知、多目标调优和人机共智的AI制药机器人蓝图,力求阐明医药工业智能机器人相关技术原理、创新科研方法学、前沿发展方向、实际应用场景及工程实施方案等等。
本书共9 章,第1 章由程翼宇(浙江大学药学院)、范城玮(北京航空航天大学国际创新学院)、叶洲腾(北京航空航天大学国际创新学院) 等撰写;第2 章由叶洲腾、范城玮等撰写;第3 章由程翼宇、叶洲腾、徐冠华(浙江大学机械工程学院) 等撰写;第4 章由徐冠华、叶洲腾等撰写;第5 章由陶益(浙江工业大学药学院)、程宁涛(浙江大学医学院)、徐冠华等撰写;第6 章由王毅(浙江大学药学院)、陶益等撰写;第7 章由李正(天津中医药大学)、程宁涛、陆晓晶(杭州胡庆余堂药业有限公司)、马吕丽(杭州胡庆余堂药业有限公司) 等撰写;第8 章由程翼宇、范城玮等撰写;第9 章由程宁涛、叶洲腾、王毅等撰写;程翼宇教授负责全书构思和框架设计、整体编排及主要内容修改。此外,北京航空航天大学杨顺昆教授、浙江大学海洋学院冯博、美国南加州大学航空航天与机械工程系钱厚臻参与了本书部分工作,谨致诚挚的谢意!
由于撰写时间仓促及学识水平所限,本书难免存在不足之处,敬请读者不吝指教,谨此致谢。全体作者衷心感谢机械工业出版社的大力支持、精心编辑和快速出版。
作 者
- 金粉商城 (微信公众号认证)
- 金粉商城由金属加工杂志社创办。《金属加工》(原名《机械工人》),创刊于1950年,距今已经有70年历史,是面向金属加工工艺及装备领域的专业期刊。金粉商城目前经营工业类专业图书。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...