商品详情
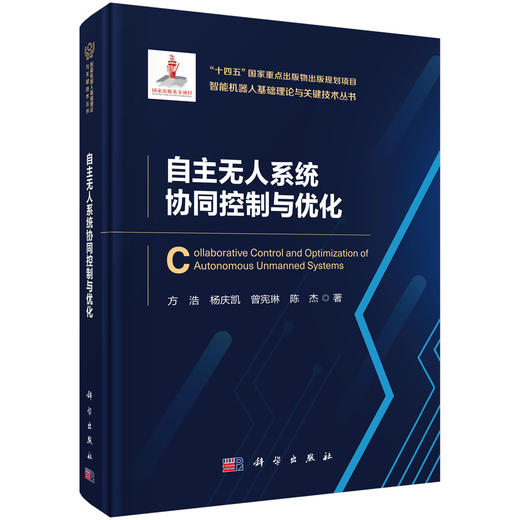
书名:自主无人系统协同控制与优化
定价:139.0
ISBN:9787030850218
作者:方浩等
版次:1
出版时间:2026-06
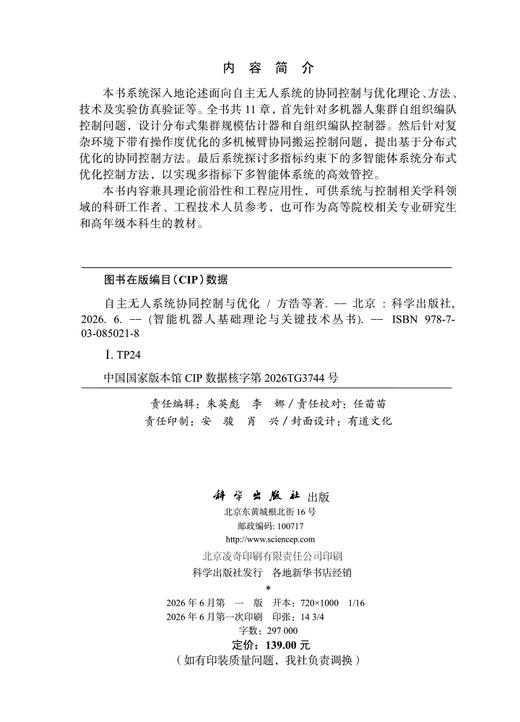
内容提要:
目录:
目录
前言
主要符号说明
第1章 绪论 1
1.1 自主无人系统概述 1
1.2 自主无人系统控制与优化的研究意义 2
1.3 自主无人系统协同控制与优化概述 4
1.3.1 多机器人集群自组织编队 4
1.3.2 多移动机械臂协同中的分布式优化控制 8
1.3.3 基于分布式优化的多智能体协同控制 14
1.4 本章小结 19
参考文献 19
第2章 预备知识 35
2.1 数值分析基础 35
2.2 代数图论 38
2.3 凸分析与投影 39
2.4 非连续系统理论 42
2.5 应力矩阵和刚性理论 43
2.6 矩阵论基础 45
2.7 近端算子 46
2.8 稳定性理论 47
2.9 本章小结 49
参考文献 49
第3章 环状拓扑下的集群机器人自组织编队控制 51
3.1 问题描述 51
3.2 自组织编队控制器设计 52
3.2.1 控制器设计 52
3.2.2 稳定性分析 53
3.3 基于输入转移的自组织编队控制器设计 59
3.4 基于估计器的自组织编队控制器设计 60
3.4.1 估计器设计 60
3.4.2 控制器设计 61
3.5 仿真和实验 62
3.5.1 数值仿真 62
3.5.2 无人机实验 66
3.6 本章小结 70
参考文献 70
第4章 环状拓扑下基于分布式估计的自组织编队控制 72
4.1 问题描述 72
4.2 分布式估计器设计 73
4.2.1 基于邻居最近时刻测量信息的估计器设计 73
4.2.2 基于邻居最近两个时刻测量信息的估计器设计 81
4.3 基于估计器的自组织编队控制器设计 86
4.4 数值仿真 88
4.5 本章小结 92
参考文献 92
第5章 时变拓扑下基于区域的自组织编队控制 93
5.1 问题描述 93
5.2 控制器设计和分析 94
5.2.1 Lloyd方法 94
5.2.2 德洛奈三角剖分及其分布式生成 95
5.2.3 平衡Lloyd方法 98
5.3 仿真和实验 102
5.3.1 数值仿真 102
5.3.2 无人机实验 105
5.4 本章小结 106
参考文献 106
第6章 优化冗余机械臂操作度和队形的协同控制 107
6.1 问题描述 107
6.1.1 移动机械臂运动学模型 107
6.1.2 基于广义坐标的移动机械臂运动学建模 110
6.1.3 优化操作度和末端队形的协同控制问题描述 111
6.2 优化操作度和末端队形的分布式协同控制方法设计 113
6.2.1 广义坐标约束优化问题的…条件分析 113
6.2.2 投影原始-对偶加速方法和逆运动学控制器设计 115
6.3 优化操作度和末端队形的分布式协同控制方法收敛性分析 116
6.4 数值仿真 120
6.5 本章小结 124
参考文献 124
第7章 多机械臂协同中的任务优先级分层优化控制 126
7.1 问题描述 126
7.2 任务优先级分层优化控制框架设计 127
7.3 分布式任务优先级分层优化控制方法设计 129
7.3.1 关节协调层的带阻尼非连续优化方法设计 129
7.3.2 末端操作层的编队质心跟踪控制器设计 132
7.4 分布式任务优先级分层优化控制方法收敛性分析 133
7.5 数值仿真 135
7.6 本章小结 140
参考文献 141
第8章 障碍环境下多移动机械臂约束位姿优化和安全控制 142
8.1 问题描述 142
8.2 分布式可调安全约束位姿优化控制方法设计 145
8.2.1 可调安全约束的设计和凸近似 146
8.2.2 位姿约束优化方法和有限时间编队控制器设计 149
8.3 分布式可调安全约束位姿优化控制方法收敛性分析 152
8.4 数值仿真 154
8.5 本章小结 161
参考文献 161
第9章 带有非光滑优化指标的受限多智能体系统一致性控制 163
9.1 问题描述 163
9.2 受限多智能体系统分布式双近端控制器设计 165
9.3 分布式双近端控制器下的受限多智能体系统稳定性分析 168
9.4 受限多智能体系统分布式多近端控制器设计 173
9.4.1 已知左特征向量情况下的分布式多近端控制器设计 174
9.4.2 基于左特征向量估计的分布式多近端控制器设计 180
9.5 数值仿真 188
9.6 本章小结 197
参考文献 197
第10章 具有加速设计的多智能体系统分布式优化控制 199
10.1 问题描述 199
10.2 原始-对偶加速方法 201
10.3 基于原始-对偶加速方法的多智能体协同控制 210
10.3.1 多智能体协同控制问题和模型 211
10.3.2 分布式原始-对偶加速方法 212
10.4 本章小结 214
参考文献 214
第11章 混合输入下的多智能体系统分布式优化控制 216
11.1 问题描述 216
11.2 混合输入下的多智能体系统分布式优化控制方法 217
11.3 数值仿真 223
11.4 本章小结 225
参考文献 226
定价:139.0
ISBN:9787030850218
作者:方浩等
版次:1
出版时间:2026-06
内容提要:
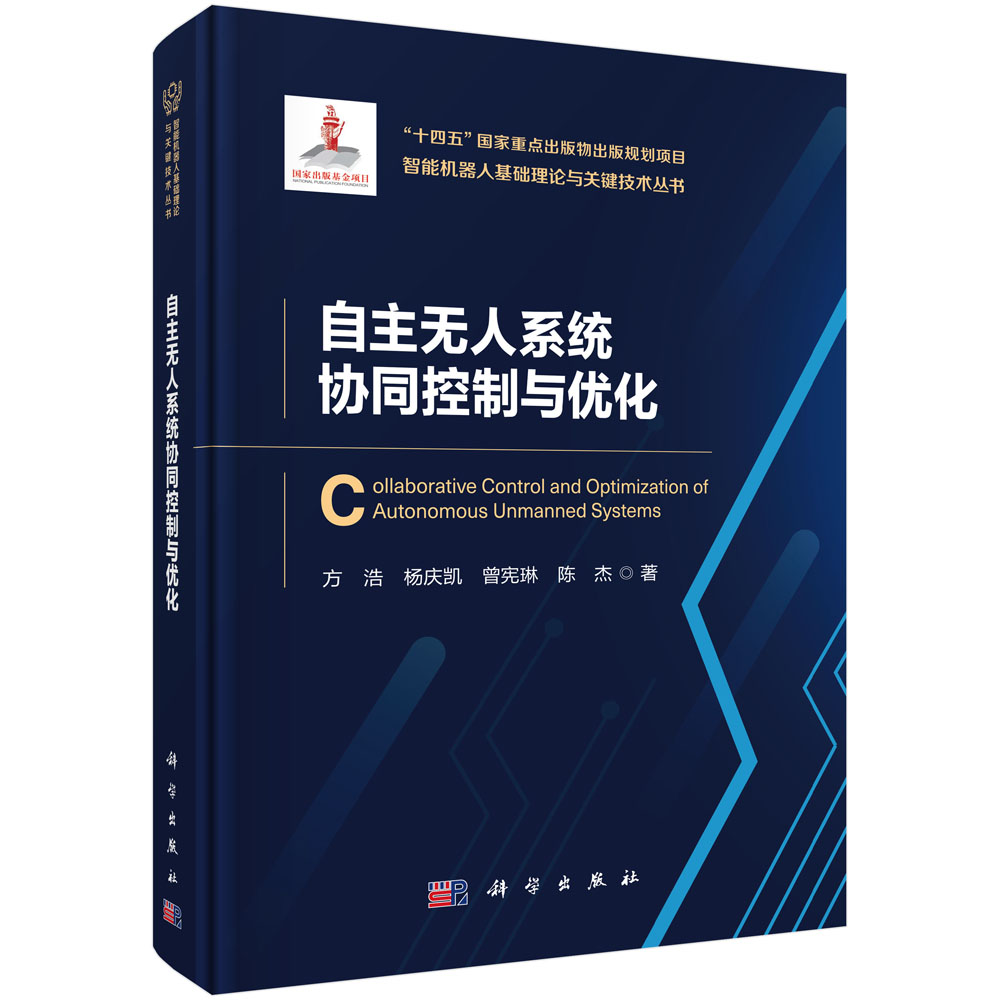
本书系统深入地论述面向自主无人系统的协同控制与优化理论、方法、技术及实验仿真验证等。全书共11章,首先针对多机器人集群自组织编队控制问题,设计分布式集群规模估计器和自组织编队控制器。然后针对复杂环境下带有操作度优化的多机械臂协同搬运控制问题,提出基于分布式优化的协同控制方法。最后系统探讨多指标约束下的多智能体系统分布式优化控制方法,以实现多指标下多智能体系统的高效管控。
目录:
目录
前言
主要符号说明
第1章 绪论 1
1.1 自主无人系统概述 1
1.2 自主无人系统控制与优化的研究意义 2
1.3 自主无人系统协同控制与优化概述 4
1.3.1 多机器人集群自组织编队 4
1.3.2 多移动机械臂协同中的分布式优化控制 8
1.3.3 基于分布式优化的多智能体协同控制 14
1.4 本章小结 19
参考文献 19
第2章 预备知识 35
2.1 数值分析基础 35
2.2 代数图论 38
2.3 凸分析与投影 39
2.4 非连续系统理论 42
2.5 应力矩阵和刚性理论 43
2.6 矩阵论基础 45
2.7 近端算子 46
2.8 稳定性理论 47
2.9 本章小结 49
参考文献 49
第3章 环状拓扑下的集群机器人自组织编队控制 51
3.1 问题描述 51
3.2 自组织编队控制器设计 52
3.2.1 控制器设计 52
3.2.2 稳定性分析 53
3.3 基于输入转移的自组织编队控制器设计 59
3.4 基于估计器的自组织编队控制器设计 60
3.4.1 估计器设计 60
3.4.2 控制器设计 61
3.5 仿真和实验 62
3.5.1 数值仿真 62
3.5.2 无人机实验 66
3.6 本章小结 70
参考文献 70
第4章 环状拓扑下基于分布式估计的自组织编队控制 72
4.1 问题描述 72
4.2 分布式估计器设计 73
4.2.1 基于邻居最近时刻测量信息的估计器设计 73
4.2.2 基于邻居最近两个时刻测量信息的估计器设计 81
4.3 基于估计器的自组织编队控制器设计 86
4.4 数值仿真 88
4.5 本章小结 92
参考文献 92
第5章 时变拓扑下基于区域的自组织编队控制 93
5.1 问题描述 93
5.2 控制器设计和分析 94
5.2.1 Lloyd方法 94
5.2.2 德洛奈三角剖分及其分布式生成 95
5.2.3 平衡Lloyd方法 98
5.3 仿真和实验 102
5.3.1 数值仿真 102
5.3.2 无人机实验 105
5.4 本章小结 106
参考文献 106
第6章 优化冗余机械臂操作度和队形的协同控制 107
6.1 问题描述 107
6.1.1 移动机械臂运动学模型 107
6.1.2 基于广义坐标的移动机械臂运动学建模 110
6.1.3 优化操作度和末端队形的协同控制问题描述 111
6.2 优化操作度和末端队形的分布式协同控制方法设计 113
6.2.1 广义坐标约束优化问题的…条件分析 113
6.2.2 投影原始-对偶加速方法和逆运动学控制器设计 115
6.3 优化操作度和末端队形的分布式协同控制方法收敛性分析 116
6.4 数值仿真 120
6.5 本章小结 124
参考文献 124
第7章 多机械臂协同中的任务优先级分层优化控制 126
7.1 问题描述 126
7.2 任务优先级分层优化控制框架设计 127
7.3 分布式任务优先级分层优化控制方法设计 129
7.3.1 关节协调层的带阻尼非连续优化方法设计 129
7.3.2 末端操作层的编队质心跟踪控制器设计 132
7.4 分布式任务优先级分层优化控制方法收敛性分析 133
7.5 数值仿真 135
7.6 本章小结 140
参考文献 141
第8章 障碍环境下多移动机械臂约束位姿优化和安全控制 142
8.1 问题描述 142
8.2 分布式可调安全约束位姿优化控制方法设计 145
8.2.1 可调安全约束的设计和凸近似 146
8.2.2 位姿约束优化方法和有限时间编队控制器设计 149
8.3 分布式可调安全约束位姿优化控制方法收敛性分析 152
8.4 数值仿真 154
8.5 本章小结 161
参考文献 161
第9章 带有非光滑优化指标的受限多智能体系统一致性控制 163
9.1 问题描述 163
9.2 受限多智能体系统分布式双近端控制器设计 165
9.3 分布式双近端控制器下的受限多智能体系统稳定性分析 168
9.4 受限多智能体系统分布式多近端控制器设计 173
9.4.1 已知左特征向量情况下的分布式多近端控制器设计 174
9.4.2 基于左特征向量估计的分布式多近端控制器设计 180
9.5 数值仿真 188
9.6 本章小结 197
参考文献 197
第10章 具有加速设计的多智能体系统分布式优化控制 199
10.1 问题描述 199
10.2 原始-对偶加速方法 201
10.3 基于原始-对偶加速方法的多智能体协同控制 210
10.3.1 多智能体协同控制问题和模型 211
10.3.2 分布式原始-对偶加速方法 212
10.4 本章小结 214
参考文献 214
第11章 混合输入下的多智能体系统分布式优化控制 216
11.1 问题描述 216
11.2 混合输入下的多智能体系统分布式优化控制方法 217
11.3 数值仿真 223
11.4 本章小结 225
参考文献 226
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...