商品详情
书名:人机协同智能遥操作技术
定价:220.0
ISBN:9787030854650
作者:黄攀峰,刘星,刘正雄
版次:1
出版时间:2026-07
内容提要:
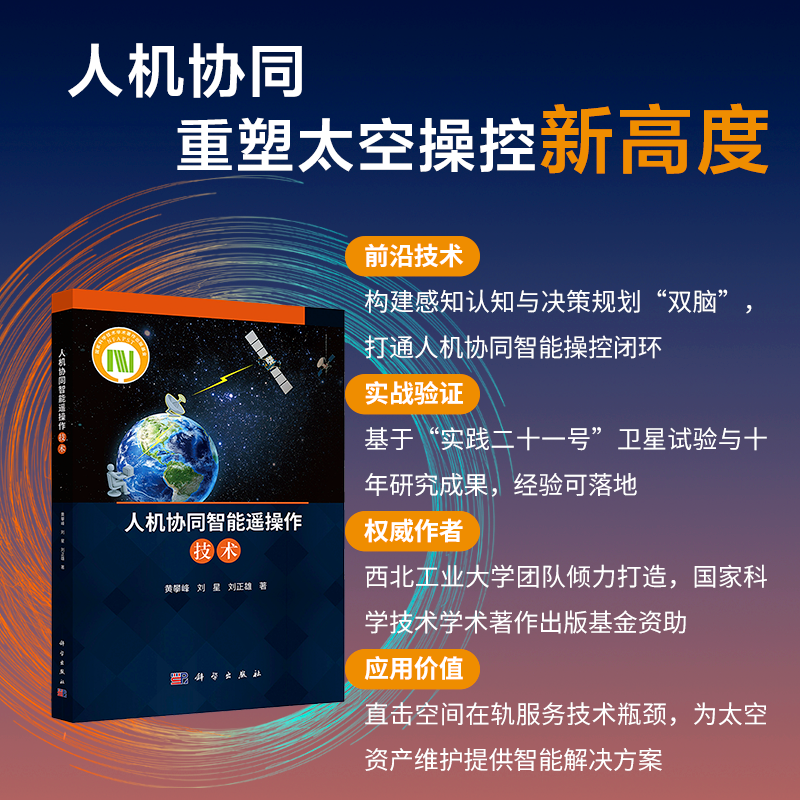
本书是在总结西北工业大学航天学院智能机器人研究中心团队过去10年间在人机协同智能空间遥操作领域的研究工作以及“实践二十一号”…空间遥操作技术试验基础上完成的,对遥操作机器人智能感知及建模、遥操作智能决策规划等领域的研究工作进行了深入、系统的介绍。本书的写作重点在于从“人在回路上”的角度来阐述机器人遥操作领域的学术进展,构建空间机器人在轨服务“操控脑”,为解决空间在轨服务领域技术瓶颈提供有效的解决方案,对于空间机器人操控、人机协同、人机混合智能等前沿领域的发展具有一定的推动作用。
目录:
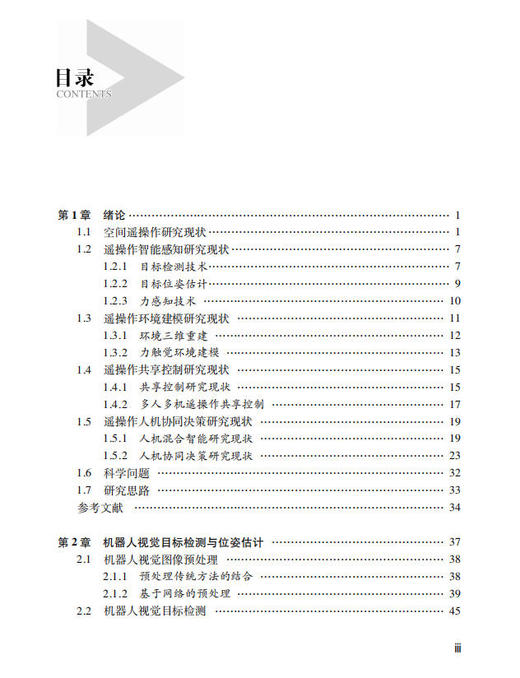
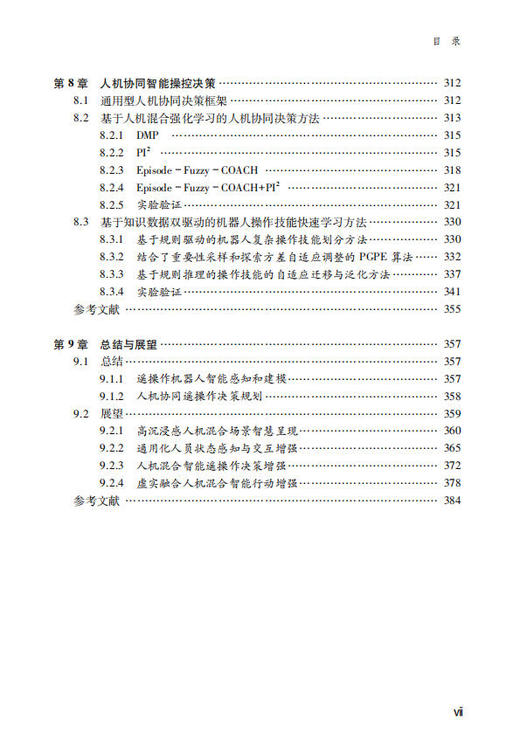
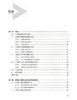
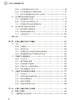
目录
第1章 绪论 1
1.1 空间遥操作研究现状 1
1.2 遥操作智能感知研究现状 7
1.2.1 目标检测技术 7
1.2.2 目标位姿估计 9
1.2.3 力感知技术 10
1.3 遥操作环境建模研究现状 11
1.3.1 环境三维重建 12
1.3.2 力触觉环境建模 13
1.4 遥操作共享控制研究现状 15
1.4.1 共享控制研究现状 15
1.4.2 多人多机遥操作共享控制 17
1.5 遥操作人机协同决策研究现状 19
1.5.1 人机混合智能研究现状 19
1.5.2 人机协同决策研究现状 23
1.6 科学问题 32
1.7 研究思路 33
参考文献 34
第2章 机器人视觉目标检测与位姿估计 37
2.1 机器人视觉图像预处理 38
2.1.1 预处理传统方法的结合 38
2.1.2 基于网络的预处理 39
2.2 机器人视觉目标检测 45
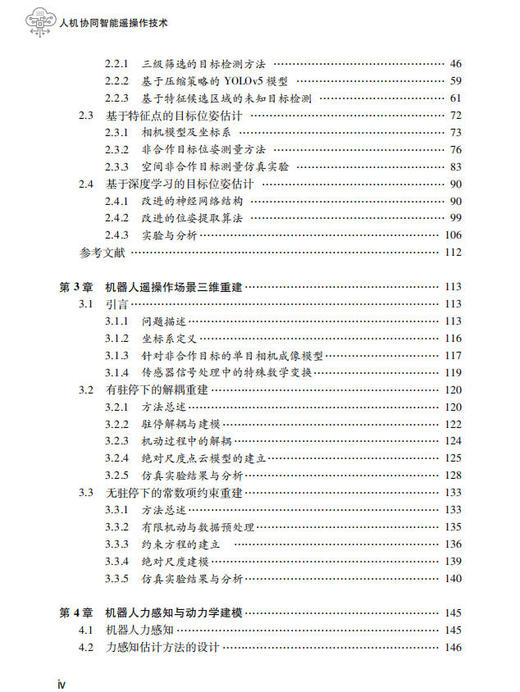
2.2.1 三级筛选的目标检测方法 46
2.2.2 基于压缩策略的YOLOv5模型 59
2.2.3 基于特征候选区域的未知目标检测 61
2.3 基于特征点的目标位姿估计 72
2.3.1 相机模型及坐标系 73
2.3.2 非合作目标位姿测量方法 76
2.3.3 空间非合作目标测量仿真实验 83
2.4 基于深度学习的目标位姿估计 90
2.4.1 改进的神经网络结构 90
2.4.2 改进的位姿提取算法 99
2.4.3 实验与分析 106
参考文献 112
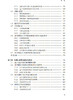
第3章 机器人遥操作场景三维重建 113
3.1 引言 113
3.1.1 问题描述 113
3.1.2 坐标系定义 116
3.1.3 针对非合作目标的单相机成像模型 117
3.1.4 传感器信号处理中的特殊数学变换 119
3.2 有驻停下的解耦重建 120
3.2.1 方法总述 120
3.2.2 驻停解耦与建模 122
3.2.3 机动过程中的解耦 124
3.2.4 绝对尺度点云模型的建立 125
3.2.5 仿真实验结果与分析 128
3.3 无驻停下的常数项约束重建 133
3.3.1 方法总述 133
3.3.2 有限机动与数据预处理 135
3.3.3 约束方程的建立 136
3.3.4 绝对尺度建模 139
3.3.5 仿真实验结果与分析 140
第4章 机器人力感知与动力学建模 145
4.1 机器人力感知 145
4.2 力感知估计方法的设计 146
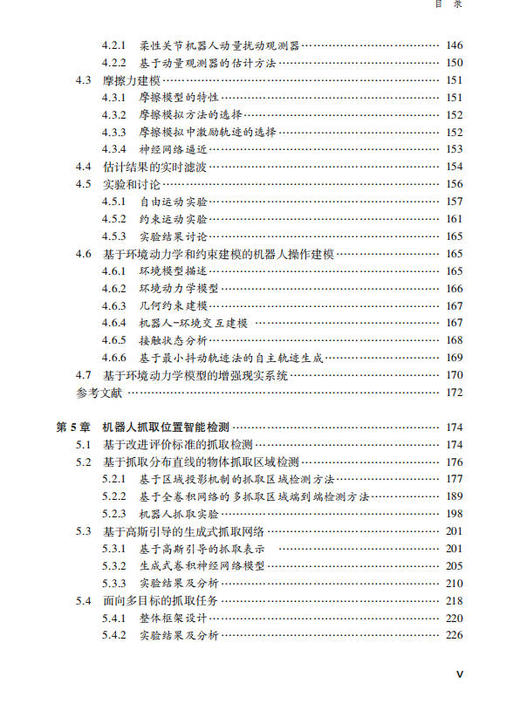
4.2.1 柔性关节机器人动量扰动观测器 146
4.2.2 基于动量观测器的估计方法 150
4.3 摩擦力建模 151
4.3.1 摩擦模型的特性 151
4.3.2 摩擦模拟方法的选择 152
4.3.3 摩擦模拟中激励轨迹的选择 152
4.3.4 神经网络逼近 153
4.4 估计结果的实时滤波 154
4.5 实验和讨论 156
4.5.1 自由运动实验 157
4.5.2 约束运动实验 161
4.5.3 实验结果讨论 165
4.6 基于环境动力学和约束建模的机器人操作建模 165
4.6.1 环境模型描述 165
4.6.2 环境动力学模型 166
4.6.3 几何约束建模 167
4.6.4 机器人?环境交互建模 167
4.6.5 接触状态分析 168
4.6.6 基于最小抖动轨迹法的自主轨迹生成 169
4.7 基于环境动力学模型的增强现实系统 170
参考文献 172
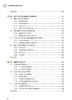
第5章 机器人抓取位置智能检测 174
5.1 基于改进评价标准的抓取检测 174
5.2 基于抓取分布直线的物体抓取区域检测 176
5.2.1 基于区域投影机制的抓取区域检测方法 177
5.2.2 基于全卷积网络的多抓取区域端到端检测方法 189
5.2.3 机器人抓取实验 198
5.3 基于高斯引导的生成式抓取网络 201
5.3.1 基于高斯引导的抓取表示 201
5.3.2 生成式卷积神经网络模型 205
5.3.3 实验结果及分析 210
5.4 面向多目标的抓取任务 218
5.4.1 整体框架设计 220
5.4.2 实验结果及分析 226
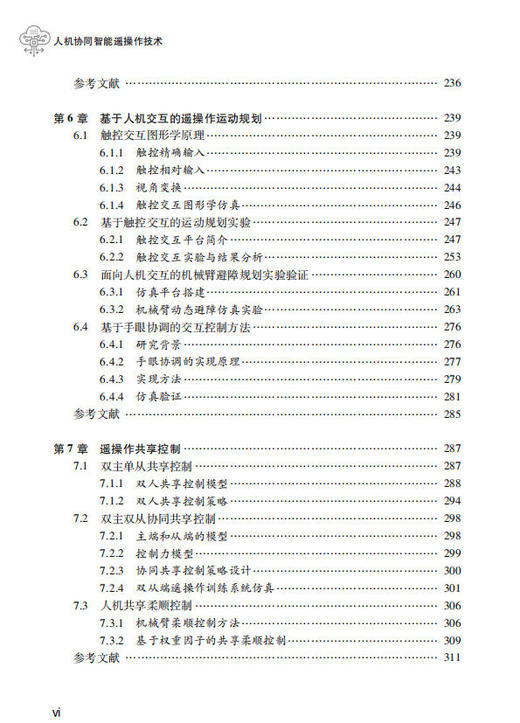
参考文献 236
第6章 基于人机交互的遥操作运动规划 239
6.1 触控交互图形学原理 239
6.1.1 触控精确输入 239
6.1.2 触控相对输入 243
6.1.3 视角变换 244
6.1.4 触控交互图形学仿真 246
6.2 基于触控交互的运动规划实验 247
6.2.1 触控交互五平台简介 247
6.2.2 触控交互实验与结果分析 253
6.3 面向人机交互的机械臂避障规划实验验证 260
6.3.1 仿真平台搭建 261
6.3.2 机械臂动态避障仿真实验 263
6.4 基于手眼协调的交互控制方法 276
6.4.1 研究背景 276
6.4.2 手眼协调的实现原理 277
6.4.3 实现方法 279
6.4.4 仿真验证 281
参考文献 285
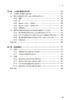
第7章 遥操作共享控制 287
7.1 双主单从共享控制 287
7.1.1 双人共享控制模型 288
7.1.2 双人共享控制策略 294
7.2 双主双从协同共享控制 298
7.2.1 主端和从端的模型 298
7.2.2 控制力模型 299
7.2.3 协同共享控制策略设计 300
7.2.4 双从端遥操作训练系统仿真 301
7.3 人机共享柔顺控制 306
7.3.1 机械臂柔顺控制方法 306
7.3.2 基于权重因子的共享柔顺控制 309
参考文献 311
第8章 人机协同智能操控决策 312
8.1 通用型人机协同决策框架 312
8.2 基于人机混合强化学习的人机协同决策方法 313
8.2.1 DMP 315
8.2.2 PI2 315
8.2.3 Episode?Fuzzy?COACH 318
8.2.4 Episode?Fuzzy?COACH+PI2 321
8.2.5 实验验证 321
8.3 基于知识数据双驱动的机器人操作技能快速学习方法 330
8.3.1 基于规则驱动的机器人复杂操作技能划分方法 330
8.3.2 结合了重要性采样和探索方差自适应调整的PGPE算法 332
8.3.3 基于规则推理的操作技能的自适应迁移与泛化方法 337
8.3.4 实验验证 341
参考文献 355
第9章 总结与展望 357
9.1 总结 357
9.1.1 遥操作机器人智能感知和建模 357
9.1.2 人机协同遥操作决策规划 358
9.2 展望 359
9.2.1 高沉浸感人机混合场景智慧呈现 360
9.2.2 通用化人员状态感知与交互增强 365
9.2.3 人机混合智能遥操作决策增强 372
9.2.4 虚实融合人机混合智能行动增强 378
参考文献 384 
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...