文轩九月图书旗舰店店铺主页二维码
文轩九月图书旗舰店
特价好书,就在文轩网!
微信扫描二维码,访问我们的微信店铺

具身智能机器人导论

45.00
运费: 免运费
库存: 4 件
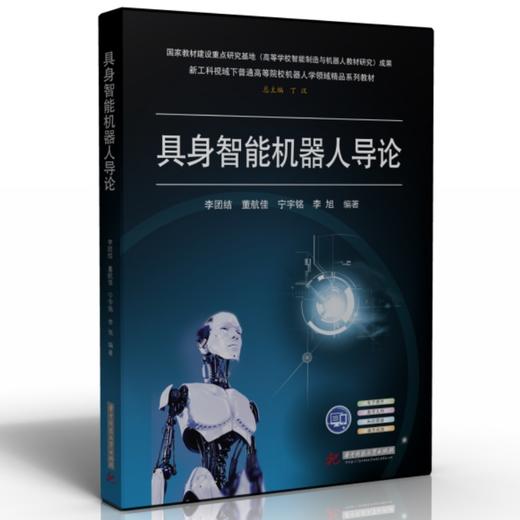
具身智能机器人导论 商品图0
具身智能机器人导论 商品缩略图0

商品详情

具身智能机器人导论

作  者:李团结 等 编著 编
定  价:45
出 版 社:华中科技大学出版社
出版日期:2026年04月01日
页  数:202
装  帧:平装
ISBN:9787577227955

本书紧扣当前具身智能机器人前沿发展趋势,立足学科交叉特点,以感知 — 操作 — 学习 — 导航完整技术闭环为脉络,系统梳理了具身智能机器人的理论基础、算法原理、关键技术与演化规律,内容覆盖多模态感知融合、具身操作学习、自主导航建图等核心模块,并结合智能制造、医疗康复、空间作业等应用,兼顾理论深度与工程实践指导性。全书结构完整、逻辑循序渐进、内容由浅入深,融合人工智能、控制科学、机电集成等多领域前沿成果,清晰阐释了机器人由机械装备向自主智能体演进的内在机理。本书配套教学课件、教学大纲、知识图谱、操作视频等完善的数字教学资源,适配高校机器人工程、自动化、智能科学等专业课程教学,同时可作为科研人员与行业工程技术从业者学习研究、技术应用的优质参考用书。

目录

第1章绪论
1.1具身智能机器人概述
1.2具身智能机器人发展历史与现状
1.2.1机器人的产生与发展
1.2.2机器人的定义
1.2.3机器人的分类
1.3具身智能机器人研究方向
1.3.1机器人本体结构/机构的优化设计
1.3.2多模态感知
1.3.3操作技能学习
1.3.4协同建图与导航
1.4机器人的参考坐标系
1.4.1自由度
1.4.2工作空间
1.4.3机器人额定速度与额定负载
1.4.4机器人的分辨率、定位精度和重复定位精度
1.4.5响应时间
1.4.6机器人感知能力
1.4.7学习能力
1.4.8导航能力
1.4.9能耗效率
1.4.10坐标系
1.5具身智能机器人应用与挑战
1.5.1具身智能机器人的应用
1.5.2具身智能机器人的挑战
本章习题
本章参考文献
第2章具身智能机器人基础知识
2.1机器人运动学
……

内容介绍

《具身智能机器人导论》作为“新工科视域下普通高等院校机器人学领域精品系列教材”的核心篇章,系统阐述了具身智能机器人的基本理论框架、关键技术路径与应用前景,旨在为智能机器人领域的科研人员、工程技术人员及高校师生提供一部兼具理论深度与实践指导意义的系统化教材。本书以“感知—操作—学习—导航”的闭环体系为主线,从工程实现与认知机制双重视角出发,全面解析了具身智能机器人系统建模、算法设计与学习泛化的内在逻辑与演化规律。
全书内容系统、全面,共分6章,涵盖具身智能机器人的理论基础、多模态信息感知与融合、具身操作与技能学习、自主导航与高精度建图、未来发展趋势等核心领域。本书不仅对机器人从“机械体”向“智能体”的转变进行了系统论述,还深入探讨了强化学习、机电集成技能学习、自主导航等前沿方法在具身智能体系中的应用,而且结合典型工程案例与产业应用,展示了具身智能机器人在智能制造、医疗康复和空间操......
李团结 等 编著 编

李团结,西安电子科技大学博士生导师,二级教授,陕西省科技创新领军人才,陕西省教学名师。中国机械工程学会高级会员,陕西省机械工程学会空间机械工程分会第一届理事会副理事长,中国机械工程学会空间机构分会第一届委员会委员,中国振动工程学会航天器振动与控制专业委员会委员,《空间电子技术》第四届编辑委员会编委。主要从事空间可展开结构与天线和机器人技术研究。获重量教学成果奖二等奖1项,省级教学成果特等奖1项、二等奖2项。获国家科技进步二等奖1项、省部级一等奖3项、省部级二等奖3项。2020-2024年连续5年入围全球前2%很好科学家榜单(职业生涯、单年度)。发表SCI论文160余篇,研究成果已应用于我国多个......

文轩九月图书旗舰店店铺主页二维码
文轩九月图书旗舰店
特价好书,就在文轩网!
扫描二维码,访问我们的微信店铺

具身智能机器人导论

手机启动微信
扫一扫购买

收藏到微信 or 发给朋友

1. 打开微信,扫一扫左侧二维码

2. 点击右上角图标

点击右上角分享图标

3. 发送给朋友、分享到朋友圈、收藏

发送给朋友、分享到朋友圈、收藏

微信支付

支付宝

扫一扫购买

收藏到微信 or 发给朋友

1. 打开微信,扫一扫左侧二维码

2. 点击右上角图标

点击右上角分享图标

3. 发送给朋友、分享到朋友圈、收藏

发送给朋友、分享到朋友圈、收藏