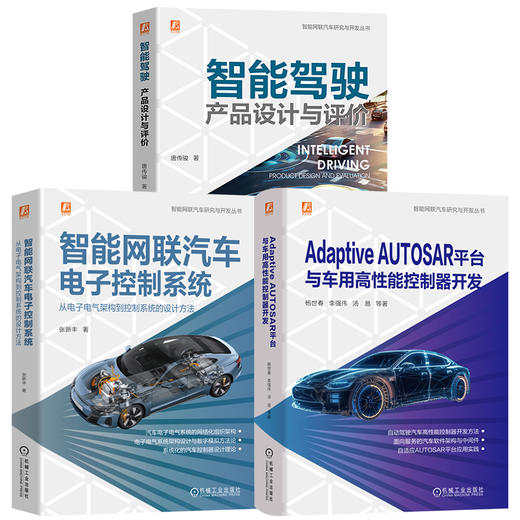
官网 Adaptive AUTOSAR平台与车用高性能控制器开发+电子控制系统+智能驾驶 产品设计与评价 套装全3册 智能网联汽车技术书籍
| 运费: | 免运费 |
商品详情
定价:494.0
ISBN:9787111736387
作者:唐传骏
版次:1
内容提要:
《智能网联汽车电子控制系统:从电子电气架构到控制系统的设计方法》
本书从汽车电气架构开始叙述,由汽车电子电气系统发展历史演变规律得出智能网
联汽车电子控制系统的根本特征,涵盖了当今世界汽车电子电气系统的网络化组织架构背景、
电子电气系统架构设计与控制器形态、控制器设计的仿真与数字模拟方法论、
开发流程、评价方法及具体的控制器设计理论,并且以纵向动力学、
横向动力学和汽车动力链的控制为例进行了具体阐述。因此,对于刚进入汽车电子和
智慧交通开发领域的人员,可以通过这些内容完善自己的知识体系。对于智能汽车、
环境感知、驾驶决策及执行器设计的开发人员,也可以通过本书加深对于其他
相关环节的了解,扩展知识面。
本书主要面向高校汽车学院、交通工程学院、车企以及科研机构中与汽车电子电气
系统研究开发相关的科学技术人员、开发人员、教师以及学生等。本书既可以作为
汽车电子电气架构、汽车电子控制系统与开发、智能网联汽车、车路协同等领域的教材,
也可作为智能网联汽车开发的参考书。
《Adaptive AUTOSAR平台与车用高性能控制器开发》
本书以智能驾驶为背景,面向广大汽车软件人员对学习汽车软件技术的需求,
基于国际领先的ETAS公司AP平台与恩智浦S32G高性能车载计算芯片,
对汽车电子电气架构以及车载高性能控制器的软件开发进行了详细的介绍。
本书首先讲述了汽车电控系统的发展以及AP规范的基本概念,结合智能驾驶域控
制器所面临的安全问题,以AP方法论为线索,层层递进阐述智能驾驶控制器所需
的技术要点、开发细节与实践方式,通过示例全面展示了控制器软件开发的具体流
程与方法,旨在以开发者的视角深度剖析AUTOSAR方法论的具体实施过程。
本书可作为汽车软件工程师或相关行业从业人员的参考书,也可供汽车电子相关专
业学生以及对智能驾驶技术感兴趣的人参考阅读。
《智能驾驶:产品设计与评价》
本书基于汽车智能化的大背景,从产品和用户体验的角度,系统地梳理了智能驾驶
的技术原理、场景体系、功能体系、人机交互等内容,并提出一套有效的通用化智
能驾驶产品设计和评价方法。本书可以指导智能驾驶的从业人员从用户需求和应用
场景出发,基于产品化的理念,提升用户对智能驾驶的使用体验;同时,在行业内
以及用户群体中,形成对智能驾驶的体系化、统一化、清晰化的认知,从而促进行
业交流,推进智能驾驶的进一步发展。
本书面向的读者是:智能驾驶的设计、研发、测试评价的管理人员和技术人员;智
能驾驶相关的投资、媒体等行业的从业人员;智能驾驶相关政策制定机构的专业人
员;高校师生以及相关科研单位和咨询机构的科技工作者。
目录:
智能驾驶:产品设计与评价
序
前言
第 1 篇 智能驾驶基础
第1章 基 本 原 理.. 3
第2章 硬 件 系 统.. 6
2.1 感知硬件..6
2.1.1 摄像头 ..8
2.1.2 激光雷达 ..11
2.1.3 毫米波雷达 ..14
2.1.4 超声波雷达 ..16
2.2 定位硬件.. 18
2.3 计算平台.. 20
2.3.1 电子电气架构 ..20
2.3.2 域控制器与芯片 ..22
2.4 线控底盘.. 23
2.4.1 线控转向 ..24
2.4.2 线控制动 ..26
2.4.3 线控驱动 ..29
2.4.4 线控换档 ..30
第3章 软 件 系 统..32
3.1 车载地图.. 32
3.1.1 标精地图 ..32
3.1.2 高精地图 ..33
3.2 底层操作系统.. 35
3.3 中间层软件.. 36
3.4 上层应用算法.. 37
3.4.1 感知算法 ..37
3.4.2 定位算法 ..42
3.4.3 决策规划算法 ..45
3.4.4 控制执行算法 ..47
第 2 篇 智能驾驶的人-车-路体系
第4章 场 景 体 系..54
4.1 场景定义与分类.. 54
4.2 建立出行场景库.. 62
4.2.1 场景库特点与原则 ..62
4.2.2 提取场景要素 ..64
4.2.3 分层构建场景 ..91
4.3 行车场景.. 92
4.3.1 半开放道路场景 ..93
4.3.2 全开放道路场景 ..102
4.4 泊车场景.. 110
4.4.1 水平泊车 ..111
4.4.2 垂直泊车 ..112
4.4.3 斜列泊车 ..113
4.4.4 泊车受限 ..114
4.4.5 泊车困难 ..115
第5章 功 能 体 系..117
5.1 量产功能盘点.. 117
5.2 建立智驾功能体系..120
5.2.1 分析用户需求点 ..121
5.2.2 形成功能体系 ..122
5.3 智驾功能解读.. 130
5.3.1 行车功能解读 ..130
5.3.2 泊车功能解读 ..134
5.3.3 主动安全功能解读 ..138
第6章 交 互 体 系..144
6.1 交互方式与途径..144
6.1.1 视觉交互 ..145
6.1.2 听觉交互 ..151
6.1.3 触觉交互 ..152
6.1.4 其他感官交互 ..153
6.2 交互内容.. 154
6.2.1 车-人交互 ..154
6.2.2 人-车交互 ..160
6.3 现状与发展趋势..162
第 3 篇 智能驾驶产品设计
第7章 设 计 理 念..172
7.1 第一性原理.. 172
7.1.1 理论解读 ..172
7.1.2 产品实践 ..173
7.2 从用户出发.. 175
7.2.1 聚焦用户需求 ..176
7.2.2 用户思维导向 ..177
7.3 从场景出发.. 182
7.3.1 深入典型场景 ..183
7.3.2 拓展边缘场景 ..184
7.4 跨行业融合.. 184
第8章 市 场 调 研..186
8.1 竞品对标.. 186
8.2 市场趋势.. 193
8.3 用户需求.. 196
第9章 产 品 规 划..199
9.1 产品定位.. 199
9.2 产品路线图.. 200
9.3 系统方案.. 203
第10章 功 能 定 义.. 208
10.1 功能原则.. 208
10.1.1 安全 ..208
10.1.2 合规 ..210
10.1.3 舒适 ..214
10.1.4 高效 ..217
10.2 功能实例.. 218
10.2.1 自适应巡航 ..218
10.2.2 智能限速辅助 ..228
10.2.3 车道居中控制 ..233
10.2.4 智能变道 ..240
10.2.5 自动泊车 ..247
10.2.6 遥控泊车 ..257
第 4 篇 智能驾驶产品评价
第11章 评 价 理 念.. 262
11.1 基于场景.. 262
11.2 系统全面.. 263
11.3 量化思维.. 264
第12章 评 价 体 系.. 267
12.1 测评场景.. 267
12.1.1 行车测评场景 ..268
12.1.2 泊车测评场景 ..278
12.2 评价指标.. 284
12.2.1 行驶效果 ..284
12.2.2 交互效果 ..296
第13章 测 评 案 例.. 299
13.1 行驶效果测评..299
13.1.1 环境感知能力测评 ..299
13.1.2 智能化程度测评 ..303
13.1.3 安全性测评 ..305
13.1.4 可靠性测评 ..307
13.1.5 舒适性测评 ..309
13.1.6 行驶效率测评 ..311
13.1.7 专项测评 ..314
13.2 交互效果测评..315
13.2.1 交互方式与途径测评 ..315
13.2.2 交互内容与风格测评 ..317
13.2.3 用户信任度测评 ..324
13.3 测评结论.. 325
附录.. 326
附录A SAE分级标准..326
附录B ODC与ODD..328
附录C 缩写词汇总.. 329
参考文献.. 336
智能网联汽车电子控制系统:从电子电气架构到控制系统的设计方法
序言
前言
第1章智能网联汽车的电子电气架构1
1.1电子电气架构概述1
1.1.1什么是电子电气架构?1
1.1.2汽车电子电气架构的特点2
1.1.3为什么是电子电气架构?3
1.2现代汽车电子电气系统的技术基础4
1.2.1半导体与集成电路技术4
1.2.2车载通信与总线技术10
1.2.3传感器技术16
1.2.4软件工程技术17
1.3汽车电子电气架构的演变21
1.3.1集中式控制架构22
1.3.2分布式控制架构23
1.3.3域集中式架构24
1.3.4中央集中式控制架构26
1.3.5汽车电子电气架构趋势27
1.4智能网联汽车28
1.4.1智能网联汽车发展历程28
1.4.2中国技术路线图30
1.4.3智能网联的信息物理架构33
1.4.4智能网联汽车产业形态33
1.5本章小结37
参考文献37
第2章电子电气架构的电源网络设计40
2.1汽车电源电压等级变迁40
2.2点对点连接系统的低压电源分配41
2.3智能网联汽车低压电源42
2.3.1控制器的电源分配42
2.3.2位置化通道化的电源分配44
2.4高压动力电源分配45
2.5本章小结46
参考文献46
第3章电子电气架构中的控制器组网设计48
3.1功能化组网方法48
3.1.1动力网络48
3.1.2底盘网络49
3.1.3车身网络49
3.1.4诊断网络49
3.2基于位置的组网优化方法49
3.2.1整车骨干网50
3.2.2组网优化模型50
3.2.3网络通信的可调度约束条件51
3.2.4有序样品的有限容量聚类52
3.2.5最优分组求解52
3.3区域集中化过程中的控制器形态53
3.3.1机械结构集成53
3.3.2域控制硬件集成55
3.4什么是域控制56
3.4.1常见模块分类及特性56
3.4.2动力域:多合一电驱动总成57
3.4.3动力域:网联化动力电池管理系统58
3.4.4自动驾驶域:自动驾驶智能计算平台61
3.5商业化应用的域架构方案62
3.5.1特斯拉电动汽车域架构63
3.5.2丰田汽车的域架构64
3.5.3沃尔沃汽车的域架构65
3.5.4安波福的解决方案65
3.5.5伟世通的解决方案66
3.6本章小结67
参考文献68
第4章汽车电子控制系统的数学建模70
4.1控制系统数学模型分类70
4.1.1按时基分类70
4.1.2按变量的范围集分类70
4.1.3按是否存在随机变量分类71
4.1.4按模型的结构的时变特性分类71
4.1.5按空间几何分布有关分类71
4.2控制系统数学建模方法71
4.2.1机理建模法71
4.2.2实验建模法75
4.2.3综合建模77
4.3模型的验证与评估79
4.3.1数学模型的有效性80
4.3.2模型验证的内容80
4.3.3模型验证的基本方法81
4.3.4动态模型验证的判断标准81
4.4控制系统的数学模型表示82
4.4.1数学模型的表示形式82
4.4.2不同数学形式的转换85
4.5汽车机电系统典型器件的数学模型86
4.5.1常见机械环节的数学模型86
4.5.2常见电子电气环节数学模型87
4.6汽车复合功率分流混动系统建模应用案例90
4.6.1功率分流混合动力系统结构90
4.6.2动力系统关键部件建模90
4.6.3发动机模型92
4.6.4电机模型94
4.6.5动力电池模型97
4.6.6液压系统模型98
4.7本章小结100
参考文献100
第5章汽车控制系统的经典分析方法102
5.1控制系统的数字仿真分析方法102
5.1.1静态性能分析102
5.1.2动态性能分析103
5.1.3频域分析方法106
5.1.4根轨迹分析法110
5.1.5图形化系统分析工具115
5.2控制系统稳定性分析与判定116
5.2.1李雅普诺夫稳定性判定方法116
5.2.2奈奎斯特稳定性判定方法117
5.2.3利用伯德图进行奈奎斯特判定118
5.2.4利用尼科尔斯图进行判定118
5.2.5稳定裕量分析119
5.3复杂控制问题的仿真分析方法123
5.3.1理想高阶系统的响应与近似123
5.3.2开环小参数对闭环的影响126
5.4氢能汽车动力系统零下过程的仿真实例127
5.4.1电电混合动力系统结构127
5.4.2冷起动过程数学模型128
5.4.3系统仿真与分析过程133
5.5本章小结137
参考文献137
第6章汽车控制器的经典设计方法139
6.1控制器性能评价139
6.1.1控制系统的性能设计指标140
6.1.2控制器硬件性能评价142
6.1.3控制器软件算法性能评价143
6.2经典控制器设计一:基于频率特性的设计方法144
6.2.1开环频率特性的分段设计145
6.2.2串联校正151
6.2.3反馈校正160
6.3经典控制器设计二:基于根轨迹的设计方法165
6.3.1串联超前校正166
6.3.2串联滞后校正174
6.4经典控制器设计三:PID控制器设计方法176
6.4.1PID控制器结构及原理176
6.4.2PID控制器设计方法180
6.5经典控制器设计四:二自由度控制器设计方法182
6.5.1二自由度控制原理182
6.5.2二自由度控制器设计184
6.6控制系统设计理论的发展简介188
6.6.1状态空间方法与现代控制理论188
6.6.2大系统与智能控制方法192
6.6.3超现代控制理论简介194
6.7本章小结196
参考文献197
第7章智能网联汽车电子控制系统设计应用198
7.1智能网联汽车中的几类控制问题198
7.1.1自动驾驶汽车的路径跟踪199
7.1.2新能源汽车混合动力总成的构型与配置201
7.1.3新能源汽车混合动力总成的优化与控制204
7.1.4驱动电机的控制问题205
7.2高级驾驶辅助系统控制器设计应用案例207
7.2.1定速巡航控制系统207
7.2.2自适应巡航控制系统211
7.2.3电驱动汽车的自适应巡航控制216
7.3转向系统控制器设计218
7.3.1转向系统模型219
7.3.2车辆动力学模型222
7.3.3转向助力控制器仿真与设计223
7.3.4主动转向控制器237
7.4车身自动鸥翼门的离散系统控制器设计238
7.4.1门锁系统功能需求分析238
7.4.2基于有限状态机的系统模型239
7.4.3系统仿真与设计241
7.5本章小结241
参考文献242
第8章汽车嵌入式控制软件开发流程与工具245
8.1电子控制单元与嵌入式软件245
8.1.1电子控制单元245
8.1.2简单嵌入式程序结构247
8.1.3实时操作系统的软件架构248
8.2智能网联汽车控制系统开发面临的挑战250
8.2.1嵌入式系统的软硬件耦合矛盾250
8.2.2低成本与高安全的任务矛盾250
8.2.3开发周期加速性与产品功能多样性的市场矛盾252
8.2.4组织分工与系统集成的管理矛盾252
8.3控制器软件的开发流程253
8.3.1基于模型的V形开发流程253
8.3.2软件过程改进和能力测定标准256
8.3.3软件能力成熟度模型的集成258
8.4控制器开发工具链259
8.4.1需求管理与分析工具260
8.4.2控制器建模、仿真与设计工具262
8.4.3快速控制器验证工具264
8.4.4自动代码生成工具266
8.4.5控制器快速测试工具268
8.4.6系统集成与标定工具269
8.5本章小结270
参考文献270
第9章智能网联汽车动态系统的验证方法271
9.1相似性、仿真与验证方法论271
9.1.1相似性原理271
9.1.2相似定理273
9.1.3仿真模型275
9.1.4仿真计算机277
9.1.5仿真软件工具278
9.2控制系统设计的建模与仿真研究279
9.2.1控制系统研究方法279
9.2.2仿真实验的分类与比较280
9.2.3数学仿真实验280
9.3汽车电子控制系统台架试验方法282
9.3.1控制器硬件的环境测试282
9.3.2软件在环(SiL)测试283
9.3.3处理器在环(PiL)测试283
9.3.4硬件在环(HiL)测试283
9.4智能网联汽车动态系统的测试验证方法284
9.4.1智能网联汽车的场景测试284
9.4.2智能汽车的整车在环测试285
9.4.3数字孪生与混合现实测试286
9.5本章小结287
参考文献287
第10章远程升级OTA技术289
10.1OTA技术架构289
10.2车端OTA功能构建与实施过程291
- 机械工业出版社旗舰店 (微信公众号认证)
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...