商品详情
丛书序
航空工业被誉为 ;现代工业之花、制造业的皇冠。航空工业的发展是我国构筑空天安全屏障、支撑科技强国战略的核心基石,其技术突破直接关乎国防安全与经济命脉自主可控。航空飞行器的智能化发展,始终以精准、极致、可靠、自主为核心追求。制导、导航与控制(Guidance,Navigation and Control,GNC)技术作为飞行器的 ;大脑 与 ;神经,兼具理论的深邃性与工程的实践性,其发展水平直接决定了飞行器的任务能力和安全边界。随着大飞机、高超声速飞行器、无人自主集群、平台智能对抗、;人工智能 十、低空经济等航空新形态的快速进步,我们在航空制导、导航与控制领域实现了从 ;跟跑 到 ;并跑,部分方向 ;领跑 的跨越式发展,但制导、导航与控制系统和技术依然面临前所未有的复杂环境、极端工况与严峻挑战。
为系统总结我国在航空制导、导航与控制领域的基础理论重大突破、关键技术创新进展和重大工程实践经验,推动该领域自主创新能力的持续提升,在中国航空学会和国防工业出版社的大力支持下,我们依托中国航空学会制导、导航与控制分会,组织国内高等院校、科研院所、工业部门、应用单位等优势科研力量,共同编纂出版了《先进航空制导、导航与控制丛书》,既是对我国现有相关理论和技术的系统总结,也是对未来技术发展的前瞻引领。本丛书紧扣 ;先进 定位,聚焦国际学术前沿与国家重大需求,力图构建覆盖理论、技术与应用的完整知识体系,推动航空制导、导航与控制技术的自主创新与工程转化。
参与本丛书编著的作者团队,是躬耕于制导、导航与控制理论和技术第一线的优秀科技工作者,既有来自制导、导航与控制领域的国家级科技创新领军人才,也有默默无闻奋战在制导、导航与控制工程领域的所长 / 院长、总师,还有更多新成长起来的青年科技才俊,他们长期奋战在 GNC 科研前沿阵地,形成了丰厚的创新研究积累。
本丛书共 24 分册,丛书的特点是工程导向、问题驱动、聚焦前沿、交叉融合、突出创新、系统性强。丛书作者从飞行器特别是先进航空器的特点出发,在制导、导航与控制相关的体系设计、建模分析、机载作动、飞行控制、感知规划、协同定位、导航制导、容错辨识、数字孪生、智能自主等多方面,结合典型航空器的工程实践,对设计理论和先进方法、关键技术及实验验证等内容,进行了全面、系统、深入的阐述,搭建起 ;创新理论指导工程实践,工程实践反哺新质理论 的桥梁。
我们坚信,《先进航空制导、导航与控制丛书》的出版,必将成为我们国家制导、导航与控制领域一部经典科技典籍,既可为深耕一线的广大科研工作者提供技术攻关参考,也可作为相关学科领域的青年学子打开探索空天制导、导航与控制奥秘的窗口,引导更多优秀人才扎根空天,勇攀制导、导航与控制高峰。
空天无垠,逐梦不止;GNC 砺剑,笃行不怠。制导、导航与控制理论和技术的探索之路必将永无止境,本丛书的出版必将为总结积累我国科技工作者的最新理论和工程经验,推动我国航空制导、导航与控制领域 ;稳;准;快 发展和建设空天强国提供有力的新质技术支持,助力我国空天事业迈向更加广阔、更加辽远、更加深邃的星辰大海。
作者
2025 年 10 月
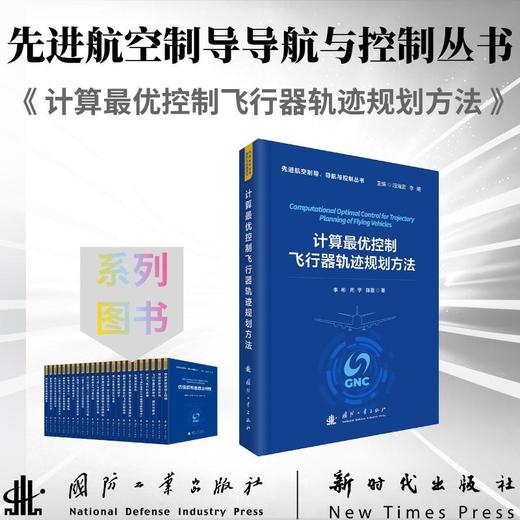
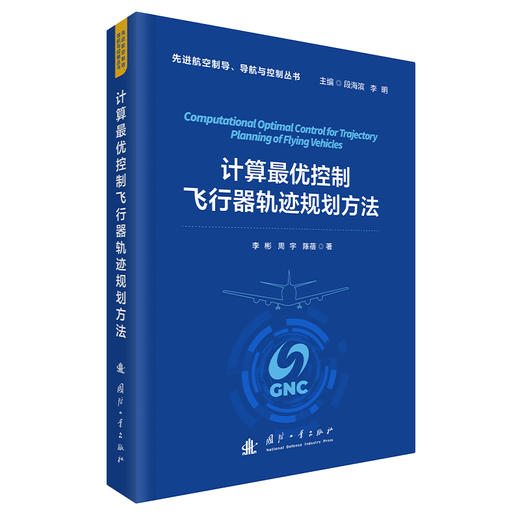
本书系统地论述了计算最优控制的基本理论及其在无人机轨迹规划和控制方向的典型应用。全书共分为 7 章,首先给出了状态和控制约束下最优控制问题的数值求解方法,其次基于该方法解决了无人机避障定点飞行和智能空战等典型应用场景中的一系列实际问题,形成了从理论到工程应用的完整体系。
本书可作为控制科学与工程、航空宇航科学与技术等学科方向科研工作者的参考书,也可作为相关专业硕、博研究生和高年级本科生的教科书。
目录
第 1 章 绪论
1.1 计算最优控制
1.1.1 发展历程
1.1.2 间接法
1.1.3 直接法
1.2 轨迹规划方法
1.3 研究内容及结构
1.4 本章小结
参考文献
第 2 章 计算最优控制
2.1 问题描述
2.2 基于控制参数化的问题求解
2.2.1 基本思想
2.2.2 约束处理
2.2.3 最优参数选择问题
2.3 基于伪谱法的问题求解
2.3.1 基本思想
2.3.2 hp 自适应网格伪谱法
2.4 仿真实验分析
2.5 本章小结
参考文献
第 3 章 基于计算最优控制的四旋翼无人机轨迹规划方法
3.1 无人机轨迹规划问题
3.1.1 目标函数
3.1.2 约束建模
3.1.3 问题描述
3.2 问题求解
3.2.1 基于控制参数化的问题求解
3.2.2 基于伪谱法的问题求解
3.3 仿真实验分析
3.3.1 基于控制参数化的轨迹规划仿真
3.3.2 基于伪谱法的轨迹规划仿真
3.4 基于全驱系统方法的无人机轨迹跟踪控制
3.4.1 问题描述
3.4.2 轨迹跟踪全驱系统方法控制器
3.4.3 仿真实验分析
3.5 实验验证
3.5.1 实验硬件环境
3.5.2 飞行实验验证
3.6 本章小结
参考文献
第 4 章 基于计算最优控制的无人机编队重构控制
4.1 无人机编队重构控制问题
4.1.1 目标函数
4.1.2 约束建模
4.1.3 问题描述
4.2 求解方法
4.2.1 基于控制参数化的问题求解
4.2.2 基于 hp 自适应伪谱法的问题求解
4.3 仿真实验分析
4.3.1 基于控制参数化的仿真验证
4.3.2 基于 hp 自适应伪谱法的仿真验证
4.4 本章小结
参考文献
第 5 章 基于分布式模型预测控制的无人机集群控制
5.1 分布式模型预测控制原理
5.1.1 模型预测控制原理
5.1.2 分布式模型预测控制原理
5.1.3 优化问题解耦策略
5.2 无人机集群控制中的应用
5.2.1 协同打击
5.2.2 集群编队
5.3 实验验证
5.3.1 协同打击实验验证
5.3.2 协同编队避障实验验证
5.4 本章小结
参考文献
第 6 章 基于计算最优控制的无人机能量管理
6.1 无人机能量规划问题
6.1.1 目标函数
6.1.2 约束建模
6.1.3 问题描述
6.2 问题求解
6.3 仿真实验分析
6.3.1 能量规划算法仿真验证
6.3.2 过失速机动下的能量规划算法仿真验证
6.3.3 与伪谱法的仿真对比分析
6.4 本章小结
参考文献
第 7 章 基于计算最优控制的空战轨迹规划方法
7.1 空战轨迹规划
7.2 空战优势函数建模
7.2.1 近距空战优势函数建模
7.2.2 超视距空战优势函数建模
7.3 基于规则的权重系数自适应
7.3.1 基于规则的近距空战自适应权重
7.3.2 基于模糊规则的超视距空战自适应权重
7.3.3 雷达探测区和导弹攻击区近似计算
7.4 基于控制参数化的空战轨迹规划
7.4.1 问题建模
7.4.2 敌机状态预测
7.4.3 问题求解
7.5 近距空战仿真验证
7.5.1 固定权重策略
7.5.2 自适应权重策略
7.6 超视距空战仿真验证
7.6.1 迎头接敌战术仿真验证
7.6.2 逃逸战术仿真验证
7.7 本章小结
参考文献

- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...