商品详情
前 ?言在当今全球科技飞速发展的时代背景下,机器人技术作为智能制造和自动化领域的核心驱动力,正以前所未有的深度和广度重塑工业生产、医疗服务、家庭生活等诸多领域。机器人操作系统(Robot Operating System,ROS)凭借灵活、开源的特性,为机器人开发提供了强大的工具链和丰富的资源库,成为推动机器人技术革新与应用落地的关键引擎。掌握ROS的基础知识及其实际应用,已成为机器人工程师和研究人员不可或缺的核心能力。本书的教学载体为睿抗机器人开发者大赛(RAICOM)工程竞技赛道智能移动机器人比赛设备REI_Bobac型服务机器人,涵盖了机械、传感器、嵌入式开发、电动机驱动、机器人操作系统、地图构建、机器人定位与导航、机器视觉与语义识别等专业核心知识。本书内容兼顾专业知识与实操技能,主要特点如下:1.紧跟前沿技术,对接行业需求本书深度融入即时定位与地图构建(SLAM)技术、导航技术、语音技术等核心技术,确保教学内容与产业技术发展同步更新。2.强化实践应用,培养核心技能本书通过丰富的实训内容(如机器人编程、系统调试等),以;做中学的方式帮助学生掌握从基础到高阶的实践能力。3.循序渐进,符合学习规律本书采用阶梯式教学设计,从基础概念到复杂系统开发,逐步提升学生对技术的理解和应用能力,确保学习效果扎实。4.岗课赛证融通,赋能职业能力本书教学内容紧密对接服务机器人工程师岗位技能要求(如系统集成、编程开发、故障诊断等),以大赛设备为载体,融合行业认证内容,旨在提升学生就业竞争力。5.虚实结合,降低教学成本本书依托Gazebo仿真平台和低成本硬件,构建;虚拟仿真十实体操作的双轨实验体系,兼顾教学效果与经济性。6.资源丰富,支持多元学习本书提供配套课件、实验手册、代码案例、教学视频等数字化资源,并设置本章习题,助力学生自主学习和教师教学。本书由许晓艳、李福运担任主编,刘财勇、邱建英、邓三鹏担任副主编,林燕文、杨大春、樊龙龙参与编写。其中,第1章由许晓艳、杨大春编写,第2章、第3章由邱建英、李福运、许晓艳编写,第4章、第5章由刘财勇、林燕文编写,第6章、第7章、第8章由许晓艳、邱建英编写,第9章由刘财勇、邱建英、邓三鹏编写。全书由许晓艳、李福运统稿,刘财勇、邱建英、樊龙龙协助整理。本书在编写过程中,得到了深圳市元创兴科技有限公司的大力支持和帮助,同时本书的编写还参考了大量国内外文献,在此一并表示衷心感谢。服务机器人属于新兴技术领域,发展迅速,涉及的学科多、专业广。由于编者水平有限,经验不足,书中难免存在不足之处,恳请读者批评指正。
编者
本书遵循职业教育教材编写规律和职业院校学生学习规律,配套齐全
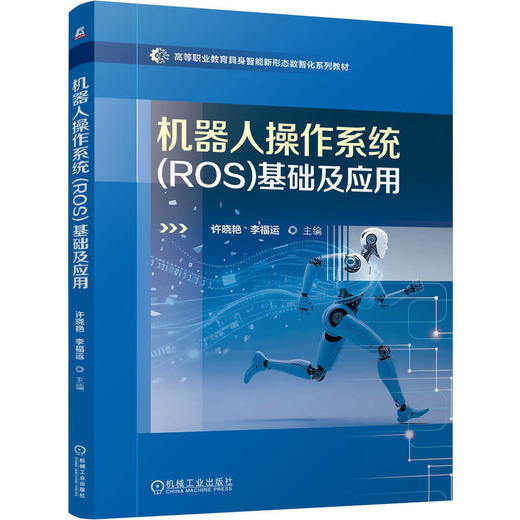
本书系统地阐述ROS基础理论与工程实践应用,立足培养创新应用型人才,融合ROS核心理论与实操技术,紧跟国内外ROS相关领域前沿进展,引入开源、通用的ROS开发平台,智能机器人SLAM技术,导航技术,语音(采集、识别与合成)技术等。全书内容深入浅出,兼具系统性、实用性与前沿性。本书可作为高等职业院校电子信息类、机电类专业的教材或参考书,也可作为相关学科竞赛的培训教材或供有关工程技术人员参考。为方便教学,本书植入二维码微课,配有免费电子课件、习题答案、模拟试卷及答案等,凡选用本书作为授课教材的教师可登录机械工业出版社教育服务网(www.cmpedu.com),注册后免费下载电子资源,本书咨询电话:010_88379564。
许晓艳,硕士研究生,研究方向为智能机器人应用技术,现任智能控制技术专业负责人。近三年主要参与项目《基于人口老龄化背景下智慧养老陪护机器人的研究与应用》、《智能机器人研究院》等机器人领域项目24项。近三年授权专利《一种送餐机器人》、《一种服务机器人》等实用新型专利3项。近三年发表论文《高职院校科研平台的建设与发展》等论文6篇。目 ?录前言第1章 初识ROS ?11.1 ROS简介 ?11.1.1 ROS的基本概念 ?11.1.2 ROS的特点 ?11.1.3 ROS 2简介 ?21.2 环境准备 ?21.2.1 VMware虚拟机 ?31.2.2 Ubuntu ?31.2.3 ROS Noetic ?31.2.4 Visual Studio Code ?41.3 Linux系统的基础知识 ?71.3.1 Linux概述 ?71.3.2 命令行提示符 ?91.3.3 Linux常用命令 ?91.3.4 gedit文本编辑器 ?121.4 ROS安装目录 ?121.4.1 bin文件夹 ?121.4.2 etc文件夹 ?131.4.3 include文件夹 ?131.4.4 lib文件夹 ?131.4.5 share文件夹 ?13本章习题 ?14第2章 ROS架构与基本命令 ?162.1 ROS开源社区级 ?162.2 ROS文件系统级 ?172.2.1 工作空间 ?172.2.2 功能包 ?192.2.3 元功能包 ?202.3 ROS计算图级 ?212.3.1 节点 ?222.3.2 节点管理器 ?232.3.3 话题 ?232.3.4 消息 ?242.3.5 服务 ?252.3.6 参数服务器 ?262.3.7 消息记录包 ?282.3.8 启动文件入门 ?292.4 ROS基本命令与综合应用实例 ?302.4.1 ROS基本命令 ?302.4.2 综合应用实例 ?31本章习题 ?33第3章 ROS常用工具 ?373.1 TF及其案例和终端工具 ?373.1.1 TF及其案例 ?373.1.2 终端工具 ?413.1.3 TF综合应用 ?473.2 rosbag数据记录与回放 ?543.2.1 数据记录 ?543.2.2 数据回放 ?553.3 QT工具箱 ?553.3.1 日志输出工具 ?553.3.2 计算图可视化工具 ?563.3.3 数据绘制工具 ?573.3.4 参数动态配置工具 ?583.4 RViz三维可视化平台 ?593.4.1 界面 ?593.4.2 运行RViz ?603.5 Gazebo仿真平台 ?613.5.1 界面 ?613.5.2 运行Gazebo ?65本章习题 ?66第4章 ROS基础编程 ?694.1 ROS工作空间的操作 ?694.1.1 创建工作空间 ?694.1.2 删除工作空间 ?724.2 功能包的创建和编译 ?734.2.1 创建功能包 ?734.2.2 CMakeLists.txt文件 ?744.2.3 package.xml文件 ?754.2.4 编译功能包 ?754.3 话题编程 ?774.3.1 发布者编程实践:海龟速度控制 ?774.3.2 订阅者编程实践:海龟位姿读取 ?814.3.3 ros::spin()和ros::spinOnce()的关系 ?844.4 服务编程 ?854.4.1 服务端编程实践:开关触发海龟运动 ?854.4.2 客户端编程:生成一只海龟 ?904.5 参数编程 ?934.5.1 节点编程操作参数实践:修改海龟背景颜色 ?934.5.2 参数文件 ?964.6 launch文件进阶 ?984.6.1 launch文件结构 ?994.6.2 编写launch文件实践:键盘控制海龟运动 ?103本章习题 ?103第5章 ?机器人建模与仿真 ?1065.1 URDF简介 ?1065.2 URDF常用标签 ?1075.2.1 lt;robotgt;标签 ?1075.2.2 lt;linkgt;标签 ?1085.2.3 lt;jointgt;标签 ?1105.2.4 lt;sensorgt;标签 ?1125.2.5 lt;gazebogt;标签 ?1125.3 建模案例:编写移动机器人URDF文件 ?1185.3.1 主要步骤 ?1185.3.2 创建URDF文件 ?1185.3.3 显示URDF模型 ?1205.3.4 在launch文件中配置RViz启动参数 ?1235.3.5 在URDF中添加机器人驱动轮 ?1255.3.6 在URDF中添加传感器 ?1295.3.7 案例总结 ?1335.4 Gazebo仿真案例 ?1335.4.1 主要步骤 ?1335.4.2 为连杆添加惯性和碰撞属性 ?1335.4.3 为连杆添加lt;gazebogt;标签 ?1355.4.4 添加机器人底盘坐标系 ?1365.4.5 配置传感器 ?1365.4.6 添加Gazebo驱动器插件 ?1385.4.7 在launch文件中配置Gazebo启动参数 ?1385.4.8 键盘控制运动仿真 ?140本章习题 ?141第6章 机器人运动控制 ?1436.1 手柄信息采集 ?1436.1.1 原理 ?1436.1.2 实施步骤 ?1466.2 机器人动起来 ?1486.2.1 原理 ?1486.2.2 实施步骤 ?150本章习题 ?152第7章 机器人即时定位与地图构建 ?1547.1 机器人即时定位与地图构建原理 ?1547.1.1 算法和依赖安装 ?1547.1.2 仿真 ?1557.1.3 真实机器人即时定位与地图构建(以slam_gmapping为例) ?1567.2 仿真机器人建图实现 ?1587.2.1 硬件检查 ?1587.2.2 仿真机器人手动建图启动slam_gmapping 仿真节点 ?1587.2.3 仿真机器人自主建图rrt_exploration仿真 ?1617.3 真实机器人建图实现 ?165本章习题 ?168第8章 机器人导航 ?1708.1 导航的基础知识 ?1708.2 节点分析 ?1928.3 launch文件 ?1938.4 机器人自主导航 ?1978.4.1 仿真机器人自主导航 ?1978.4.2 真实机器人自主导航 ?198本章习题 ?200第9章 机器人语音功能 ?2029.1 语音采集 ?2029.1.1 原理 ?2029.1.2 实施步骤 ?2039.2 语义识别 ?2039.2.1 原理 ?2039.2.2 实施步骤 ?2049.3 语音合成 ?2059.3.1 原理 ?2059.3.2 实施步骤 ?2059.4 语音系统 ?2069.4.1 原理 ?2069.4.2 实施步骤 ?209本章习题 ?209参考文献 ?212
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...