商品详情

;控制是工程系统的灵魂。从瓦特蒸汽机的飞球调节器到特斯拉电动汽车的自动驾驶,从晶圆厂的高精密运动台到太空中的机械臂,任何需要;动起来、稳得住、做得准的装备,背后都有一套看不见的控制逻辑在运行。随着智能制造、机器人、新能源与人工智能的迅猛发展,企业对;既懂理论又能动手的控制工程师需求日益迫切,而传统图书常因案例陈旧、模型简化过度、工程细节缺失,使读者在面对真实复杂系统时束手无策。本书即是在这一背景下完成的。我们遴选来自工业一线的典型对象直流电机、汽车悬架、球杆系统、飞机俯仰角、桥式起重机、倒立摆、双容水箱、SCARA机器人、四旋翼无人机、多电机同步、双电机卷绕张力等,覆盖运动控制、过程控制、飞行控制、机器人与智能制造等核心领域。每一章都遵循;物理建模rarr;传递函数与状态空间双模型rarr;开环特性分析rarr;多种控制器设计rarr;参数优化rarr;鲁棒性与抗干扰验证的完整闭环,给出可直接运行的MATLAB/Simulink 源代码和仿真模型,让读者在;复现rarr;修改rarr;移植rarr;再创新的过程中,真正掌握经典控制、现代控制与智能控制的核心方法。与以往同类书不同,本书强调:1.案例呈现:所有模型均选自工业现场中常见的典型对象,从工程角度出发,使得;建模rarr;分析rarr;设计rarr;仿真rarr;优化过程更接近工程实际,拉近理论研究与工程应用的距离。2.双轨设计:同一对象同时给出频域(传递函数)与时域(状态空间)模型,既可体验PID凑试的直观,也能领略极点配置、LQR、ADRC、模糊PID等先进算法的魅力。3.任务驱动:每章开篇提出;性能指标十约束条件,让读者带着问题去建模、调参、优化,培养解决复杂工程问题的系统思维。4.资源丰富:15套完整模型、200多幅仿真曲线、全部源代码开源,读者可直接用于课程设计、毕业设计、竞赛及企业预研。本书可供从事控制算法开发、嵌入式实现、智能装备研发的工程技术人员参考,也可作为自动化、机电一体化、机器人、航空航天、智能制造等相关专业高年级本科生或研究生的;控制系统仿真与设计等课程教材。本书由兰州理工大学毛海杰、蒋栋年、李亚洁、张浩琛共同编写,其中,毛海杰编写了第1~6章以及第12~15章、蒋栋年编写了第7、8章、李亚洁编写了第10、11章,张浩琛编写了第9章,全书由毛海杰统稿。感谢在本书编写过程中给予帮助的实验室同事与历届学生,他们的真实需求与反复试错让案例更接地气;感谢机械工业出版社的耐心打磨与专业建议,使本书得以高质量呈现。由于编者水平有限,纰漏之处在所难免,恳请广大读者批评指正,让我们一起把;控制做得更稳、更快、更智能!编者
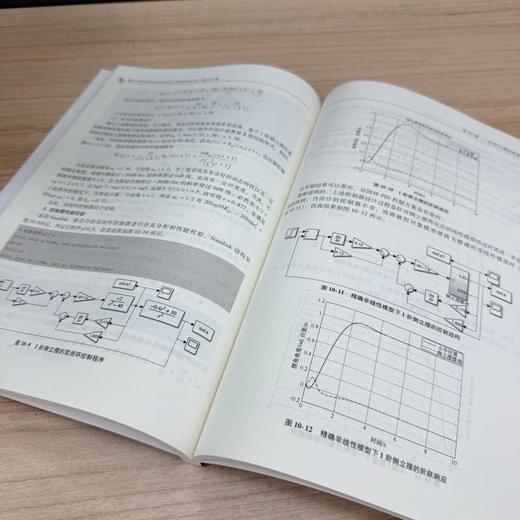
15套完整模型、200多幅仿真曲线、全部源代码开源,读者可直接用于课程设计、毕业设计、竞赛及企业预研
本书以;建模rarr;分析rarr;设计rarr;仿真rarr;优化为主线,系统呈现15个源自工业现场的典型控制案例。从直流电机、汽车悬架、双容水箱、桥式起重机到SCARA机器人、四旋翼无人机、多电机同步及卷绕张力系统,涵盖运动控制、过程控制、飞行控制、机器人与智能制造等热点领域。每章均给出完整的物理建模、传递函数与状态空间双模型推导,并运用 MATLAB/Simulink 进行时域/频域分析、PID/状态反馈/鲁棒/智能等多方案控制器设计与参数优化,同时提供可直接运行的源代码与仿真模型。通过典型工程案例贯穿控制理论与实践全流程,强化系统辨识、控制器实现及仿真验证的闭环思维,提升读者对多领域物理系统动态特性的理解与调控能力。全书突出;工程问题导向、任务驱动、算法落地特色,帮助读者在复现中快速掌握经典控制、现代控制与智能控制的精髓,培养解决复杂系统稳定性、快速性与鲁棒性综合分析与设计能力。本书可供从事控制算法开发、嵌入式实现、智能装备研发的工程技术人员参考,也适合作为自动化、机电一体化、机器人、智能制造等相关专业的高年级本科生或研究生的参考教材。
毛海杰,工学博士,兰州理工大学副教授,中国自动化学会、中国仿真学会、IEEE PES会员。主要从事控制理论与应用的教学与科研工作,研究方向为复杂系统建模、动态系统故障诊断与容错控制、控制系统剩余使用寿命预测与健康维护、多轴系统同步控制研究等。主持国家自然科学基金项目1项、主持和参与国家及省部级项目10余项,发表科研与教学论文20余篇。
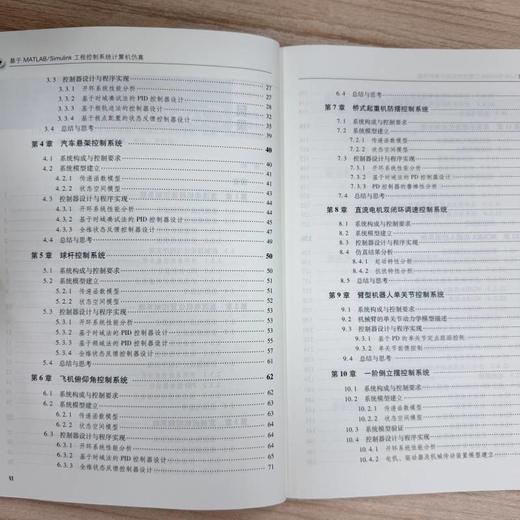
前言第1章直流电机转速控制系统11.1系统构成与控制要求11.2系统模型建立21.2.1传递函数模型21.2.2状态方程模型21.3控制器设计与程序实现31.3.1开环系统性能分析31.3.2PID控制器设计31.3.3状态反馈控制器设计61.4总结与思考9第2章直流电机位置控制系统102.1系统构成与控制要求102.2系统模型建立112.2.1传递函数模型112.2.2状态方程模型112.3控制器设计与程序实现122.3.1开环系统性能分析122.3.2PID控制器设计142.3.3状态反馈控制器设计192.4总结与思考24第3章定速巡航控制系统253.1系统构成与控制要求253.2系统模型建立263.2.1传递函数模型263.2.2状态空间模型263.3控制器设计与程序实现273.3.1开环系统性能分析273.3.2基于时域凑试法的PID控制器设计283.3.3基于根轨迹法的控制器设计323.3.4基于极点配置的状态反馈控制器设计353.4总结与思考39第4章汽车悬架控制系统404.1系统构成与控制要求404.2系统模型建立414.2.1传递函数模型414.2.2状态空间模型434.3控制器设计与程序实现444.3.1开环系统性能分析444.3.2基于时域凑试法的PID控制器设计454.3.3全维状态反馈控制器设计474.4总结与思考49第5章球杆控制系统505.1系统构成与控制要求505.2系统模型建立515.2.1传递函数模型515.2.2状态空间模型525.3控制器设计与程序实现535.3.1开环系统性能分析535.3.2基于时域法的PID控制器设计535.3.3基于频域法的PID控制器设计555.3.4全维状态反馈控制器设计575.4总结与思考61第6章飞机俯仰角控制系统626.1系统构成与控制要求626.2系统模型建立636.2.1传递函数模型636.2.2状态空间模型646.3控制器设计与程序实现646.3.1开环系统性能分析646.3.2基于时域法的PID控制器设计656.3.3全维状态反馈控制器设计716.4总结与思考73第7章桥式起重机防摆控制系统757.1系统构成与控制要求757.2系统模型建立767.2.1传递函数模型767.2.2状态空间模型767.3控制器设计与程序实现777.3.1开环系统性能分析777.3.2基于时域法的PD控制器设计777.3.3PD控制器的鲁棒性分析817.4总结与思考84第8章直流电机双闭环调速控制系统858.1系统构成与控制要求858.2系统模型建立868.3控制器设计与程序实现888.4仿真结果分析898.4.1起动特性分析898.4.2抗扰特性分析908.5总结与思考91第9章臂型机器人单关节控制系统929.1系统构成与控制要求929.2机械臂的单关节动力学模型描述939.3控制器设计与程序实现969.3.1基于PD的单关节定点跟踪控制969.3.2单关节前馈控制999.4总结与思考102第10章一阶倒立摆控制系统10310.1系统构成与控制要求10310.2系统模型建立10410.2.1传递函数模型10410.2.2状态空间模型10510.3系统模型验证10610.4控制器设计与程序实现10710.4.1开环系统性能分析10710.4.2电机、驱动器及机械传动装置模型建立10810.4.3双闭环PID控制器设计10810.4.4双闭环PID控制方案的鲁棒性分析11410.5总结与思考115第11章双容水箱液位控制系统11611.1系统构成与控制要求11611.2系统模型建立11711.2.1传递函数模型11711.2.2状态空间模型11811.3控制器设计与程序实现11811.3.1开环系统性能分析11811.3.2基于时域法的PID控制器设计12011.3.3全维状态反馈控制器设计12211.3.4抗干扰性能分析12311.4总结与思考125第12章SCARA机器人控制系统12612.1系统构成与控制要求12612.2SCARA 机器人运动学分析与建模12612.2.1机器人的坐标变换与位姿12712.2.2基于D_H参数法的机器人齐次变换矩阵12712.2.3SCARA机器人的运动学正分析12712.2.4SCARA机器人的运动学逆分析12812.2.5SCARA的运动学坐标验证12912.3SCARA 机器人动力学分析与建模13012.3.1SCARA 机器人的动力学建模13012.3.2SCARA 机器人动力学仿真13212.4SCARA 机器人运动轨迹规划13412.4.1轨迹规划步骤13512.4.2笛卡儿空间轨迹规划13512.5电机建模13912.6基于PID的SCARA 机器人控制系统仿真分析14012.6.1轨迹生成模块14012.6.2动力学模块14312.6.3逆运动学求解模块14312.6.4关节解耦模块14512.6.5正运动学求解模块14612.6.6仿真结果与分析14612.7总结与思考149第13章四旋翼无人机控制系统15013.1系统构成与控制要求15013.2系统模型建立15113.3控制器设计与程序实现15413.3.1开环系统性能分析15413.3.2PID控制器设计15713.4总结与思考161第14章多电机同步控制系统16214.1系统构成与控制要求16214.2系统模型建立16214.3控制器设计与程序实现16414.3.1多电机同步控制结构的选择16414.3.2基于偏差耦合十PID多电机同步控制器设计16414.3.3基于ADRC的控制器设计16614.4总结与思考170第15章双电机卷绕张力控制系统17115.1系统构成与控制要求17115.2系统模型建立17215.2.1卷绕张力形成机理与建模17215.2.2收放卷端动力学建模17215.2.3伺服电机建模17315.3基于PI控制的仿真模型搭建与仿真结果分析17415.3.1电机双闭环PI参数确定17415.3.2卷绕控制系统仿真分析17715.4模糊PID控制器设计与仿真结果分析18115.4.1模糊控制原理18115.4.2FPID控制器搭建18215.4.3FPID控制仿真分析18315.5总结与思考186参考文献 187
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...






