商品详情
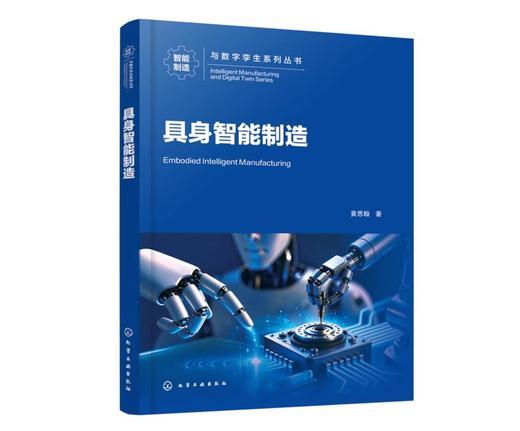
本书聚焦具身智能与现代制造深度融合的新趋势,系统阐述具身智能制造的理论基础、关键技术与典型应用。全书从智能制造、机器人技术与人工智能的发展演进出发,解析具身智能推动制造系统由自动化、柔性化向自主感知、协同决策与动态优化转变的内在逻辑:围绕具身交互、具身协作、具身集群、具身调度、具身配送、具身重构、具身加工与具身仿真等主题,介绍多模态大模型驱动的人机共融、多机器人移动协同、机器人集群任务分配、人机协同调度、物料自适应配送、制造集群动态重构、机器人轨迹规划以及虚实融合仿真等方法与应用案例。
本书将理论方法与系统案例相结合,注重具身智能制造整体框架的梳理,同时关注机器人化制造系统中的工程实现与验证,为理解具身智能如何赋能制造全过程提供系统参考。
本书适合智能制造、机器人、人工智能、工业工程及自动化等领域的科研人员、工程技术人员、高校教师和研究生阅读,也可供关注未来制造技术发展的读者参考。
第1章 具身智能制造导论:从智能化到具身化001
1.1 从智能制造迈向具身智能制造002
1.2 机器人技术的发展历程003
1.3 人工智能的发展历程005
1.4 具身智能重塑制造系统007
1.4.1 制造系统的发展历程008
1.4.2 机器人加工的典型应用009
1.4.3 机器人装配的典型应用011
1.4.4 机器人物流配送的典型应用012
参考文献013
第2章 具身交互:多模态大模型驱动的人机共融015
2.1 制造现场中的人机共融关系概述016
2.2 基于多模态大模型的制造场景感知016
2.2.1 视觉信息获取与处理017
2.2.2 多模态信息融合方法017
2.2.3 目标定位坐标转换018
2.3 基于语音交互的任务语义理解020
2.3.1 语音识别与生成021
2.3.2 语音交互机制022
2.4 以人为本的交互与协同024
2.4.1 协作机器人任务理解与决策024
2.4.2 机器人动作库构建及自主执行028
2.5 具身交互应用示例031
参考文献032
第3章 具身协作:多机器人移动式协同作业033
3.1 机器人移动式协同作业模式概述034
3.2 移动式协同作业的系统架构与通信基础035
3.2.1 移动式协同作业的任务特征与系统需求035
3.2.2 多机器人系统中的通信模式与技术路线036
3.2.3 基于ROS 的协同通信框架原理037
3.2.4 主从式协同通信机制的工程实现逻辑039
3.3 协同移动作业中的环境感知与定位建模040
3.3.1 移动式协同作业对环境建模的要求040
3.3.2 同步定位与地图构建基本原理041
3.3.3 多种SLAM 方法的比较与选型思路042
3.3.4 协同作业中的坐标统一与位姿对齐044
3.4 主从机器人协同运动与控制策略047
3.4.1 协同移动作业中的组织模式与控制结构047
3.4.2 主机器人路径规划与全局引导048
3.4.3 从机器人动态跟随与协同调整机制049
3.4.4 协同运动中的安全性与鲁棒性设计052
3.5 具身协作实现与验证053
3.5.1 协同移动作业中的仿真验证方法053
3.5.2 基于ROS 的协同作业仿真环境构建054
3.5.3 协同作业关键功能的验证方法056
参考文献057
第4章 具身集群:机器人集群的任务分配与能力匹配058
4.1 机器人集群制造模式概述059
4.2 面向协同制造的联盟博弈模型构建060
4.2.1 机器人集群制造任务分配问题描述060
4.2.2 联盟博弈模型数学证明063
4.2.3 机器人集群制造任务分配问题联盟博弈模型065
4.2.4 基于边际效用的机器人集群任务分配算法066
4.3 机器人制造集群联盟形成067
4.3.1 基于Shapley 值的联盟效用分配算法068
4.3.2 基于边际效用的联盟价值评估算法068
4.4 具身集群应用示例069
4.4.1 典型场景介绍与仿真实验设置069
4.4.2 场景应用实验结果071
参考文献076
第5章 具身调度:动态任务下的人机协同调度077
5.1 人机协同制造调度概述078
5.2 机器人化制造调度模型构建078
5.3 面向动态协作的多智能体算法实现083
5.3.1 QMIX 算法介绍083
5.3.2 基于QMIX 的多智能体协作调度框架设计085
5.3.3 QMIX 算法实现流程088
5.4 具身调度应用示例091
5.4.1 人机协同调度案例生成091
5.4.2 场景描述与实验设置094
5.4.3 案例应用效果与实验结果评估096
参考文献100
第6章 具身配送:制造物料自适应配送102
6.1 机器人化制造的物料配送问题概述103
6.1.1 机器人化制造物流特征103
6.1.2 动态物流配送的挑战与现状104
6.1.3 问题描述与配送流程定义105
6.2 生产加工与物流配送问题模型构建105
6.2.1 问题假设与符号定义106
6.2.2 混合整数规划模型构建107
6.3 基于深度强化学习的物料配送优化109
6.3.1 深度强化学习求解框架109
6.3.2 马尔可夫决策过程设计110
6.3.3 奖励函数与训练策略113
6.4 具身配送应用示例116
6.4.1 多规模物料配送调度应用示例116
6.4.2 应用示例参数设定与求解流程116
6.4.3 多算法物料配送调度求解能力对比117
参考文献119
第7章 具身重构:制造集群动态重构与调配120
7.1 机器人制造集群重构场景概述121
7.2 机器人制造集群分布式调度架构122
7.2.1 制造集群调度问题描述122
7.2.2 制造集群调度模型构建124
7.2.3 基于多智能体的分布式制造集群的调度架构126
7.3 基于近端策略优化的多智能体决策129
7.3.1 近端策略优化算法129
7.3.2 多智能体近端策略优化决策架构130
7.3.3 多智能体近端策略优化决策算法133
7.4 具身重构应用示例134
7.4.1 小规模场景调度应用134
7.4.2 多尺度场景调度应用138
参考文献142
第8章 具身加工:机器人加工轨迹规划143
8.1 机器人加工系统概述144
8.2 机器人轨迹映射与调控建模145
8.2.1 任务空间到关节空间的映射145
8.2.2 加工轨迹数据的获取与预处理146
8.2.3 融合可达性与操作度的位姿寻优模型147
8.2.4 基于曲面几何特征的姿态约束建模148
8.2.5 逆运动学求解的非线性优化表达149
8.3 轨迹寻优与平滑调控算法设计150
8.3.1 基于多初始态启发式的改进LM 寻优算法150
8.3.2 关节空间连续性约束与平滑调控151
8.3.3 物理-虚拟闭环的前馈仿真验证机制153
8.4 具身加工应用示例154
8.4.1 实验设置与评价指标154
8.4.2 逆解寻优性能分析155
8.4.3 关节运动状态平滑性评估157
8.4.4 复杂约束下的全局运动一致性验证159
参考文献161
第9章 具身仿真:机器人化制造智能仿真163
9.1 数字孪生夯实机器人化制造仿真基础164
9.2 机器人化制造仿真需求分析165
9.2.1 传统生产仿真方法的局限与具身调控需求166
9.2.2 智能仿真的核心使能技术概述167
9.2.3 数字孪生与深度强化学习的融合167
9.3 虚实融合的具身智能系统协同调控框架168
9.3.1 基于数字孪生的具身交互环境构建168
9.3.2 DDQN 算法驱动的仿真引擎创建171
9.3.3 “感知-决策-反馈” 的闭环运行调控机制175
9.4 具身仿真应用示例177
9.4.1 机器人智能制造系统模型库177
9.4.2 机器人智能制造系统的仿真过程180
9.4.3 仿真结果分析181
参考文献184
制造业是立国之本,强国之基。回望人类工业文明的长河,每一次生产力的飞跃,都伴随着制造范式的深刻重塑:从蒸汽机驱动的机械化,到电力驱动的大规模流水线,再到自动化产线的普及、数字化制造的推广,无疑都是在新兴技术驱动下推动产业升级。当前,新一代工业革命发展进入深水区,以智能制造为主攻方向的制造业转型升级亟需寻找新的增长极。
正是在这一背景下,具身智能应运而生,成为打开智能制造下一扇大门的“金钥匙”。具身智能,并非简单的“人工智能+X”,而是引出了一种颠覆性的理念——智能不仅存在于云端的数据与算法中,更深植于物理实体与环境的交互之中。具身智能与制造结合发展标志着制造业正在从“机器换人”迈向“机器像人”,甚至“机器超越人”的新阶段。
本书的撰写初衷,正是立足于这一技术与产业交汇的历史节点,试图梳理从制造范式演进、机器人技术迭代到人工智能爆发的完整脉络,并在此基础上,重点探讨具身智能如何重塑制造业。回望来时路,制造范式经历了从手工到自动、从刚性到柔性的演变;机器人技术则从简单的重复运动走向了力控与协作;人工智能更是从专用模型迈向了具备通识能力的大模型。这三条原本平行发展的技术线,如今在具身智能实现了汇聚,使得制造系统第一次具备了处理非结构化场景的能力。因此,本书的核心篇章并未止步于对概念的探讨,而是深入到具身智能驱动下的机器人化制造系统肌理之中。我们试图回答:当机器人拥有了智能的大脑,整个制造系统的规划、运行与优化将发生怎样的质变?
在规划层面,本书探讨了如何突破传统工艺的刚性约束,利用具身智能的感知与预测能力,实现从任务级到动作级的自主规划,让生产线具备动态重组的基因;在运行层面,分析了多智能体协同、人机共融的新模式,展示了具身智能如何在复杂的动态环境中保持高效与稳定;在优化层面,阐述了基于物理交互数据与强化学习的持续进化机制,揭示了制造系统如何像生物体一样,在使用中学习,在运行中优化,实现全生命周期的自我迭代。
本书成稿不易,得益于课题组成员的共同努力,黄思翰研究员负责总体构思、撰写与指导工作,王晓雯组织整理初版,张永辉、徐哲组织整理修改版,王淼参与全书校稿。第1章:由黄铭、胥永硕撰写整理,董威、张永辉校稿;第2章:由王晓雯撰写整理,徐哲、张永辉校稿;第3章:由陈泽奇撰写、胥永硕整理完善,朱家豪、张永辉校稿;第4章:由李晨曦撰写整理,朱家豪、黄铭校稿;第5章:由勒英杰撰写整理,朱家豪、黄铭校稿;第6章:由黄业棠撰写,黎汉魂整理完善,王鹏飞、彭志诚校稿;第7章:由胡本峰撰写、整理,王鹏飞、彭志诚校稿;第8章:由马弈新撰写、整理,王鹏飞、张茁校稿;第9章:由董威撰写,李晨曦整理完善,张茁校稿。在此,向这些成员表示感谢。同时,感谢国家自然科学基金(52405530)对本书稿的资助,感谢课题组学术带头人阎艳教授以及课题组负责人王国新教授对本书的支持与指导,感谢航天科技集团王国庆院士以及瑞典皇家理工学院Lihui Wang院士对本书的顾问指导,感谢同行专家们对本书的指导与帮助。
在本书的撰写过程中,我们深刻体会到具身智能驱动的制造业不再是冷冰冰的生产线,而是一个充满活力、能够感知与适应的有机生命体。这不仅是一场技术革命,更是一场关于生产关系的深刻变革。希望本书能为制造业的从业者提供从理论到实践的指引,为科研工作者提供产业落地的视角,也为关心未来工业发展的读者提供一份思考的蓝本。具身智能的大门已经开启,让我们共同见证并参与这场制造业全新发展。
著者
2026年6月
- 金粉商城 (微信公众号认证)
- 金粉商城由金属加工杂志社创办。《金属加工》(原名《机械工人》),创刊于1950年,距今已经有70年历史,是面向金属加工工艺及装备领域的专业期刊。金粉商城目前经营工业类专业图书。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...