商品详情
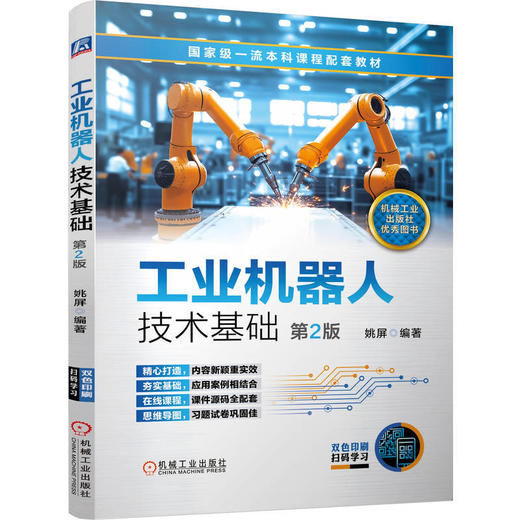
本书响应党的二十大报告关于;实施科教兴国战略,强化现代化建设人才支撑;深入实施人才强国战略等重要论述,明确把培养大国工匠和高技能人才作为重要目标,大力弘扬劳模精神、劳动精神和工匠精神。随着劳动力成本的提高和机器人各项技术日趋成熟,制造业;机器换人已是大势所趋。各院校纷纷开设机器人专业,工程技术人员也纷纷学习工业机器人及其相关技术。在此背景下,优秀的工业机器人技术基础教材便显得尤为重要。本书在全面调研的基础上,充分考虑内容的先进性与前沿性,紧密联系当前技术发展趋势与学习的需求,结合编者多年来的教学经验规划了全书的结构与内容。全书分为7章,每章通过导言启发式导入,再图文并茂地对内容进行呈现,最后用思维导图进行归纳总结,并通过类型多样的练习题反复训练,提高学习效果。全书内容精心编排,力争覆盖工业机器人技术及应用方面的大部分知识点。通过对本书的学习,读者能迅速了解工业机器人的基础知识,构建较为全面的工业机器人知识体系,为进一步深入学习打下良好的基础。本书自2020年8月出版以来,深受广大师生喜爱,累计印刷14次,销量超过3万册。本次修订在保留原书精华的基础上,主要修改与完善了以下内容:增加了培养学生爱国主义精神、职业道德和工匠精神的典型案例;同时增加了对具身机器人等新技术的介绍。本书采用双色印刷,使重点内容更突出,编排形式更生动。本书还配备了大量的教学微课等一体化学习资源,并配套提供指导学习的课件、教学大纲、进度表、高清思维导图和视频等资源,以及练习题、习题详解等资料,便于教师进行教学设计与学生学习。读者登录网站www.cmpedu.com可获取数字化学习资源。此外,还可登录学银在线(www.xueyinonline.com/detail/262620762)在线学习本课程。为保证内容贴近前沿,后台资源将保持动态更新。本书由广东技术师范大学姚屏教授编著。广东技术师范大学何日恒、黄俊熙,佛山华数机器人有限公司丁肖同参与配套学习资源和部分案例编写,并提出了许多宝贵的意见和建议,对本书编写工作给予了大力支持,在此郑重致谢。由于编者水平所限,书中难免存在不足之处,恳请广大读者批评指正。
本书由广东技术师范大学姚屏教授编著,是一本系统介绍工业机器人基础理论与关键技术的优质教材。第1版自出版以来累计印刷14次、销量超过3万册,深受广大师生好评。本次修订全面升级,采用双色印刷使重点更加突出,新增"初心课堂"思政栏目融入工匠精神教育,补充具身智能机器人等前沿技术内容。全书共7章,从机械结构、感知系统、控制系统到运动学动力学、操作编程再到行业典型应用,知识体系完整系统,并配备微课视频、思维导图、练习题等丰富数字化资源,支持学银在线课程学习。本书可作为本科和职业院校机器人、智能制造及相关专业的教学用书,也可供从事工业机器人研究、开发及应用的科研工作者和工程技术人员参考。
本书系统介绍了工业机器人的基础理论和关键技术,主要内容包括工业机器人概述、工业机器人的机械结构、工业机器人的感知系统、工业机器人的控制系统、工业机器人运动学和动力学、工业机器人的操作与编程,以及工业机器人的典型行业应用。为提升读者的机器人操作应用水平,本书还介绍了机器人的示教编程和离线编程,同时以焊接工作站、喷涂工作站等作为典型实例,详细介绍了不同机器人工作站的设计方法与应用准则。本书配备有教学课件、视频、思维导图、练习题等教学资源。本书内容系统全面、选材典型、案例丰富、深入浅出、可读性强,可作为本科和职业院校机器人、智能制造及相关专业的教学用书,也可供从事工业机器人研究、开发及应用的科研工作者和工程技术人员参考。
姚屏,女,生于1978年10月,毕业于广东技术师范大学,县就职于广东省技师学院,主持广东省精品课程《机械学科教学法》、主持中央电化教育馆优质课程1门,主编出版教材两部,主持广东省卓越师资建设项目1项,广东省十二五教育科学规划1项,获全国多媒体大赛全国二等奖。前言第1章工业机器人概述111工业机器人的发展史和定义1111工业机器人的发展史1112工业机器人的定义412工业机器人的分类6121按坐标特性分类6122按控制方式分类9123按反馈机制分类10124按驱动方式分类10125按拓扑结构分类11126按智能程度分类13127按应用领域分类1513工业机器人的基本组成与主要参数15131工业机器人的基本组成16132工业机器人的主要参数1714工业机器人前沿技术21141机器人学习技术21142仿生机器人技术22143蛇形、模块化与连续体机器人23144水下、飞行与微纳机器人2415本章小结25思考与练习26第2章工业机器人的机械结构2721工业机器人的机械结构概述27211工业机器人机械结构的组成27212工业机器人机械结构的特点2822末端执行器28221末端执行器的定义与特点28222末端执行器的分类29223夹钳式末端执行器29224吸附式末端执行器34225专用末端执行器35226工具快换装置36227多工位换接装置37228仿人机器人末端执行器3823工业机器人的手腕与手臂39231手腕的定义与分类39232手腕的运动形式与柔顺手腕42233手臂的定义与特点46234手臂的分类与运动机构4624工业机器人的机身50241机身结构概述50242机身与手臂的配置形式5025工业机器人的行走机构53251固定轨迹式行走机构53252无固定轨迹式行走机构5326工业机器人的传动系统59261传动系统的功能59262传动系统的分类60263传动系统的关键参数69264典型传动系统应用实例6927本章小结70思考与练习70第3章工业机器人的感知系统7231工业机器人感知概述72311传感器的组成、特性及特点72312传感器的分类与选择要求7332内部传感器装置76321位置传感器76322角度传感器77323速度传感器80324加速度传感器8233外部传感器装置83331机器视觉系统83332触觉传感器87333接近觉传感器91334距离传感器94335其他传感器9634多传感器数据融合及应用97341多传感器数据融合97342焊接机器人感知系统98343手爪多传感器系统103344多传感器信息融合装配机器人10535本章小结106思考与练习107第4章工业机器人的控制系统10841工业机器人控制系统概述108411控制系统的功能与特点108412控制系统的结构组成109413控制系统的分类110414机器人操作系统11142工业机器人的控制方法与技术112421工业机器人的伺服控制112422工业机器人的视觉控制114423工业机器人的轨迹控制118424工业机器人的力控制120425工业机器人的协调控制12243工业机器人的驱动系统123431驱动系统概述124432驱动系统的分类124433驱动系统的性能指标125434驱动系统应用案例12644工业机器人的控制器与控制系统126441典型工业机器人控制器126442典型工业机器人控制系统127443工业机器人的集成控制系统128444工业机器人控制系统发展趋势13445本章小结134思考与练习135第5章工业机器人运动学和动力学13751工业机器人运动学137511运动学引言137512运动学数学基础138513运动学方程14652工业机器人动力学152521动力学引言152522动力学建模方法153523动力学方程153524典型动力学应用15453工业机器人运动规划155531路径和轨迹155532轨迹规划15654本章小结158思考与练习159第6章工业机器人的操作与编程16161工业机器人编程方法16162示教编程162621移动命令中的参数162622工业机器人的编程语言163623典型工业机器人示教编程16563离线编程171631离线编程的特点172632离线编程系统构成与关键技术172633离线编程仿真软件17364本章小结174思考与练习174第7章工业机器人的典型行业应用17671工业机器人的应用准则与工作站设计176711工业机器人的应用准则176712机器人工作站的一般设计原则17772焊接工作站181721焊接机器人的特点及分类181722点焊工作站184723弧焊工作站18773喷涂工作站192731喷涂机器人的特点及分类192732喷涂工作站的系统组成194733喷涂工作站的应用19574码垛工作站197741码垛机器人的特点及分类197742码垛工作站的系统组成198743码垛工作站的应用20075搬运工作站205751搬运机器人的特点及分类205752搬运工作站的系统组成20776抛光打磨工作站209761抛光打磨机器人的特点及分类209762抛光打磨工作站的系统组成210763抛光打磨工作站的应用21177具身智能机器人212771具身智能机器人概述213772具身智能机器人的分类与结构214773具身智能机器人的关键技术218774具身智能机器人的发展趋势与未来展望22078本章小结221思考与练习221参考文献223
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...