商品详情
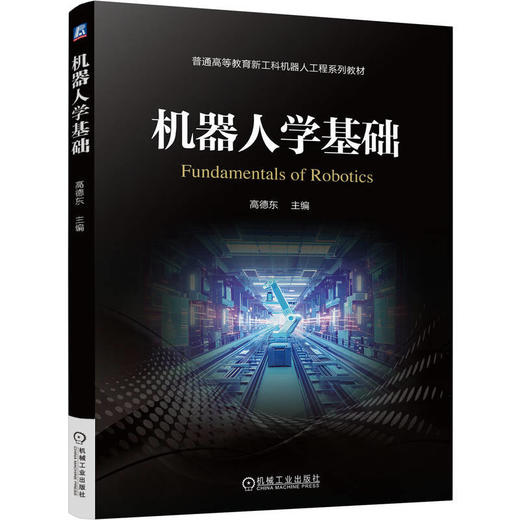
随着科技的飞速发展,机器人技术已经成为现代工业、医疗、服务等领域不可或缺的重要组成部分。从简单的自动化生产线上的机械臂,到复杂的人形机器人,再到能够执行高精度任务的医疗手术机器人,机器人技术的每一次进步都在改变着人们的生活和生产方式。因此,掌握机器人学的基础知识,对于理解这一领域的现状和未来,以及推动其进一步发展,都具有重要的意义。本书旨在为初学者(包括相关专业学生)提供一本全面、系统、易于理解的机器人学入门教材。通过本书的学习,读者可以逐步掌握机器人学的基本概念、原理和方法,为后续深入学习和实践打下坚实的基础。本书的内容涵盖了机器人学的多个方面,包括机器人的组成部分、自由度、构型和坐标系、性能指标和技术参数等基础知识,以及机器人学的预备数学知识、机器人运动学、微分运动与静力学、轨迹规划、机器人动力学、运动控制和力控制等核心内容。每一章都力求做到深入浅出,既有理论知识的详细阐述,又有实际应用的案例分析,使读者能够在理解理论知识的同时,掌握其在实际问题中的应用方法。在编写过程中,本书注重理论与实践的结合,通过大量的实例和图表来辅助说明,使读者能够更直观地理解和掌握相关知识。同时,也注重知识的系统性和连贯性,各章节之间的知识相对独立,内容相互关联,形成一个完整的知识体系。本书由青海大学高德东任主编,由唐山工业职业技术大学孟广双任副主编,浙江大学苏韦鸿、青海省产品质量检验检测院辛元庆、上海电子信息职业技术学院付佳杰参编,具体分工如下:绪论、第3章和第4章由高德东编写,第1章和第2章由孟广双编写,第5章由辛元庆编写,第6章由苏韦鸿编写,第7章由付佳杰编写。需要指出的是,机器人学是一门不断发展的学科,新的理论和技术不断涌现,因此本书所介绍的内容只是机器人学基础的一部分,读者在学习过程中应不断关注该领域的最新进展,以拓宽自己的视野和知识面。在编写过程中,力求将最基础、最核心的知识以清晰、易懂的方式呈现给读者,同时也尽量通过实例和图表来辅助说明,以增强读者的理解和应用能力。然而,机器人学是一门复杂而深奥的学科,其内容博大精深,涵盖了机械、电子、计算机、控制等多个领域的知识,因此在有限的篇幅内,难以做到面面俱到,书中难免存在不足之处,恳请广大读者对本书提出宝贵的意见和建议,以便我们不断改进和完善。希望本书能够成为广大读者学习机器人学的有力助手,为推动机器人学的发展和应用贡献一份力量。
本书旨在为读者提供一个全面细致的机器人学基础内容的学习框架,从基础理论到专业知识,由浅入深,逐步引导读者掌握机器人学的核心知识。全书除绪论外,分为7章,涵盖了机器人学的预备数学知识、机器人运动学、微分运动与静力学、轨迹规划、机器人动力学、运动控制以及力控制等方面的内容。
本书旨在为读者提供一个全面细致的机器人学基础内容的学习框架,从基础理论到专业知识,由浅入深,逐步引导读者掌握机器人学的核心知识。全书除绪论外,分为7章,涵盖了机器人学的预备数学知识、机器人运动学、微分运动与静力学、轨迹规划、机器人动力学、运动控制以及力控制等方面的内容。本书适合作为机器人、机械工程、自动化、人工智能等相关专业的教材或参考书,也可作为机器人技术爱好者的自学参考书。通过本书的学习,读者将能够全面掌握机器人学的基础理论,为后续的研究和应用打下坚实的基础。
高德东,男,1980 年11 月生,山东荣成人,工学博士,教授,主要制研究方向包括:计算机辅助医疗工程、制造业信息化和光伏系统运维技术等。2014 年入选青海省第九批自然科学与工程技术学科带头人,2016 年入选青海省高端创新人才“千人计划”拔尖人才,2018 年获得第九批青海省高等学校骨干教师称号,发表期刊和会议学术论文40 余篇。目录前言绪论10.1机器人的组成部分10.2机器人的自由度20.3机器人的构型和坐标系30.4机器人的性能指标和技术参数7第1章机器人学的预备数学知识101.1矩阵的基础知识101.2向量运算141.3直角坐标系181.4向量旋转计算211.5齐次变换301.6刚体运动学和动力学基础32第2章机器人运动学372.1正向运动学372.2典型的工业机器人结构运动学462.3关节空间和操作空间602.4运动学标定632.5逆运动学问题64第3章微分运动与静力学723.1几何雅可比矩阵723.2典型机械臂的几何雅可比矩阵计算783.3运动学奇异803.4冗余性分析833.5基于几何雅可比矩阵的逆运动学算法853.6分析雅可比矩阵883.7基于分析雅可比矩阵的逆运动学算法913.8静力学993.9可操纵性椭球103第4章轨迹规划1074.1路径和轨迹1074.2关节空间轨迹规划1084.3操作空间轨迹规划122第5章机器人动力学1285.1拉格朗日方程1285.2动力学模型的显著特性1365.3简单机械臂动力学1405.4动力学参数辨识1545.5牛顿_欧拉方程1555.6正向动力学和逆向动力学1625.7轨迹的动力学标度1635.8操作空间动力学模型1655.9动力学可操作性椭球167第6章运动控制1696.1控制问题的描述1696.2关节空间控制1706.3分散控制1736.4计算力矩前馈控制1846.5集中控制1866.6操作空间控制1976.7各种控制方法的比较201第7章力控制2117.1与环境的交互作用2117.2柔顺性控制2127.3阻抗式控制2167.4力控制方法2207.5约束运动2247.6自然和人工约束2287.7混合力/运动控制232附录238附录A单位四元数表达式的推导过程238附录B三杆件平面机械臂逆运动学解的推导过程238附录C阻尼最小二乘法求解微分运动学逆问题的推导过程239附录D角度/轴方向误差的计算240附录E角度/轴方向误差微分的计算240附录F单位四元数方向误差的推导过程241附录G非奇异系数矩阵A的推导过程244附录H杆件i惯量张量的推导过程247附录I所讨论杆件i动能Ti的推导过程248附录J式(7.29)的推导过程249参考文献250
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...