商品详情


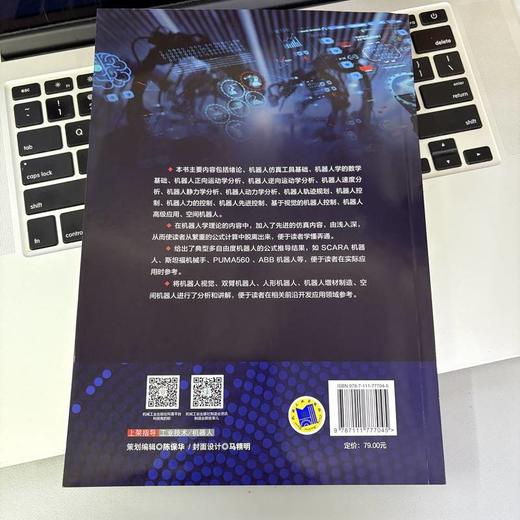
1)本书主要内容包括绪论、机器人仿真工具基础、机器人学的数学基础、机器人正向运动学分析、机器人逆向运动学分析、机器人速度分析、机器人静力学分析、机器人动力学分析、机器人轨迹规划、机器人控制、机器人力的控制、机器人先进控制、基于视觉的机器人控制、机器人高级应用、空间机器人。
2)在机器人学理论的内容中,加入了先进的仿真内容,由浅入深,从而使读者从繁重的公式计算中脱离出来,便于读者学懂弄通。
3)给出了典型多自由度机器人的公式推导结果,如 SCARA 机器人、斯坦福机械手、PUMA560 、ABB 机器人等,便于读者在实际应用时参考。
4)将机器人视觉、双臂机器人、人形机器人、机器人增材制造、空间机器人进行了分析和讲解,便于读者在相关前沿开发应用领域参考。

本书针对机器人学难懂难学的问题,在机器人学理论的内容中,加入了先进的仿真内容,系统地介绍了机器人仿真、控制与应用技术,主要内容包括:绪论、机器人仿真工具简介、机器人学数学基础、机器人正向运动学分析、机器人逆向运动学分析、机器人速度分析、机器人静力学分析、机器人动力学分析、机器人轨迹规划、机器人运动控制、机器人力控制、机器人先进控制、机器人视觉控制、机器人高级应用、空间机器人。

王磊,西安交通大学高端制造装备协同创新中心副研究员。主要从事高端数控装备与增材制造等方面的研究工作。主持国家重大科技专项、国家重点研发计划、基础加强项目及省部级项目10余项,参与国家级科研项目8项、中国工程院战略咨询项目10项,其他省部级10余项;已发表学术论文30余篇,授权发明专利30余件,主编及参与8本著作、1本教材,主持及参与增材制造领域国家、行业标准5项;荣获2019年陕西省中青年科技创新领军人才称号。作为项目负责人,开发多机器人复合加工工艺及装备,探索开发了太空金属增材制造原理样机等。

前言第1章绪论11.1机器人与机器人学11.2机器人的分类21.3工业机器人的组成61.4机器人基本参数和性能指标101.5机器人的发展趋势121.6小结14第2章机器人仿真工具基础152.1数学建模仿真工具基础152.1.1MATLAB软件介绍152.1.2Simulink仿真工具箱简介162.2多体系统建模仿真工具基础232.2.1ADAMS软件介绍232.2.2单连杆机器人建模仿真案例252.3二连杆机器人建模332.3.1问题描述332.3.2创建载荷342.3.3创建系统状态变量352.3.4创建输出/输入对象362.3.5创建转矩372.3.6导出控制对象372.4拟人臂机器人建模392.4.1问题描述392.4.2最终模型402.4.3创建系统状态变量和输入/输出对象402.4.4导出控制对象402.5球坐标机器人(RRP)建模412.5.1问题描述412.5.2最终模型412.5.3创建系统状态变量和输入/输出对象412.5.4创建关节驱动422.5.5导出控制对象432.6二连杆机器人刚柔耦合建模442.6.1问题描述442.6.2刚柔杆的替换方法44第3章机器人学的数学基础453.1空间基本概念描述453.1.1点的空间描述453.1.2矢量的空间描述463.1.3刚体运动及刚体变换473.2刚体位姿的空间描述473.2.1刚体位置的空间描述473.2.2刚体姿态的空间描述旋转矩阵483.3齐次坐标变换刚体运动变换矩阵503.4刚体姿态的其他描述方法523.4.1RPY角523.4.2欧拉角543.4.3四元数573.5相对于参考系的坐标变换583.5.1相对于参考系的平移变换583.5.2相对于参考系的旋转变换593.5.3相对于参考系的复合变换613.6相对于本地坐标系的变换633.7旋转矩阵的指数坐标形式653.8刚体变换矩阵的指数坐标形式67第4章机器人正向运动学分析714.1标准D_H法714.2修正的D_H法884.3机器人正向运动学的指数积公式96第5章机器人逆向运动学分析1085.1几何法1085.2直接代数法1105.3串联机器人逆向运动学通用解法115第6章机器人速度分析1346.1微分运动与雅可比矩阵1346.2斜对称矩阵1376.3角速度及角速度叠加原理1416.4线速度叠加原理1426.5完整雅可比矩阵计算1436.6刚体的空间速度与物体速度1486.7基于指数积公式的雅可比矩阵推导1516.8雅可比矩阵的逆与奇异性1576.9雅可比矩阵的伪逆1596.10雅可比矩阵与灵巧度162第7章机器人静力学分析1657.1连杆的受力和平衡分析1657.2力雅可比矩阵1667.3二连杆机器人静力学建模1717.3.1初始位姿调整1717.3.2施加负载和转矩1727.3.3仿真设置及结果173第8章机器人动力学分析1748.1拉格朗日法1748.2单连杆机械人动力学分析1778.3二连杆机器人动力学分析1778.4单连杆机器人动力学仿真1808.4.1问题描述1818.4.2创建系统变量和输入对象1818.4.3修正关节转矩变量表达式1828.5基于递归牛顿_欧拉法的动力学方程1848.5.1刚体的线加速度和角加速度1858.5.2惯性张量1858.5.3速度和加速度的外推1868.5.4关节力矩的内推1878.5.5基于牛顿_欧拉法的二连杆机械臂动力学仿真分析188第9章机器人轨迹规划1939.1轨迹规划基本原理1939.2关节空间轨迹规划1949.2.1三次多项式插值1949.2.2五次多项式插值1979.2.3带抛物线过渡线性插值2009.3直角坐标空间轨迹规划2039.4考虑姿态的直角坐标空间轨迹规划212第10章机器人控制21710.1关节独立PD控制21710.2单连杆PD控制仿真21810.3带重力补偿的单连杆PD控制21910.4二连杆PD控制仿真22110.5拟人臂机械手PD控制仿真22210.6基于逆向动力学模型的控制22410.6.1非线性模型的反馈线性化22410.6.2模型线性化 闭环反馈控制22510.7基于逆向动力学模型的机器人控制仿真226第11章机器人力的控制23011.1机器人被动柔顺控制23011.2机器人主动柔顺控制23011.3机器人阻抗控制23111.3.1机器人关节空间阻抗控制23111.3.2机器人直角坐标空间阻抗控制23311.4机器人主动刚度控制23411.5力位置混合控制23511.6二连杆机器人关节空间阻抗控制仿真23611.7二连杆机器人直角坐标空间阻抗控制仿真24011.8二连杆机器人主动刚度控制仿真24311.9二连杆机器人力位置混合控制仿真244第12章机器人先进控制24812.1李雅普诺夫稳定性判据24812.2机器人自适应控制25012.2.1机器人名义模型建立25012.2.2不确定部分的RBF神经网络逼近25112.2.3控制器设计与分析25212.2.4二连杆机械臂RBF神经网络的自适应控制仿真25312.3机器人滑模变结构控制25912.3.1机器人滑模控制的基本原理25912.3.2基于名义模型的二连杆机器人滑模控制率设计26012.3.3二连杆机械臂滑模控制仿真261第13章基于视觉的机器人控制26613.1基于位置的视觉伺服26713.2基于图像的视觉伺服271第14章机器人高级应用27814.1双臂协作机器人建模仿真27814.1.1双臂协作机器人简介27814.1.2双臂机器人仿真案例27914.2人形机器人建模仿真28114.2.1人形机器人简介28114.2.2人形机器人仿真案例28214.3机器人与增材制造技术28414.3.1金属定向能量沉积28514.3.2机器人非金属增材制造装备28914.3.3增材制造助力机器人技术创新291第15章空间机器人29415.1空间机器人概述29415.1.1空间机器人定义29415.1.2空间机器人的分类29515.1.3空间机器人的工作环境29515.2空间机械臂介绍29615.2.1国际空间站的机械臂29615.2.2中国空间站的机械臂29815.2.3其他空间机器人30115.3在轨制造机器人30215.3.1在轨制造机器人优势30315.3.2在轨制造机器人技术现状30415.4空间机器人建模仿真案例30915.5空间机器人技术展望312参考文献313
【前言】当前新一轮科技革命和产业变革加速演进,新一代人工智能技术、生物技术、新能源、新材料等与机器人技术深度融合,机器人技术和产业迎来升级换代、跨越发展的窗口期。机器人学是一门涉及机械、电子、电气、计算机、控制等的交叉学科。在学习过程中,机器人学的核心概念,如位姿描述、齐次坐标变换、D_H 法、运动学、雅可比、静力学、动力学、轨迹规划、先进控制等涉及大量的数学运算,随着机器人自由度数的增加,经理论推导得到的公式越来越庞大,对于一般读者来说较为抽象。而机器人仿真技术可以使读者从繁杂的机器人理论中脱离出来,对机器人知识有更感性的认识,不至于使机器人理论学习过于枯燥,能增强学习效果。 ???本书可供从事机器人研究、开发和应用的技术人员阅读使用,也可作为普通高等院校机械、自动化、人工智能等相关专业的教材。全书共有15章,主要内容包括:绪论、机器人仿真工具基础、机器人学的数学基础、机器人正向运动学分析、机器人逆向运动学分析、机器人速度分析、机器人静力学分析、机器人动力学分析、机器人轨迹规划、机器人控制、机器人力的控制、机器人先进控制、基于视觉的机器人控制、机器人高级应用、空间机器人。针对本科生和低年级研究生,本书的一大特色就是在机器人学理论的内容中,加入了先进的仿真内容,主要是基于 MATLAB/Simulink 和 ADAMS 软件,从而使读者从繁重的公式计算中脱离出来,以一个具体的二连杆机器人作为对象进行计算,将数学推导和仿真建模过程一一展开,结果以图形、动画的形式展示,便于读者学懂弄通。针对研究生、企业开发人员和应用人员,为接近实际的应用,本书还给出了典型多自由度机器人的公式推导结果,如 SCARA 机器人、斯坦福机械手、PUMA560 、ABB 机器人等,以便于读者在其他场合应用参考。本书的另一大特色就是在后半部分,对机器人高端应用领域的机器人视觉、双臂机器人、人形机器人、机器人增材制造、空间机器人进行了分析和讲解,以便于读者在相关前沿领域开发应用时参考。 ???本书由王磊和刘海涛编著。其中,王磊负责搭建全书框架,并参加了第1、2、14和15章的编写工作;其余章由刘海涛负责编写。书中涉及大量的方程推导和程序代码编写,由刘海涛负责在计算机上做了运行验证,读者在学习机器人过程可以直接联系作者(刘海涛微信号:heitaoliu19811001)进行答疑和交流。 ???在本书编写过程中,得到了中国工程院卢秉恒院士等诸多专家的指导和支持,听取了西安交通大学、西安工业大学、西北工业大学、清华大学、北京理工大学、哈尔滨工业大学、北京航空航天大学、华中科技大学、浙江大学、上海交通大学、西安科技大学、大连理工大学、燕山大学、西安电子科技大学、中国空间技术研究院、中国航天科技创新研究院、国家增材制造创新中心、中国机器人产业联盟等众多高校、科研院所和企业领域专家的宝贵意见和建议,得到了军科委;173计划项目、科技部国家重点研发计划项目和中国工程院战略研究与咨询项目的资助。在此,作者一并表示衷心的感谢! ???由于本书内容涉及的知识较广,限于作者时间和水平,书中难免有一些疏漏和不足之处,恳请广大读者和专家批评指正。
????????????????????????????????????????????????????????????????????????????????????????????????作者
- 新华一城书集 (微信公众号认证)
- 上海新华书店官方微信书店
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...