商品详情
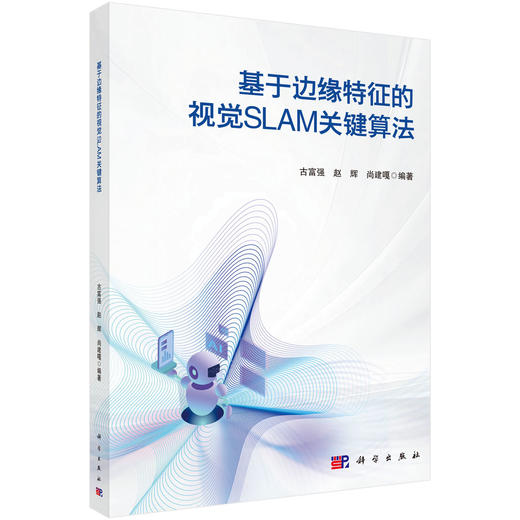
书名:基于边缘特征的视觉SLAM关键算法
定价:98.0
ISBN:9787030836823
作者:古富强,赵辉,尚建嘎
版次:1
出版时间:2026-06
内容提要:
目录:
目录
前言
第1章 绪论 1
1.1 研究背景及意义 1
1.2 国内外研究现状 3
1.2.1 传统的视觉SLAM 4
1.2.2 视觉惯导融合的SLAM 7
1.2.3 基于边缘特征的视觉SLAM 10
1.3 存在的研究问题与挑战 12
1.3.1 边缘特征冗余 13
1.3.2 数据关联错误 14
1.3.3 视觉约束退化 15
第2章 基于边缘特征的位姿估计理论基础 17
2.1 基本术语与坐标系 17
2.1.1 传感器坐标系 17
2.1.2 位姿矩阵表示 18
2.1.3 相机成像模型 20
2.2 边缘特征提取 21
2.2.1 微分算子法 21
2.2.2 …边缘检测算法 23
2.2.3 深度学习法 24
2.3 边缘特征对齐 25
2.3.1 基于光度误差的对齐 25
2.3.2 基于几何误差的对齐 26
2.3.3 距离变换 27
2.4 本章小结 29
第3章 基于边缘特征优选的视觉里程计 30
3.1 问题分析 30
3.2 基于子模态分区优化的边缘特征优选算法 31
3.2.1 边缘特征优选问题构建 32
3.2.2 子模态函数分区优化 33
3.2.3 重观测概率建模 35
3.3 基于边缘特征的视觉里程计设计 36
3.3.1 相机跟踪 37
3.3.2 局部优化 39
3.3.3 边缘特征选择 41
3.4 实验结果与分析 42
3.4.1 实验设置 42
3.4.2 系统对比评估 42
3.4.3 算法消融实验 47
3.5 本章小结 50
第4章 基于自适应鲁棒估计的视觉SLAM 52
4.1 问题分析 52
4.2 基于广义核函数的自适应鲁棒估计算法 53
4.2.1 广义鲁棒核函数 54
4.2.2 Black-Rangarajan对偶上界 55
4.2.3 松弛优化及收敛性证明 59
4.3 基于边缘特征的视觉SLAM设计 62
4.3.1 视觉里程计 62
4.3.2 闭环修正 64
4.4 实验结果与分析 65
4.4.1 实验设置 66
4.4.2 系统对比评估 66
4.4.3 算法消融实验 73
4.5 本章小结 75
第5章 基于信息矩阵条件数优化的视惯融合SLAM 77
5.1 问题分析 77
5.2 基于ω-条件数度量的信息矩阵优化算法 79
5.2.1 ω-条件数度量 79
5.2.2 视惯融合模型 80
5.2.3 信息矩阵优化 82
5.3 基于边缘特征的视惯融合SLAM设计 86
5.3.1 边缘追踪 86
5.3.2 MSCKF优化 89
5.3.3 信息矩阵条件数优化 93
5.4 实验结果与分析 94
5.4.1 实验设置 94
5.4.2 系统对比评估 94
5.4.3 算法消融实验 98
5.5 本章小结 100
第6章 结论与展望 101
6.1 研究工作总结 101
6.2 未来工作展望 102
参考文献 104
定价:98.0
ISBN:9787030836823
作者:古富强,赵辉,尚建嘎
版次:1
出版时间:2026-06
内容提要:
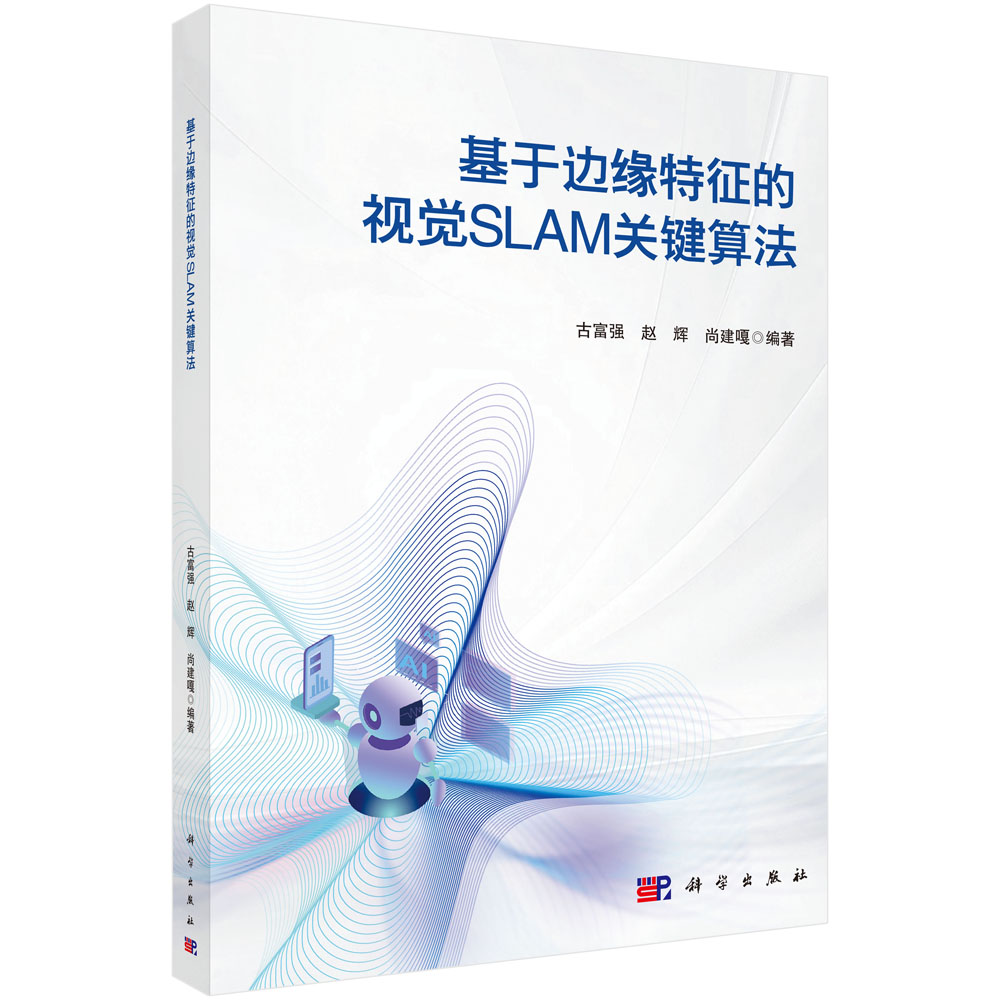
本书以基于图像边缘特征的视觉同步定位与地图构建为核心研究对象,围绕系统实时性、精确性与鲁棒性的提升,系统性地探讨边缘特征在复杂观测环境下的独特优势、关键挑战与解决方案。针对边缘特征冗余导致的高计算开销、数据关联错误引发的外点干扰,以及视觉约束退化带来的估计不稳定问题,提出三项具有创新性的关键算法:基于子模态分区优化的边缘特征优选算法、基于广义核函数的自适应鲁棒估计算法、基于ω-条件数度量的信息矩阵优化算法。本书涵盖从视觉里程计、鲁棒SLAM构建到视觉惯导融合的递进式系统设计,兼顾理论推导与工程实践,旨在为边缘SLAM的研究与应用提供系统化、高效的技术方案。
目录:
目录
前言
第1章 绪论 1
1.1 研究背景及意义 1
1.2 国内外研究现状 3
1.2.1 传统的视觉SLAM 4
1.2.2 视觉惯导融合的SLAM 7
1.2.3 基于边缘特征的视觉SLAM 10
1.3 存在的研究问题与挑战 12
1.3.1 边缘特征冗余 13
1.3.2 数据关联错误 14
1.3.3 视觉约束退化 15
第2章 基于边缘特征的位姿估计理论基础 17
2.1 基本术语与坐标系 17
2.1.1 传感器坐标系 17
2.1.2 位姿矩阵表示 18
2.1.3 相机成像模型 20
2.2 边缘特征提取 21
2.2.1 微分算子法 21
2.2.2 …边缘检测算法 23
2.2.3 深度学习法 24
2.3 边缘特征对齐 25
2.3.1 基于光度误差的对齐 25
2.3.2 基于几何误差的对齐 26
2.3.3 距离变换 27
2.4 本章小结 29
第3章 基于边缘特征优选的视觉里程计 30
3.1 问题分析 30
3.2 基于子模态分区优化的边缘特征优选算法 31
3.2.1 边缘特征优选问题构建 32
3.2.2 子模态函数分区优化 33
3.2.3 重观测概率建模 35
3.3 基于边缘特征的视觉里程计设计 36
3.3.1 相机跟踪 37
3.3.2 局部优化 39
3.3.3 边缘特征选择 41
3.4 实验结果与分析 42
3.4.1 实验设置 42
3.4.2 系统对比评估 42
3.4.3 算法消融实验 47
3.5 本章小结 50
第4章 基于自适应鲁棒估计的视觉SLAM 52
4.1 问题分析 52
4.2 基于广义核函数的自适应鲁棒估计算法 53
4.2.1 广义鲁棒核函数 54
4.2.2 Black-Rangarajan对偶上界 55
4.2.3 松弛优化及收敛性证明 59
4.3 基于边缘特征的视觉SLAM设计 62
4.3.1 视觉里程计 62
4.3.2 闭环修正 64
4.4 实验结果与分析 65
4.4.1 实验设置 66
4.4.2 系统对比评估 66
4.4.3 算法消融实验 73
4.5 本章小结 75
第5章 基于信息矩阵条件数优化的视惯融合SLAM 77
5.1 问题分析 77
5.2 基于ω-条件数度量的信息矩阵优化算法 79
5.2.1 ω-条件数度量 79
5.2.2 视惯融合模型 80
5.2.3 信息矩阵优化 82
5.3 基于边缘特征的视惯融合SLAM设计 86
5.3.1 边缘追踪 86
5.3.2 MSCKF优化 89
5.3.3 信息矩阵条件数优化 93
5.4 实验结果与分析 94
5.4.1 实验设置 94
5.4.2 系统对比评估 94
5.4.3 算法消融实验 98
5.5 本章小结 100
第6章 结论与展望 101
6.1 研究工作总结 101
6.2 未来工作展望 102
参考文献 104
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...