商品详情
(1)真实设备+虚拟仿真双轨实践。第 2 章完整给出 VMware 虚拟机、OfficeLite 与 KUKA.Sim 4.3 的安装、激活(浮动许可证 127.0.0.1:5093)与连接配置,先在虚拟环境跑通再上真机,降低设备风险与试错成本。
(2)一线硬件清单全部公开。海康威视 MV-CS-10UC 彩色面阵相机、MVL-MF0824M-5MPE 工业镜头、MV-LRDS-H-200-90-W 光源、MV-VC3301P-128G60 视觉控制器与加密狗、SMC 数显压力表、24V 直流开关电源、直流控制固态继电器——型号、接口、接线一步到位。
(3)两套标定方法直击“抓不准”根因。零点标定(MEMD 工具、EtherCAT X32 接口、LED 指示灯判读、软件限位开关手动/自动更改)+坐标系测量(工具坐标系 XYZ 4 点法、ABC 世界坐标系法,基坐标系三点法)。
(4)一条打通的双向通信链路。EthernetKRL 安装、KUKA 机械臂与视觉控制器 IP 设置、sps.sub 文件修改、EKI 函数调用与协议解析,实现机械臂与 VisionMaster 的双向数据收发。
(5)端到端综合项目验证。以高精度木质轨道积木为对象,从图像采集、快速匹配与矩形掩膜模板制作、坐标变量计算,到 Q1(积木上方 144mm)→ P1 抓取 → P2 放置,跑通完整抓取闭环。
(6)图文并茂,照图操作。全书编号插图近 400 幅,实验截图、界面截图、流程图与代码示例贯穿全书,把抽象原理转化为可照做的操作步骤。
(7)阶梯式编排,各章前后衔接。概述 → 硬件部署与虚拟仿真 → 示教器操作 → 零点标定 → 坐标系测量 → 程序编程 → "手""眼"集成 → 通信设置 → 抓取实战,9 章构成从入门到综合应用的完整学习路径。
(8)教学与工程双适用。获浙江工业大学研究生教材建设项目资助,既适合高校工业机器人、机器人工程、自动化、机电一体化专业教学,也可供工程技术人员搭建与联调视觉抓取系统时参考。
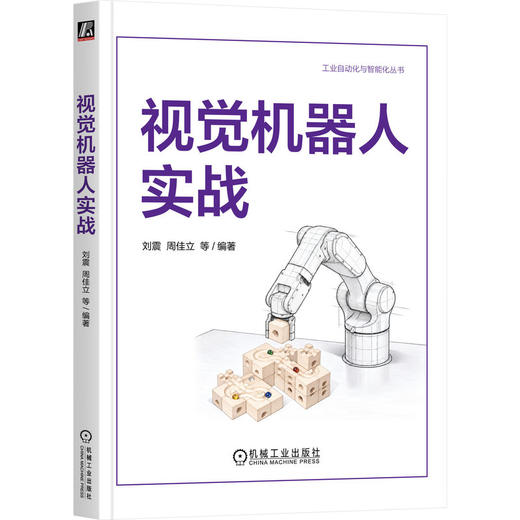
本书首先介绍了视觉机器人的理论基础,包括视觉机器人的总体介绍,以及计算机视觉和深度学习技术在视觉机器人中的应用;其次详细介绍了视觉机器人操作的对象——轨道积木,包括轨道积木基础知识、电动部件的构成和使用方法,以及轨道积木创意及其应用;最后介绍了视觉机器人的典型应用,包括库卡机器人操作系统的安装和调试、库卡机器人实操(机器臂移动和路径规划、机器臂抓取等),以及视觉机器人项目设计。
刘震 博士,浙江工业大学副教授。获中国科学院理论物理研究所博士学位后入职浙江工业大学,先后在浙江大学数学中心、哈佛大学数学系从事博士后研。究。主要研究方向包括数据科学与智能计算、大数据与人工智能、软件工程及系统架构设计等。<br /><br />周佳立<br />博士,研究员,博士生导师,浙江工业大学数学。与智能应用研究院院长。主要研究方向包括具身智能、人工智能、工业机器人与机器人控制、立体视觉与图形图像处理、物联网及自动化控制等。担任国家高新技术企业评审专家、“中国视谷”专家委员会特聘专家、浙江省产品质量鉴定专家,以及广东省科学技术厅、浙江省科学技术厅、杭州市经济与信息化局等单位的评审专家。获浙江工业大学优秀青年教师荣誉,入选浙江工业大学第一批无党派青年骨干计划。
前 言
第1章 概述 1
1.1 工业机器人的起源与发展概述 1
1.2 机器人的分类与发展现状 3
1.2.1 机器人的分类 3
1.2.2 机器人技术的代表性成果 5
1.2.3 机器人技术的发展 8
1.3 轨道积木设计 10
1.3.1 积木的选型依据与设计准则 10
1.3.2 积木的几何参数与公差体系 12
1.3.3 轨道积木的功能分类与模块构成 13
1.3.4 轨道积木系统的优势 14
第2章 KUKA机器人的硬件部署与虚拟仿真环境搭建 16
2.1 KUKA机器人的硬件组成与连接方式 16
2.1.1 主要硬件组成 16
2.1.2 数据线与电机线缆的连接 17
2.1.3 分离式安全接口X11的连接 20
2.1.4 smartPAD示教器线缆的连接 21
2.1.5 电源线缆的连接 22
2.2 KUKA机器人控制系统的启动 22
2.3 虚拟仿真环境搭建 26
2.4 KUKA.Sim的安装与激活 32
2.5 OfficeLite与KUKA.Sim的连接设置 36
第3章 smartPAD示教器操作与配置 43
3.1 smartPAD示教器 43
3.1.1 示教器的结构 43
3.1.2 示教器的热插拔功能 46
3.2 KUKA机器人控制系统的启动与关机 48
3.2.1 启动方式分类 48
3.2.2 启动操作步骤 49
3.2.3 关机操作步骤 50
3.2.4 启动方式设定 52
3.3 smartHMI操作界面 56
3.3.1 界面布局与组件 56
3.3.2 信息提示系统 58
3.3.3 主菜单操作 59
3.3.4 用户组与权限管理 60
3.3.5 显示语言与屏幕截图 61
3.3.6 状态栏图标及操作 62
3.3.7 操作模式与安全防护 68
3.3.8 在线帮助系统 70
3.4 手动运行机器人 72
3.4.1 手动运行选项设定 72
3.4.2 坐标系与工具/工件设定 73
3.4.3 空间鼠标操作 74
3.4.4 示教器方位设定 76
第4章 KUKA机器人的零点标定 78
4.1 手动删除轴的零点数据 78
4.2 KUKA零点标定工具及其使用 80
4.2.1 零点标定工具及其连接 80
4.2.2 将轴移入预设零点标定位置 81
4.2.3 零点标定LED指示灯 83
4.2.4 零点标定的过程 84
4.3 更改软件限位开关 87
4.3.1 手动更改软件限位开关的操作步骤 87
4.3.2 自动更改软件限位开关的操作步骤 88
第5章 KUKA机器人的坐标系测量 90
5.1 工具坐标系的标定 91
5.1.1 工具坐标系的标定方法及操作步骤 91
5.1.2 工具坐标系的原点标定:XYZ 4点法 92
5.1.3 确定姿态:ABC世界坐标系法 97
5.1.4 手动输入工具坐标系的数据 100
5.1.5 工具坐标系的加载 101
5.2 基坐标系的标定 105
5.2.1 基坐标系三点法操作步骤 105
5.2.2 基坐标系的加载 109
第6章 KUKA机器人程序编程基础 111
6.1 KUKA机器人文件管理与程序操作 111
6.1.1 KUKA导航器 111
6.1.2 新建文件夹 112
6.1.3 新建程序 113
6.1.4 文件或文件夹重命名 114
6.1.5 打开或选定程序 115
6.1.6 显示折叠夹 118
6.2 使用联机表格实现运动编程 119
6.2.1 运动模式简介 119
6.2.2 PTP运动编程示例 121
6.2.3 联机表格参数说明 122
6.3 运行程序 123
6.3.1 选择程序运行方式 123
6.3.2 语句指针 124
6.3.3 设定程序倍率 125
6.3.4 前台处理状态显示 125
6.3.5 启动正向运动程序 126
6.3.6 语句选择 127
6.3.7 复位程序 127
第7章 “手”“眼”硬件配置与系统集成 129
7.1 图像采集设备 129
7.2 抓取部件模型 129
7.3 抓取部件集成安装 130
7.4 气泵装置与气路系统 132
7.4.1 气泵装置的主要部件 132
7.4.2 气路工作原理与调试 134
7.4.3 气路电气连接 135
7.4.4 X12接口与线路连接 138
7.5 气路系统I/O控制程序 139
第8章 视觉机器人通信设置 144
8.1 VisionMaster与相机的通信 144
8.2 VisionMaster与相机模块的通信连接 147
8.3 KUKA机械臂通信配置 153
8.3.1 安装通信软件 153
8.3.2 机械臂IP地址设置 156
8.4 VisionMaster的连接和参数设置 157
8.4.1 视觉控制器的连接和IP地址设置 157
8.4.2 VisionMaster通信管理的参数设置 158
8.5 机械臂发送数据和VisionMaster接收数据 160
8.5.1 修改sps.sub文件 160
8.5.2 VisionMaster接收机械臂信息 162
8.6 VisionMaster信息传输到机械臂 166
8.6.1 VisionMaster发送数据模块的配置 166
8.6.2 VisionMaster信息传输到机械臂的实现 170
8.7 其他软件与VisionMaster的交互 172
8.7.1 VisionMaster端配置 172
8.7.2 上位机搭建 177
第9章 使用机器人抓取积木的快速入门 191
9.1 硬件 191 9.2 连接方法 192
9.3 示教实现抓取 193
9.3.1 导入代码 193
9.3.2 获取积木位置 194
9.3.3 修改代码并运行 196
9.4 VisionMaster实现目标定位 196
9.4.1 KUKA和视觉控制器的IP设置 197
9.4.2 VisionMaster的配置 200
9.5 抓取积木流程的代码解析 209
9.6 程序运行 213
自1954年乔治·德沃尔申请世界上首个工业机器人专利,并于1959年与约瑟夫·恩格尔伯格共同研制出首台机器人Unimate以来,机器人技术已经走过了数十年的发展历程。最初的机器人只能依赖固定轨迹和示教再现的方式进行重复性工作。进入智能化时代,融合人工智能与深度学习的机器人已经能够进行推理和决策,具备了较强的自适应与交互能力。在2025年的世界人形机器人运动会上,宇树科技研发的机器人在1500m、400m及100m等项目取得优异成绩,展现出现代机器人卓越的运动性能和技术领先性。然而随着机器人技术特别是视觉引导操作领域的快速发展与应用场景的不断拓展,入门教学资源分散,缺乏体系化的知识框架与系统性的实践方法论指导,已成为该领域面临的显著问题。为此,本书系统梳理了视觉机器人操作的关键技术与实现路径,通过结构化的知识框架与可复现的实践案例,帮助读者扎实掌握视觉机器人的操作方式,实现从知识理解到工程复现的闭环。<br />本书以视觉、控制、通信、执行四个环节构成的工程闭环为主线,提出了一套可复现、可评估的方法链。本书首先利用“真实部署+虚拟仿真”的方式进行运行环境配置,接着通过坐标法进行机械臂的精度校准,然后用可维护的程序进行运动状态编程,进而将“手”“眼”硬件与数据通信进行整合,最后在抓取任务上完成端到端的验证。第1章概述了工业机器人的起源与发展,并介绍了抓取对象——轨道积木的相关内容;第2章介绍了KUKA机器人的硬件组成与连接方式、控制系统的启动、虚拟仿真环境搭建、KUKA.Sim的安装与激活等相关内容;第3章介绍了smartPAD示教器的操作与配置相关内容;第4章介绍了KUKA机器人的零点标定相关内容;第5章则围绕坐标系测量进行介绍;第6章介绍了KUKA机器人程序编程基础相关内容;第7章介绍了“手”“眼”硬件配置与系统集成相关内容;第8章介绍了视觉机器人通信设置相关内容;第9章介绍了使用机器人抓取积木的快速入门相关内容。<br />本书首先实现虚实环境的一致性并完成高精度标定,接着规范执行可维护的程序,然后打通从视觉到机械臂的双向数据通道,最终以积木搭建任务对全流程进行端到端验证,构成了一套从入门到实战、从可复现到可拓展的工程路径。<br />与其他书籍相比,本书最大的特点在于实践性与系统性。本书并非停留在抽象的概念层面上,而是以实操案例为核心,将复杂的理论融入具体的操作步骤,真正做到“学以致用”。本书图文并茂,通过大量实验截图、流程图和代码示例,将抽象的知识转化为直观的操作体验。本书既适用于高校的机器人教学,也能够为科研人员和工程师提供参考。在内容设计上,本书以“能做出来”为首要目标,将机器人操作的关键环节编排为可执行的步骤与案例。本书是一部面向入门者的实操指南,能帮助读者完成搭建、标定、编程与联调。<br />本书的完成得益于浙江工业大学数学科学学院智能应用研究院的长期支持,也离不开杭州惟木科技有限公司在硬件研发上的协作。此外,本书获得了浙江工业大学研究生教材建设项目的资助。感谢各位学生和工程师在硬件调试、程序编写和案例验证中付出的努力,为本书的完成提供了有力支持。也感谢广大读者和专家的关注与建议,这些意见将推动本书今后的修订与完善。希望本书能够成为读者探索视觉机器人世界的实用工具和可靠伙伴,并期待与更多同行携手推动机器人技术在科研、教育和产业中的持续发展。
- 金粉商城 (微信公众号认证)
- 金粉商城由金属加工杂志社创办。《金属加工》(原名《机械工人》),创刊于1950年,距今已经有70年历史,是面向金属加工工艺及装备领域的专业期刊。金粉商城目前经营工业类专业图书。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...