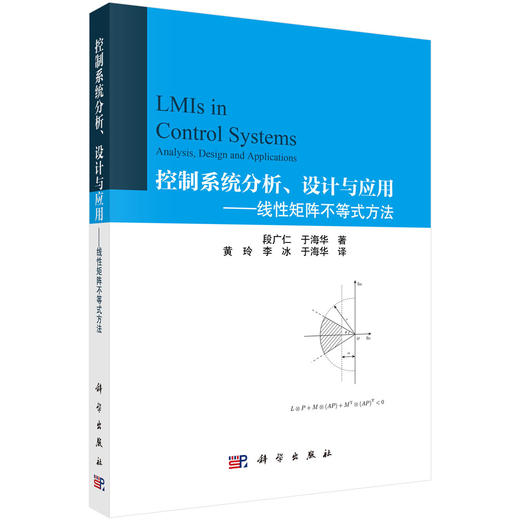
控制系统分析、设计与应用——线性矩阵不等式方法 段广仁 于海华 黄玲 李冰 于海华 9787030834126
¥180.12
| 运费: | ¥ 0.00-18.00 |
商品详情
书名:控制系统分析、设计与应用——线性矩阵不等式方法
定价:228.0
ISBN:9787030834126
作者:段广仁,于海华
版次:1
出版时间:2026-06
内容提要:
目录:
目录
译者前言
前言
致谢
符号表
第1章 绪论 1
1.1 线性矩阵不等式的定义及变换 1
1.1.1 LMI的一般形式 1
1.1.2 LMI的标准形式 2
1.1.3 LMI的变换 7
1.2 关于LMI的几个例子 8
1.2.1 特征值最小化 8
1.2.2 矩阵范数最小化 9
1.2.3 μ分析的关键步骤 10
1.2.4 Schur镇定 11
1.3 LMI发展简史 12
1.3.1 播种期(1890~1939 年) 12
1.3.2 生根期(1940~1969 年) 13
1.3.3 生长期(1970~1999 年) 13
1.3.4 繁荣期(2000 年至今) 15
1.4 LMI的优势 17
1.4.1 全局…解与数值可靠性 17
1.4.2 多目标设计 17
1.4.3 软件包 18
1.5 本书简介 18
1.5.1 本书的结构 18
1.5.2 本书的特点 19
1.5.3 作为教材的使用说明 20
习题 21
第一部分 基础知识
第2章 基本引理 25
2.1 广义平方不等式 25
2.1.1 无约束不等式 25
2.1.2 约束不等式 26
2.2 Schur补 29
2.2.1 Schur补与矩阵行列式 29
2.2.2 Schur补与矩阵的逆 30
2.2.3 Schur补引理 32
2.3 变量消去引理 34
2.3.1 分块矩阵中的变量消去引理 35
2.3.2 投影引理 36
2.3.3 交互投影引理 39
2.4 其他结论 40
2.4.1 LMI和函数矩阵的迹 40
2.4.2 …模原理 41
2.4.3 Parseval引理 42
2.5 注记 44
习题 45
第3章 优化理论回顾 47
3.1 凸集 47
3.1.1 定义和性质 47
3.1.2 超平面、半空间、多面体和多胞体 51
3.2 凸函数 53
3.2.1 定义和性质 54
3.2.2 函数凸性判据 56
3.3 数学优化 61
3.3.1 最小二乘问题 62
3.3.2 线性规划 63
3.3.3 二次规划 63
3.4 凸优化 64
3.4.1 问题描述 64
3.4.2 局部…解和全局…解 66
3.5 LMI问题 68
3.5.1 约束不等式的凸性 68
3.5.2 关于紧凸集极点的结论 70
3.5.3 标准问题 70
3.6 注记 71
3.6.1 本章小结 71
3.6.2 开源软件 CVX 72
3.6.3 数值可靠性的反例 72
3.6.4 几个数值例子的说明 74
习题 75
第二部分 控制系统分析
第4章 稳定性分析 79
4.1 Hurwitz稳定性和Schur稳定性 79
4.1.1 Hurwitz稳定性 79
4.1.2 Schur稳定性 80
4.2 D 稳定性 82
4.2.1 特殊情形 82
4.2.2 LMI区域 85
4.2.3 广义Lyapunov不等式 88
4.3 二次稳定性 92
4.3.1 系统族 92
4.3.2 二次Hurwitz稳定性 93
4.3.3 二次Schur稳定性 97
4.4 二次D稳定性 99
4.4.1 定义和主要结论 99
4.4.2 几类特殊情形 102
4.5 时滞系统稳定性 104
4.5.1 时滞独立条件 104
4.5.2 时滞依赖条件 106
4.6 注记 108
4.6.1 本章小结与部分文献介绍 108
4.6.2 仿射二次稳定性 109
习题 112
第5章 H∞/H2性能分析 114
5.1 H∞和H2范数 114
5.1.1 H∞范数 114
5.1.2 H2范数 115
5.1.3 H∞范数的等价定义 117
5.2 H∞指标的LMI条件 119
5.2.1 基本条件 119
5.2.2 导出条件 126
5.3 H2指标的LMI条件 129
5.3.1 基本条件 129
5.3.2 导出条件 132
5.4 注记 134
习题 135
第6章 性能分析 137
6.1 Hurwitz可镇定性和可检测性 137
6.1.1 Hurwitz可镇定性 137
6.1.2 Hurwitz可检测性 140
6.2 Schur可镇定性和可检测性 142
6.2.1 Schur可镇定性 142
6.2.2 Schur可检测性 147
6.3 耗散性 148
6.3.1 定义 148
6.3.2 等价条件 150
6.4 无源性和正实性 153
6.4.1 定义 154
6.4.2 正实引理 154
6.4.3 LMI条件 155
6.5 非扩张性和有界实性 156
6.5.1 定义 156
6.5.2 有界实引理 157
6.5.3 LMI条件 158
6.6 注记 159
习题 161
第三部分 控制系统设计
第7章 反馈镇定 165
7.1 状态反馈镇定 165
7.1.1 连续线性系统的状态反馈镇定 165
7.1.2 离散线性系统的状态反馈镇定 167
7.2 D 镇定 169
7.2.1 Hα,β镇定 169
7.2.2 Dq,r镇定 170
7.2.3 DL,M镇定 172
7.3 二次镇定 175
7.3.1 系统族 175
7.3.2 二次Hurwitz镇定 175
7.3.3 二次Schur镇定 179
7.4 二次D镇定 182
7.4.1 问题描述 182
7.4.2 问题的解 182
7.4.3 特殊情形 184
7.5 不敏感区域设计 187
7.5.1 矩阵特征值灵敏度 187
7.5.2 不敏感带状区域设计 188
7.5.3 不敏感圆盘区域设计 191
7.6 二阶系统的鲁棒镇定 194
7.6.1 镇定 194
7.6.2 鲁棒镇定 196
7.7 时滞系统镇定 199
7.7.1 时滞独立情形 200
7.7.2 时滞依赖情形 201
7.8 注记 203
习题 205
第8章 H∞/H2控制 207
8.1 H∞状态反馈控制 207
8.1.1 问题描述 207
8.1.2 问题的解 208
8.1.3 其他条件 210
8.2 H2 状态反馈控制 212
8.2.1 问题描述 212
8.2.2 问题的解 213
8.2.3 其他条件 215
8.3 鲁棒H∞/H2状态反馈控制 217
8.3.1 问题描述 217
8.3.2 鲁棒H∞状态反馈控制问题的解 219
8.3.3 鲁棒H2状态反馈控制问题的解 223
8.4 通过H2控制求解LQR问题 227
8.4.1 问题描述 227
8.4.2 LQR与H2控制的关系 228
8.4.3 问题的解 230
8.5 注记 232
8.5.1 本章小结与部分文献介绍 232
8.5.2 耗散、无源和非扩张控制 234
习题 235
第9章 观测器和滤波器设计 238
9.1 全维和降维状态观测器 238
9.1.1 全维状态观测器 238
9.1.2 降维状态观测器 240
9.2 全维H∞/H2状态观测器 244
9.2.1 问题描述 245
9.2.2 问题的解 246
9.2.3 数值算例 249
9.3 H∞滤波器 252
9.3.1 问题描述 253
9.3.2 H∞滤波器设计问题的解 254
9.4 H2 滤波器 257
9.4.1 问题描述 258
9.4.2 H2 滤波器设计问题的解 259
9.5 注记 264
习题 266
第10章 多目标设计 268
10.1 具有最小增益的不敏感区域设计 268
10.1.1 具有最小增益的不敏感带状区域设计 268
10.1.2 具有最小增益的不敏感圆盘区域设计 270
10.2 具有期望特征值区域的混合 H∞/H2 设计 271
10.2.1 问题描述 271
10.2.2 问题的解 272
10.3 具有期望特征值区域的混合鲁棒 H∞/H2 设计 277
10.3.1 问题描述 277
10.3.2 问题的解 279
10.4 注记 284
10.4.1 本章小结 284
10.4.2 部分文献介绍 286
习题 286
第四部分 应用
第11章 导弹姿态控制 291
11.1 动态模型 291
11.1.1 侧滑转弯导弹模型 292
11.1.2 BTT导弹模型 294
11.2 侧滑转弯导弹的姿态控制 295
11.2.1 问题描述 296
11.2.2 问题的解 296
11.3 BTT导弹的姿态控制 300
11.3.1 问题描述 300
11.3.2 二次镇定 301
11.3.3 数值结果与仿真 304
11.4 注记 307
习题 307
第12章 …姿态控制 309
12.1 系统建模 309
12.1.1 二阶系统模型 310
12.1.2 状态空间模型 311
12.2 H∞和H2控制 312
12.2.1 H∞控制 312
12.2.2 H2控制 315
12.3 混合H∞/H2反馈控制 319
12.3.1 问题描述及相应的解 319
12.3.2 数值结果与仿真 320
12.4 注记 323
12.4.1 …性与可行性 323
12.4.2 空间交会问题 323
习题 325
第五部分 附录
附录A 定理证明 329
A.1 定理4.1的证明 329
A.1.1 基础知识 329
A.1.2 充分性的证明 331
A.1.3 必要性的证明 331
A.2 定理5.1的证明 333
A.2.1 不等式的证明 333
A.2.2 紧性的证明 334
A.3 定理5.2的证明 337
A.3.1 不等式的证明 337
A.3.2 紧性的证明 338
A.4 定理6.11的证明 340
A.4.1 必要性的证明 340
A.4.2 充分性的证明 342
A.5 定理6.15的直接证明 343
A.5.1 必要性的证明 343
A.5.2 充分性的证明 344
A.6 引理7.3和引理 7.4 的证明 345
A.6.1 引理7.3的证明 345
A.6.2 引理7.4的证明 347
附录 B MATLABLMI工具箱使用说明 350
B.1 在 MATLAB中描述LMI 350
B.1.1 基于函数描述LMI 351
B.1.2 基于LMI编辑器描述LMI 354
B.2 修改已描述的LMI 354
B.2.1 delLMI 354
B.2.2 delmvar 355
B.2.3 setmvar 355
B.3 LMI信息提取 355
B.3.1 lmiinfo 355
B.3.2 lminbr和matnbr 356
B.4 决策变量和矩阵变量之间的转换 356
B.4.1 mat2dec 356
B.4.2 dec2mat 356
B.5 求解 LMI357
B.5.1 feasp 357
B.5.2 mincx 358
B.5.3 gevp 360
B.6 结果验证 362
B.6.1 evalLMI 362
B.6.2 showLMI 362
参考文献 363
索引 380
定价:228.0
ISBN:9787030834126
作者:段广仁,于海华
版次:1
出版时间:2026-06
内容提要:
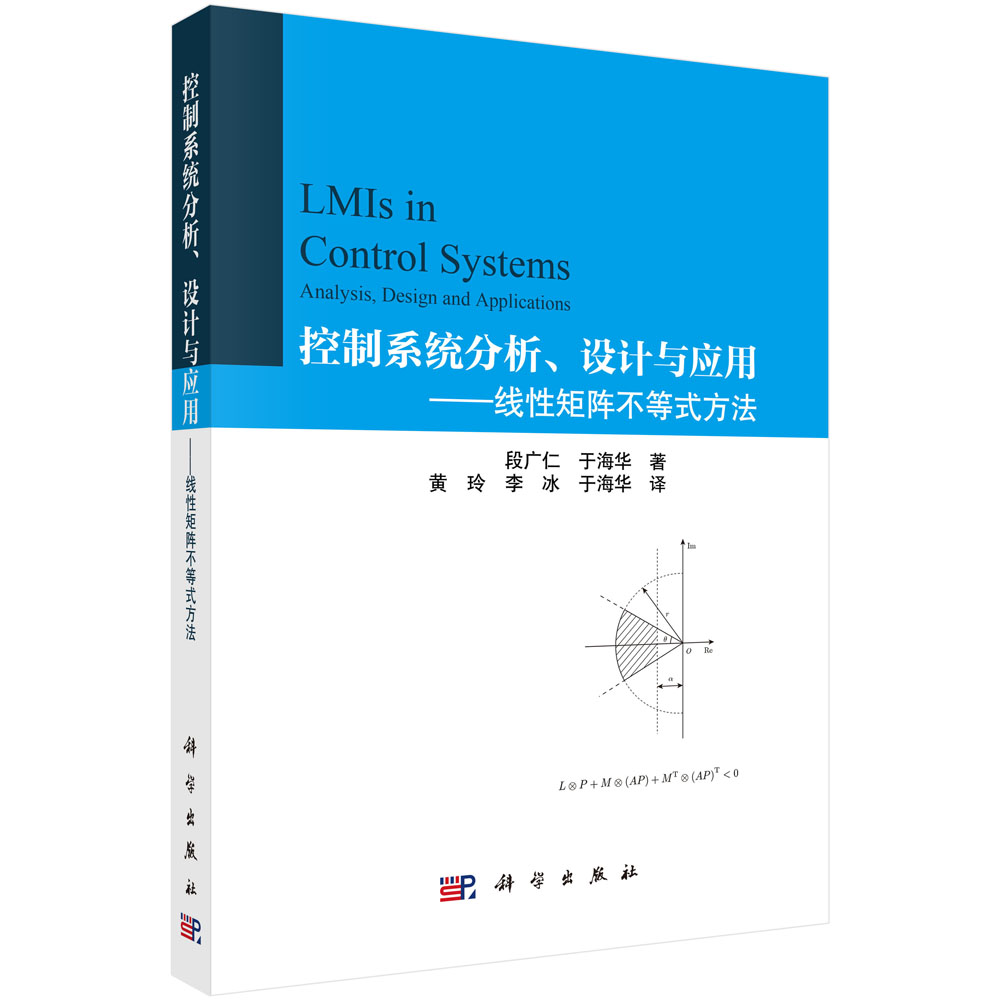
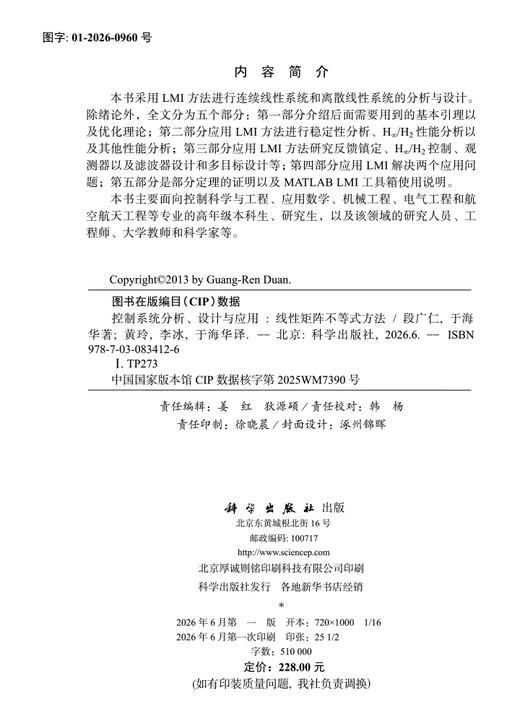
本书采用LMI方法进行连续线性系统和离散线性系统的分析与设计。除绪论外,全文分为五个部分:第一部分介绍后面需要用到的基本引理以及优化理论;第二部分应用LMI方法进行稳定性分析、H∞/H2性能分析以及其他性能分析;第三部分应用LMI方法研究反馈镇定、H∞/H2控制、观测器以及滤波器设计和多目标设计等;第四部分应用LMI解决两个应用问题;第五部分是部分定理的证明以及 MATLAB LMI 工具箱使用说明。
目录:
目录
译者前言
前言
致谢
符号表
第1章 绪论 1
1.1 线性矩阵不等式的定义及变换 1
1.1.1 LMI的一般形式 1
1.1.2 LMI的标准形式 2
1.1.3 LMI的变换 7
1.2 关于LMI的几个例子 8
1.2.1 特征值最小化 8
1.2.2 矩阵范数最小化 9
1.2.3 μ分析的关键步骤 10
1.2.4 Schur镇定 11
1.3 LMI发展简史 12
1.3.1 播种期(1890~1939 年) 12
1.3.2 生根期(1940~1969 年) 13
1.3.3 生长期(1970~1999 年) 13
1.3.4 繁荣期(2000 年至今) 15
1.4 LMI的优势 17
1.4.1 全局…解与数值可靠性 17
1.4.2 多目标设计 17
1.4.3 软件包 18
1.5 本书简介 18
1.5.1 本书的结构 18
1.5.2 本书的特点 19
1.5.3 作为教材的使用说明 20
习题 21
第一部分 基础知识
第2章 基本引理 25
2.1 广义平方不等式 25
2.1.1 无约束不等式 25
2.1.2 约束不等式 26
2.2 Schur补 29
2.2.1 Schur补与矩阵行列式 29
2.2.2 Schur补与矩阵的逆 30
2.2.3 Schur补引理 32
2.3 变量消去引理 34
2.3.1 分块矩阵中的变量消去引理 35
2.3.2 投影引理 36
2.3.3 交互投影引理 39
2.4 其他结论 40
2.4.1 LMI和函数矩阵的迹 40
2.4.2 …模原理 41
2.4.3 Parseval引理 42
2.5 注记 44
习题 45
第3章 优化理论回顾 47
3.1 凸集 47
3.1.1 定义和性质 47
3.1.2 超平面、半空间、多面体和多胞体 51
3.2 凸函数 53
3.2.1 定义和性质 54
3.2.2 函数凸性判据 56
3.3 数学优化 61
3.3.1 最小二乘问题 62
3.3.2 线性规划 63
3.3.3 二次规划 63
3.4 凸优化 64
3.4.1 问题描述 64
3.4.2 局部…解和全局…解 66
3.5 LMI问题 68
3.5.1 约束不等式的凸性 68
3.5.2 关于紧凸集极点的结论 70
3.5.3 标准问题 70
3.6 注记 71
3.6.1 本章小结 71
3.6.2 开源软件 CVX 72
3.6.3 数值可靠性的反例 72
3.6.4 几个数值例子的说明 74
习题 75
第二部分 控制系统分析
第4章 稳定性分析 79
4.1 Hurwitz稳定性和Schur稳定性 79
4.1.1 Hurwitz稳定性 79
4.1.2 Schur稳定性 80
4.2 D 稳定性 82
4.2.1 特殊情形 82
4.2.2 LMI区域 85
4.2.3 广义Lyapunov不等式 88
4.3 二次稳定性 92
4.3.1 系统族 92
4.3.2 二次Hurwitz稳定性 93
4.3.3 二次Schur稳定性 97
4.4 二次D稳定性 99
4.4.1 定义和主要结论 99
4.4.2 几类特殊情形 102
4.5 时滞系统稳定性 104
4.5.1 时滞独立条件 104
4.5.2 时滞依赖条件 106
4.6 注记 108
4.6.1 本章小结与部分文献介绍 108
4.6.2 仿射二次稳定性 109
习题 112
第5章 H∞/H2性能分析 114
5.1 H∞和H2范数 114
5.1.1 H∞范数 114
5.1.2 H2范数 115
5.1.3 H∞范数的等价定义 117
5.2 H∞指标的LMI条件 119
5.2.1 基本条件 119
5.2.2 导出条件 126
5.3 H2指标的LMI条件 129
5.3.1 基本条件 129
5.3.2 导出条件 132
5.4 注记 134
习题 135
第6章 性能分析 137
6.1 Hurwitz可镇定性和可检测性 137
6.1.1 Hurwitz可镇定性 137
6.1.2 Hurwitz可检测性 140
6.2 Schur可镇定性和可检测性 142
6.2.1 Schur可镇定性 142
6.2.2 Schur可检测性 147
6.3 耗散性 148
6.3.1 定义 148
6.3.2 等价条件 150
6.4 无源性和正实性 153
6.4.1 定义 154
6.4.2 正实引理 154
6.4.3 LMI条件 155
6.5 非扩张性和有界实性 156
6.5.1 定义 156
6.5.2 有界实引理 157
6.5.3 LMI条件 158
6.6 注记 159
习题 161
第三部分 控制系统设计
第7章 反馈镇定 165
7.1 状态反馈镇定 165
7.1.1 连续线性系统的状态反馈镇定 165
7.1.2 离散线性系统的状态反馈镇定 167
7.2 D 镇定 169
7.2.1 Hα,β镇定 169
7.2.2 Dq,r镇定 170
7.2.3 DL,M镇定 172
7.3 二次镇定 175
7.3.1 系统族 175
7.3.2 二次Hurwitz镇定 175
7.3.3 二次Schur镇定 179
7.4 二次D镇定 182
7.4.1 问题描述 182
7.4.2 问题的解 182
7.4.3 特殊情形 184
7.5 不敏感区域设计 187
7.5.1 矩阵特征值灵敏度 187
7.5.2 不敏感带状区域设计 188
7.5.3 不敏感圆盘区域设计 191
7.6 二阶系统的鲁棒镇定 194
7.6.1 镇定 194
7.6.2 鲁棒镇定 196
7.7 时滞系统镇定 199
7.7.1 时滞独立情形 200
7.7.2 时滞依赖情形 201
7.8 注记 203
习题 205
第8章 H∞/H2控制 207
8.1 H∞状态反馈控制 207
8.1.1 问题描述 207
8.1.2 问题的解 208
8.1.3 其他条件 210
8.2 H2 状态反馈控制 212
8.2.1 问题描述 212
8.2.2 问题的解 213
8.2.3 其他条件 215
8.3 鲁棒H∞/H2状态反馈控制 217
8.3.1 问题描述 217
8.3.2 鲁棒H∞状态反馈控制问题的解 219
8.3.3 鲁棒H2状态反馈控制问题的解 223
8.4 通过H2控制求解LQR问题 227
8.4.1 问题描述 227
8.4.2 LQR与H2控制的关系 228
8.4.3 问题的解 230
8.5 注记 232
8.5.1 本章小结与部分文献介绍 232
8.5.2 耗散、无源和非扩张控制 234
习题 235
第9章 观测器和滤波器设计 238
9.1 全维和降维状态观测器 238
9.1.1 全维状态观测器 238
9.1.2 降维状态观测器 240
9.2 全维H∞/H2状态观测器 244
9.2.1 问题描述 245
9.2.2 问题的解 246
9.2.3 数值算例 249
9.3 H∞滤波器 252
9.3.1 问题描述 253
9.3.2 H∞滤波器设计问题的解 254
9.4 H2 滤波器 257
9.4.1 问题描述 258
9.4.2 H2 滤波器设计问题的解 259
9.5 注记 264
习题 266
第10章 多目标设计 268
10.1 具有最小增益的不敏感区域设计 268
10.1.1 具有最小增益的不敏感带状区域设计 268
10.1.2 具有最小增益的不敏感圆盘区域设计 270
10.2 具有期望特征值区域的混合 H∞/H2 设计 271
10.2.1 问题描述 271
10.2.2 问题的解 272
10.3 具有期望特征值区域的混合鲁棒 H∞/H2 设计 277
10.3.1 问题描述 277
10.3.2 问题的解 279
10.4 注记 284
10.4.1 本章小结 284
10.4.2 部分文献介绍 286
习题 286
第四部分 应用
第11章 导弹姿态控制 291
11.1 动态模型 291
11.1.1 侧滑转弯导弹模型 292
11.1.2 BTT导弹模型 294
11.2 侧滑转弯导弹的姿态控制 295
11.2.1 问题描述 296
11.2.2 问题的解 296
11.3 BTT导弹的姿态控制 300
11.3.1 问题描述 300
11.3.2 二次镇定 301
11.3.3 数值结果与仿真 304
11.4 注记 307
习题 307
第12章 …姿态控制 309
12.1 系统建模 309
12.1.1 二阶系统模型 310
12.1.2 状态空间模型 311
12.2 H∞和H2控制 312
12.2.1 H∞控制 312
12.2.2 H2控制 315
12.3 混合H∞/H2反馈控制 319
12.3.1 问题描述及相应的解 319
12.3.2 数值结果与仿真 320
12.4 注记 323
12.4.1 …性与可行性 323
12.4.2 空间交会问题 323
习题 325
第五部分 附录
附录A 定理证明 329
A.1 定理4.1的证明 329
A.1.1 基础知识 329
A.1.2 充分性的证明 331
A.1.3 必要性的证明 331
A.2 定理5.1的证明 333
A.2.1 不等式的证明 333
A.2.2 紧性的证明 334
A.3 定理5.2的证明 337
A.3.1 不等式的证明 337
A.3.2 紧性的证明 338
A.4 定理6.11的证明 340
A.4.1 必要性的证明 340
A.4.2 充分性的证明 342
A.5 定理6.15的直接证明 343
A.5.1 必要性的证明 343
A.5.2 充分性的证明 344
A.6 引理7.3和引理 7.4 的证明 345
A.6.1 引理7.3的证明 345
A.6.2 引理7.4的证明 347
附录 B MATLABLMI工具箱使用说明 350
B.1 在 MATLAB中描述LMI 350
B.1.1 基于函数描述LMI 351
B.1.2 基于LMI编辑器描述LMI 354
B.2 修改已描述的LMI 354
B.2.1 delLMI 354
B.2.2 delmvar 355
B.2.3 setmvar 355
B.3 LMI信息提取 355
B.3.1 lmiinfo 355
B.3.2 lminbr和matnbr 356
B.4 决策变量和矩阵变量之间的转换 356
B.4.1 mat2dec 356
B.4.2 dec2mat 356
B.5 求解 LMI357
B.5.1 feasp 357
B.5.2 mincx 358
B.5.3 gevp 360
B.6 结果验证 362
B.6.1 evalLMI 362
B.6.2 showLMI 362
参考文献 363
索引 380
- 科学出版社旗舰店 (微信公众号认证)
- 科学出版社秉承多年来形成的“高层次、高水平、高质量”和“严肃、严密、严格”的优良传统与作风,始终坚持为科技创新服务、为传播与普及科学知识服务、为科学家和广大读者服务的宗旨。
- 扫描二维码,访问我们的微信店铺
- 随时随地的购物、客服咨询、查询订单和物流...